
ノイズ・外れ値
低点、大気による干渉、センサーのアーティファクトがデータを汚染します。
点群の前処理
LiDARの生データは扱いにくいものです。ノイズ、過剰な点密度、色情報の欠如が、解析を必要以上に難しくします。Lidarvisorは点群を自動で整えて最適化するため、その後のすべての工程がより良いデータから始まります。
カード登録不要 • 50クレジット無料
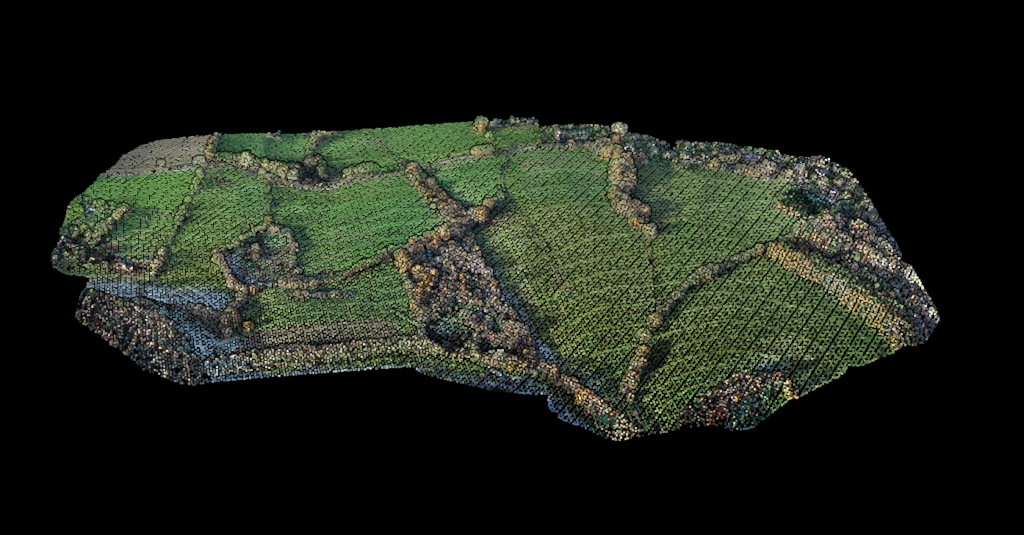
課題
従来のソフトウェアでは、これらに何時間もの手作業でのクリーニングとパラメーター調整で対応していました。Lidarvisorは前処理の工程全体を自動化します。
低点、大気による干渉、センサーのアーティファクトがデータを汚染します。
最新のセンサーは毎秒数百万点を取得するため、ファイルが大きすぎて効率よく処理できません。
単色の点群は読み取りにくく、お客様への説明にも使いにくいものです。
わずかなばらつきが、実際の地形を反映しない粗い地形モデルを生みます。
できること
1つのワークフローで自由に組み合わせられ、実行順序はLidarvisorが決めます。
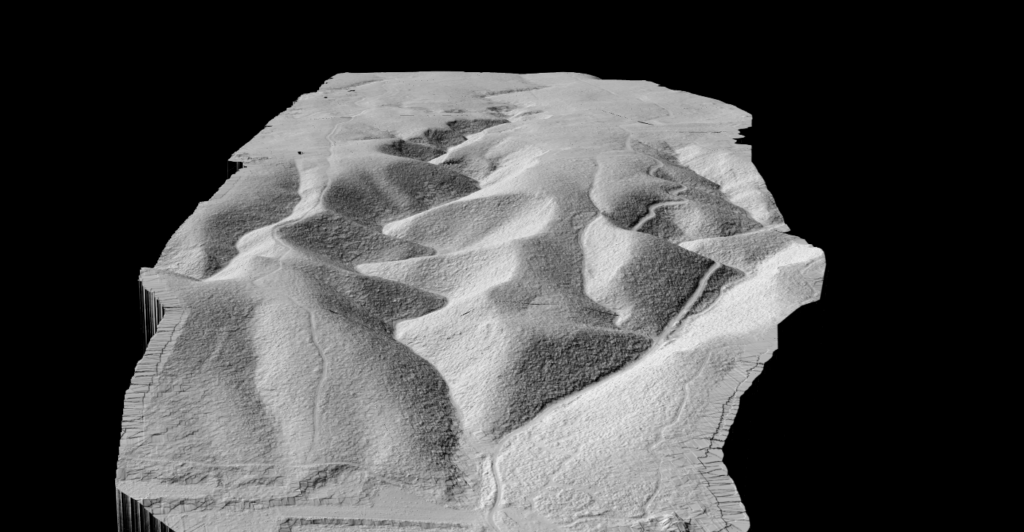
地表面の平滑化
実際の地形の特徴を保ちながらノイズを低減。
二次曲面のフィッティングによる地表面に応じた平滑化で、重要な細部を損なわずに点群を滑らかにします。
点密度の最適化
データの品質を落とさずにファイルサイズを削減。
グリッドに基づく間引きで、点群の構造と精度を保ったまま冗長な点を取り除きます。高密度のUAV計測や地上レーザー計測に適しています。
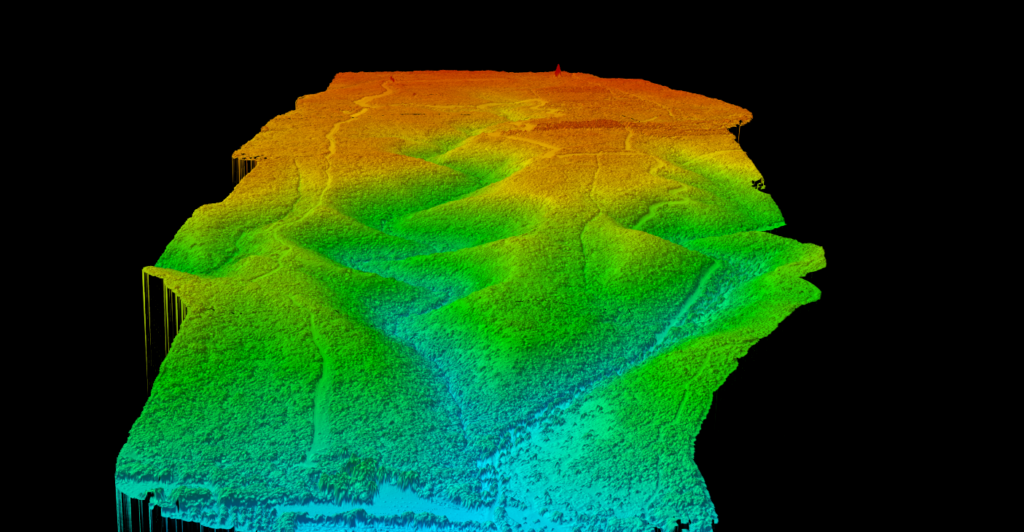
衛星画像
単色の点群を、フルカラーの3Dシーンに。
衛星画像からRGBの色を自動で付与し、データを読み取りやすく、説明資料にもはるかに使いやすくします。手作業での位置合わせは不要です。
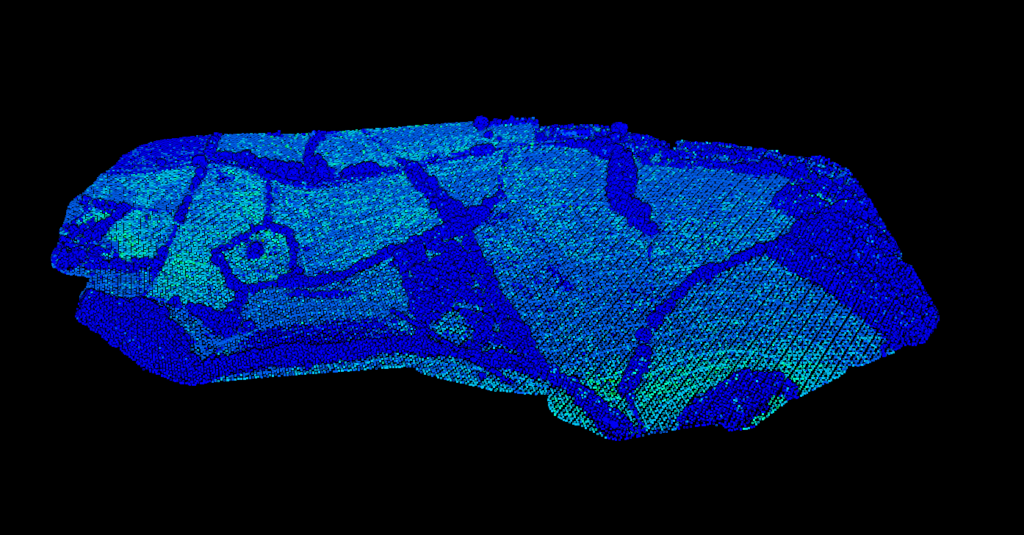
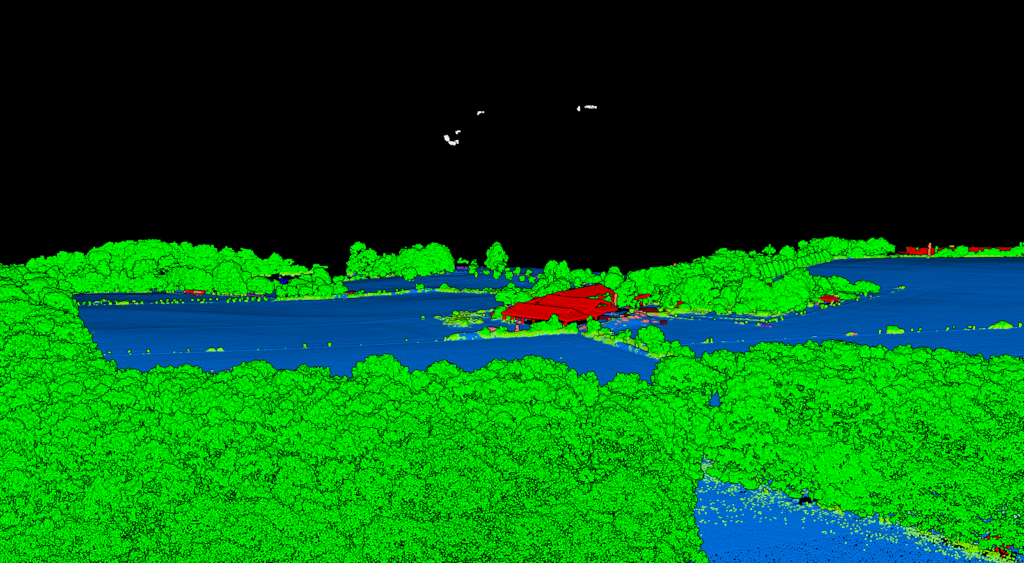
外れ値の検出
ノイズと有効なデータを自動で分離。
低点と高ノイズを検出して別々に分類するため、解析は常にきれいなデータに対してだけ行われます。
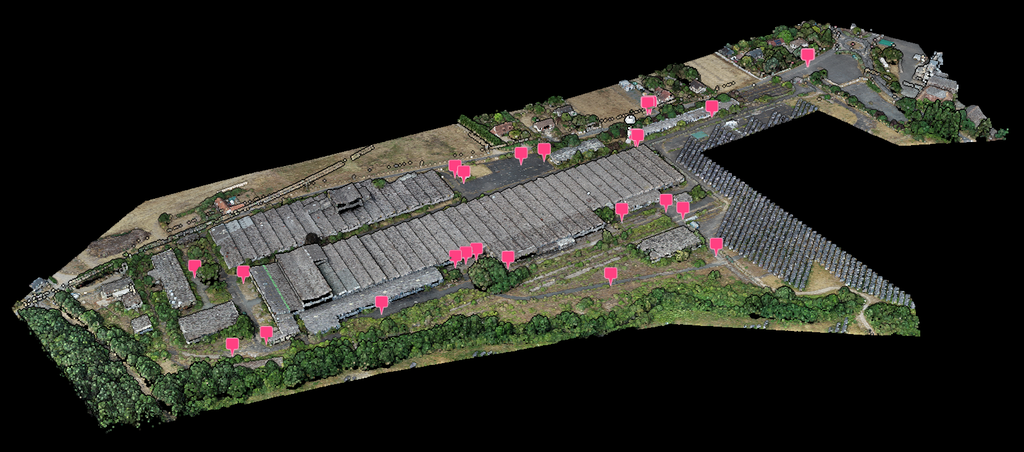
標定点
点群を現地の測量に合わせる。
測量した標定点をインポートすると、Lidarvisorが点群との差を計測します。すべての点を個別に検証し、そのずれをビューアーで確認できます。補正を適用する価値がある場合は、処理の中で適用されます。
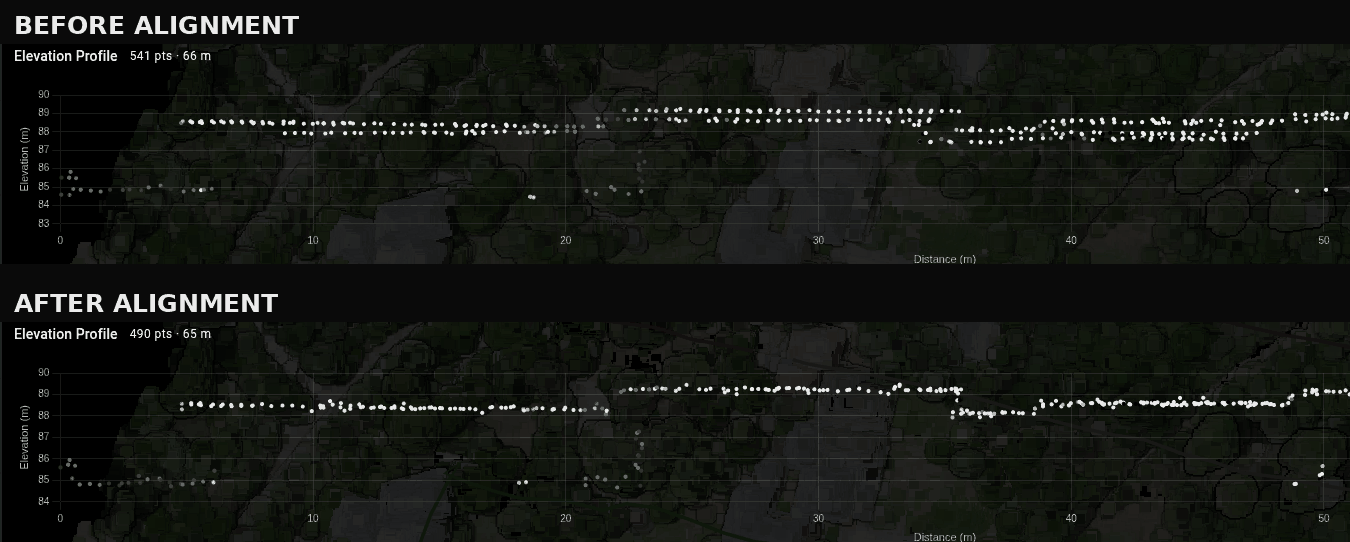
コース間調整
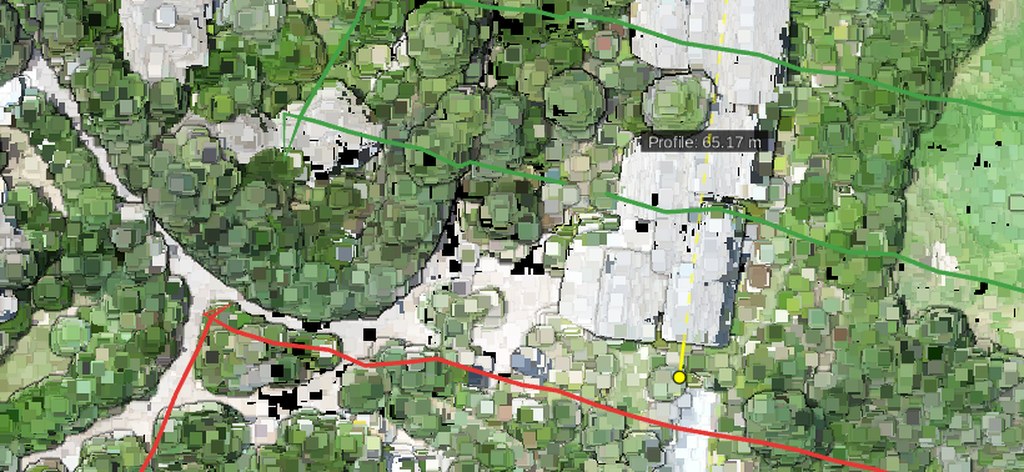
後処理した軌跡があっても、個々のコースは重複部分で5~50 cmずれることがあります。その段差は地形モデル、等高線、ブレークライン、体積にそのまま入り込み、処理工程の後の段階では気付けません。「コース間調整」にチェックを入れると、Lidarvisorがコースを見つけ、各コースが隣接するコースとどれだけ一致しているかを計測し、明らかにずれているコースを補正します。
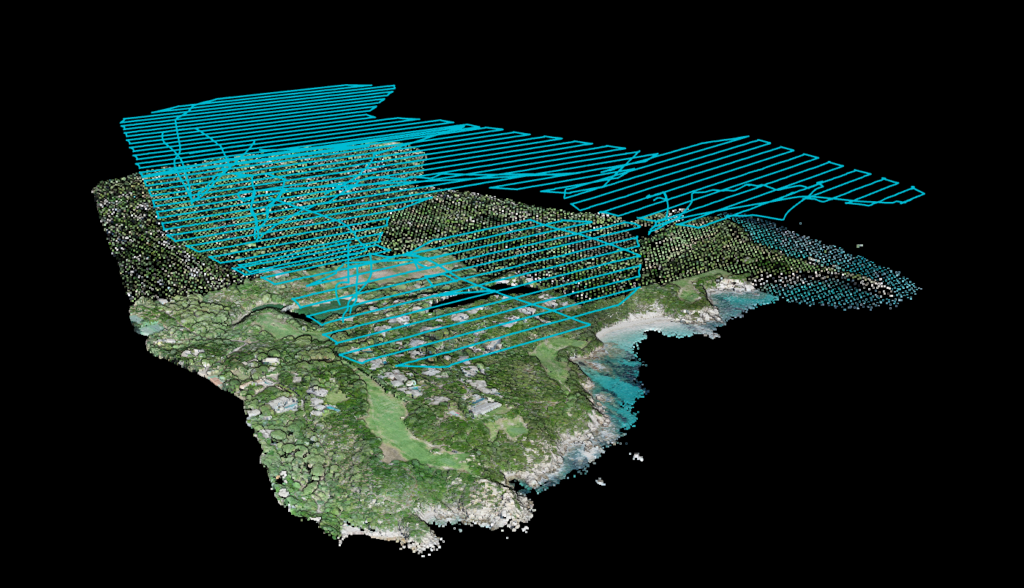
コースの検出
点群だけで機能します。
多くのソフトウェアは各点がどのコースのものかを記録しており、その情報があればLidarvisorはそれを使います。ない場合は、GPS時刻、スキャン角度、航跡の方位から、データ自体をもとにコースを復元します。LASまたはLAZファイルだけで十分です。
判定と補正
動かすのは、本当にずれているコースだけです。
重複するコースのすべての組を比較し、全体をまとめて解くため、ずれは隣のコースではなく実際に誤っているコースに帰属されます。検出の下限はお客様ご自身の測量で計測し、それを下回るものが検出箇所として報告されることはありません。コースはその後、確認できるレイヤーになります。隣接するコースと一致していれば緑、しきい値に近ければ黄、ずれていれば赤、重複部分の不一致が大きすぎて判定できなければ灰色で表示されます。
ご利用の流れ
LAS、LAZ、またはその他の対応形式。
平滑化の強さ、間引きのグリッド、カラー化を選択。
Lidarvisorが自動で実行します。調整するパラメーターはありません。
解析にすぐ使える、整えて最適化したデータをエクスポート。
対象ユーザー
地表の点を平滑化して、高精度な地形モデルを作成。
高密度の計測データを間引いて、処理を高速化。
お客様が実際に読み取れる、カラー化した点群。
解析の前にノイズを除去し、信頼できる結果に。
FAQ
いいえ。Lidarvisorは常に元の点群を保持します。前処理では元のデータをそのまま残し、最適化した新しいバージョンを作成するため、どちらもいつでもダウンロードできます。
局所的な形状に適応する二次曲面のフィッティングを使います。アルゴリズムは、地形の変化点、エッジ、実際の地表面のばらつきを尊重しながらノイズを平滑化し、移動量の上限によって平滑化しすぎることを防ぎます。
グリッドサイズはセンチメートル単位で設定します。必要な精度と目標とするファイルサイズに応じて、一般的には5~50 cmです。グリッドが小さいほど細部が残り、大きいほどファイルが小さくなります。
Azure Mapsの衛星画像です。システムが点群の座標を画像に対してジオリファレンスし、点ごとにRGB値を付与します。手作業での位置合わせは不要です。
はい。平滑化、間引き、カラー化、ノイズ除去を1つのワークフローで組み合わせられ、Lidarvisorが最適な順序で自動的に適用します。
はい。「コース間調整」にチェックを入れると、Lidarvisorが点群の中のコースを見つけ、重複するすべての組を比較し、コースごとに判定を出します。明らかにずれているコースは分類の前に補正されるため、その後に作成されるものはすべて補正後のデータから作られます。すでに一致しているコースはそのままです。重複するコースが3本以上必要です。2本だけでは、どちらのコースがずれたのかを判断できません。
いいえ。調整は点群だけで機能し、それが通常の使い方です。後処理した軌跡(飛行ごとに1ファイル、POSPacのsbet.outまたはsbet.txt、DJI TerraのPOS)を追加すると、飛行コースがより正確になり、ずれたコースの原因が測位の解の品質によるものかどうかもわかります。その場合は補正ではなく再飛行が必要です。
いいえ。クレジットはどのオプションを選んでも処理する面積で計算されるため、調整で費用が増えることはありません。そのため、調整機能が確認した結果、何も見つからなかった場合でも、費用をかけずにその結果を知ることができます。
はい。現地測量の標定点をインポートすると、Lidarvisorが点群との差を自動で検証します。補正が有効な場合は、単純な高さ方向の平行移動から局所的なフィッティングまでの中から補正方法を提案し、処理の中で適用します。補正が適用されるのは、結果が計測上改善される場合に限られます。標定点のガイドでは、計測機器がエクスポートするファイルからレポートの精度の記載まで、全体の流れを解説しています。
いいえ。標定点のインポートと精度の自動検証は無料です。位置合わせそのものだけが通常の処理の一部として実行され、納品されるレポートには、標定点に対して実際に計測した精度が記載されます。
ドキュメント
Lidarvisorで点群を前処理し、整える方法。