
Ruído e pontos espúrios
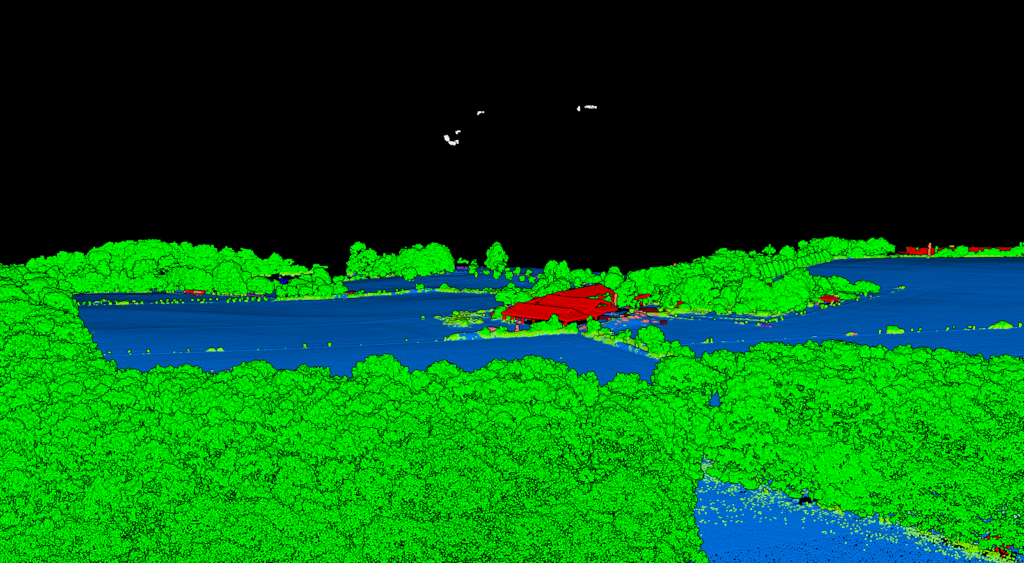
Pontos baixos, interferência atmosférica e artefatos do sensor contaminam os dados.
Funcionalidades
Visualizador de nuvem de pontos Pré-processamento de nuvem de pontos Classificação de nuvem de pontos Rasterização de nuvem de pontos Vetorização de nuvem de pontos Fotogrametria API de processamentoSetores
Topografia Manejo da vegetação em linhas de energia Setor florestal Hidrologia e recursos hídricosMais
Preços ContatoIdioma
Pré-processamento de nuvem de pontos
Dados LiDAR brutos são bagunçados. Ruído, densidade excessiva e falta de cor tornam a análise mais difícil do que precisa ser. O Lidarvisor limpa e otimiza suas nuvens de pontos automaticamente, para que cada etapa seguinte comece com dados melhores.
Sem cartão de crédito • 50 créditos grátis
O problema
Os softwares tradicionais resolvem isso com horas de limpeza manual e ajuste de parâmetros. O Lidarvisor automatiza todo o pré-processamento.
Pontos baixos, interferência atmosférica e artefatos do sensor contaminam os dados.
Os sensores modernos capturam milhões de pontos por segundo, gerando arquivos grandes demais para um processamento eficiente.
Nuvens de pontos monocromáticas são difíceis de interpretar e de apresentar a um cliente.
Pequenas variações produzem modelos de terreno rugosos, que não refletem a realidade.
O que ele faz
Combine qualquer uma delas em um único fluxo de trabalho: o Lidarvisor define a sequência para você.
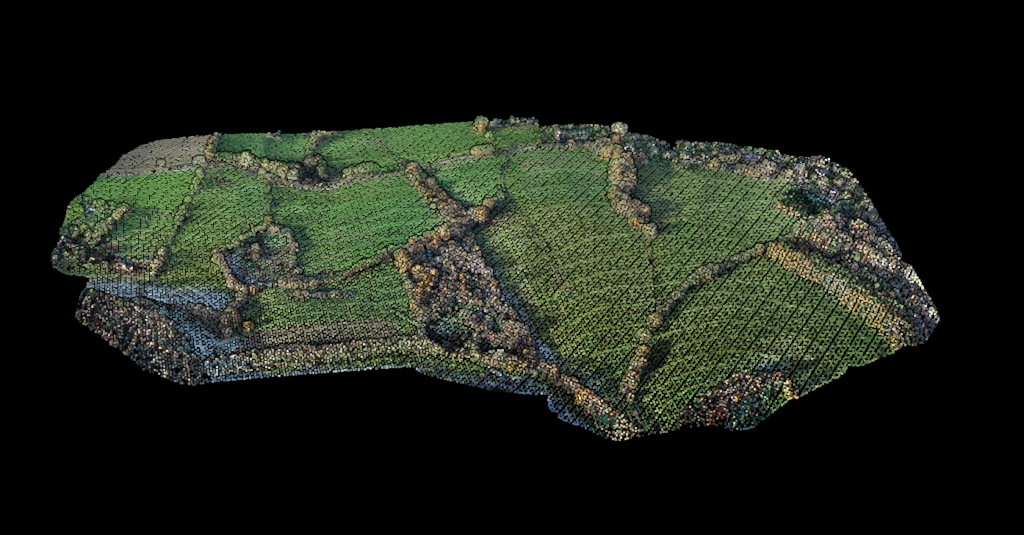
Suavização da superfície
Reduza o ruído preservando as feições reais do terreno.
Uma suavização que respeita a superfície, com ajuste de superfície quadrática, suaviza a nuvem sem destruir os detalhes que importam.
Otimização da densidade
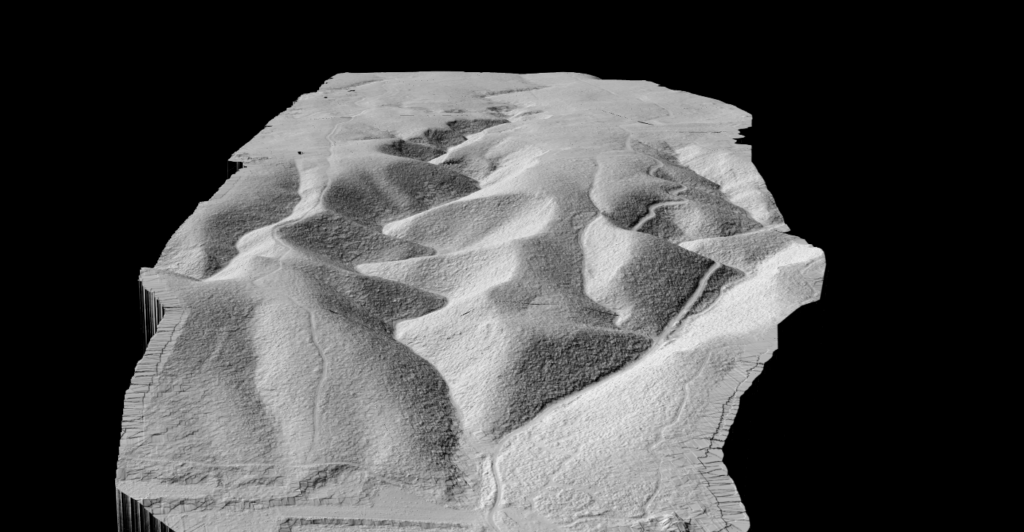
Reduza o tamanho do arquivo sem perder qualidade nos dados.
A subamostragem por grade remove pontos redundantes mantendo a estrutura e a acurácia da nuvem. Feita para varreduras densas de drone e terrestres.
Imagens de satélite
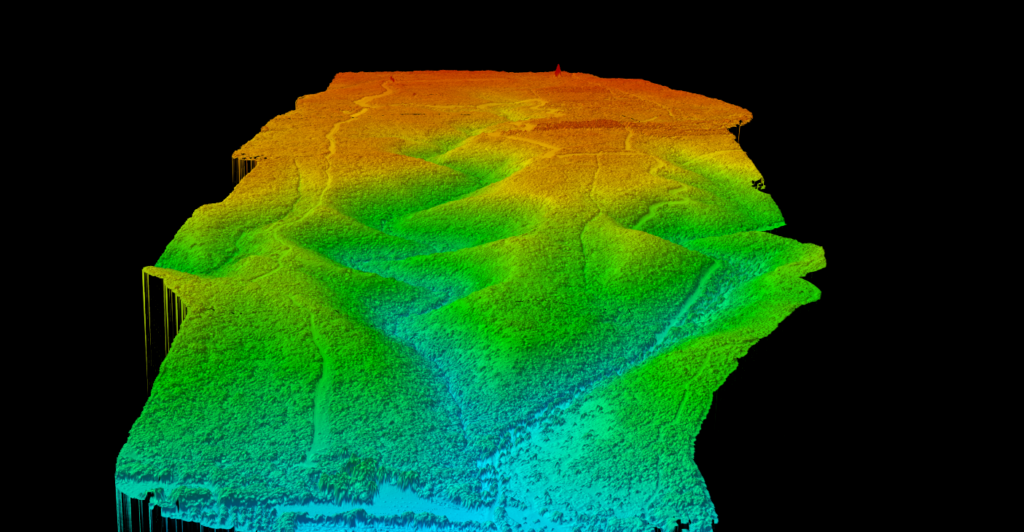
Transforme uma nuvem monocromática em uma cena 3D em cores.
A cor RGB é aplicada automaticamente a partir de imagens de satélite, o que torna os dados mais fáceis de interpretar e muito mais fáceis de apresentar. Sem alinhamento manual.
Detecção de pontos espúrios
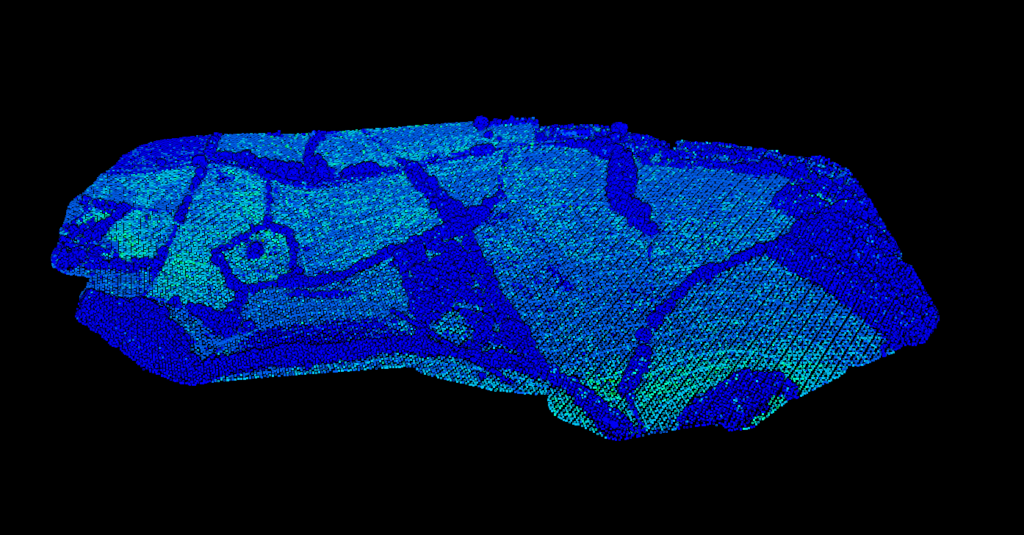
Separe automaticamente o ruído dos dados válidos.
Pontos baixos e ruído alto são detectados e classificados separadamente, para que sua análise seja sempre feita sobre dados limpos.
Pontos de controle
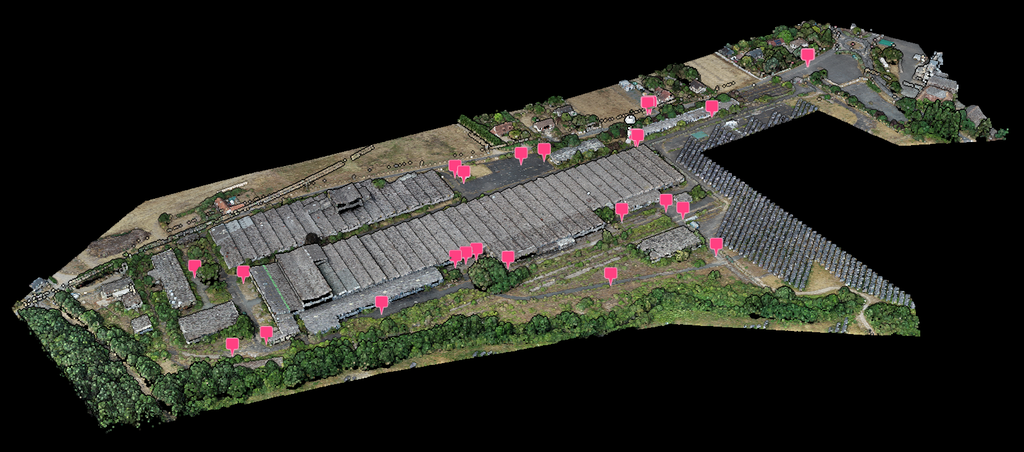
Amarre a nuvem ao seu levantamento de campo.
Importe os pontos de controle levantados e o Lidarvisor mede a nuvem em relação a eles: cada ponto é verificado individualmente, com a sua discrepância visível no visualizador. Quando vale a pena aplicar uma correção, ela é aplicada durante o processamento.
Alinhamento das linhas de voo
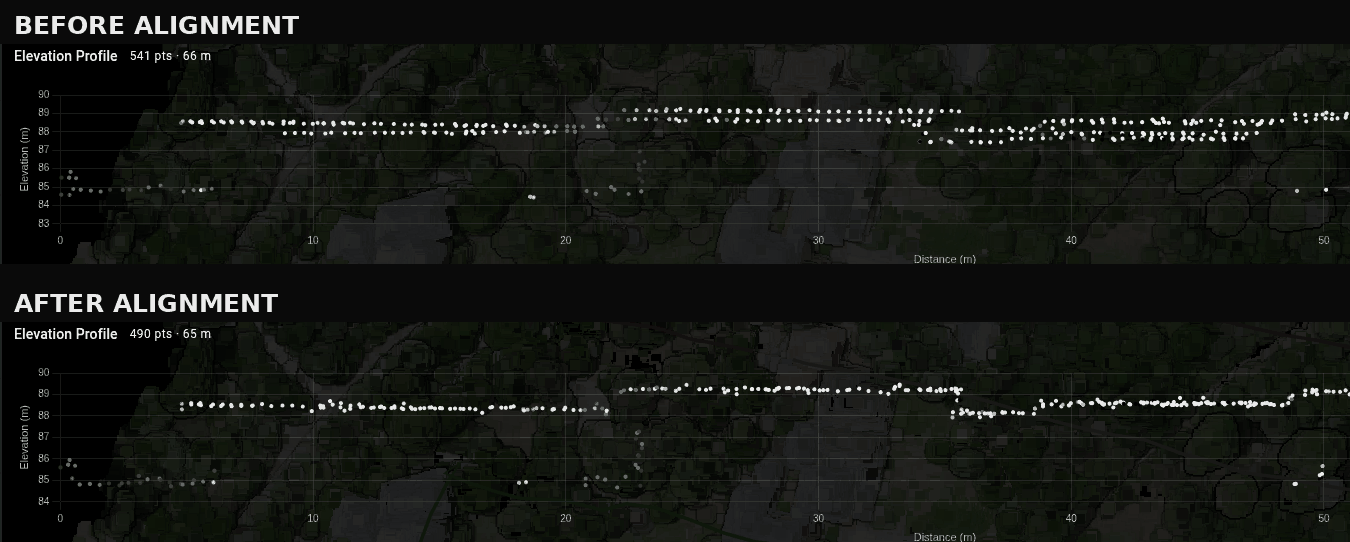
Mesmo com uma trajetória pós-processada, as faixas podem divergir entre si de 5 a 50 cm onde se sobrepõem. Esse degrau vai direto para o modelo de terreno, as curvas de nível, as linhas de quebra e os volumes, e nenhuma etapa posterior consegue enxergá-lo. Marque Alinhar as linhas de voo e o Lidarvisor encontra as faixas, mede o quanto cada uma se ajusta às vizinhas e corrige as que estão claramente fora.
Encontrar as faixas
Funciona apenas com a nuvem de pontos.
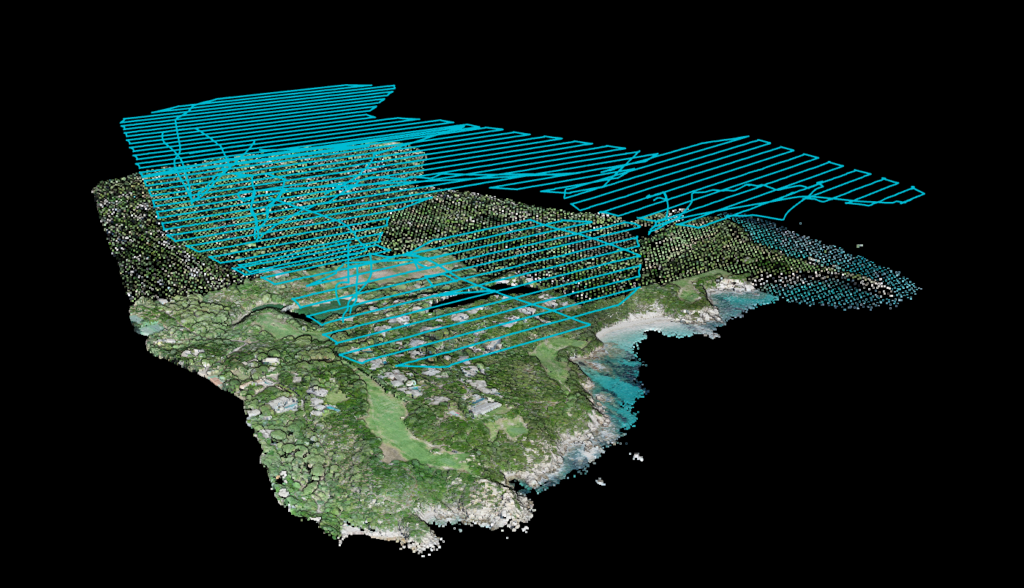
A maioria dos softwares registra de qual faixa veio cada ponto e, quando essa informação existe, o Lidarvisor a utiliza. Quando não existe, as faixas são reconstruídas a partir dos próprios dados: tempo GPS, ângulo de varredura e rumo da trajetória. Um LAS ou LAZ sozinho é suficiente.
Diagnóstico e correção
Só as linhas realmente fora de posição são movidas.
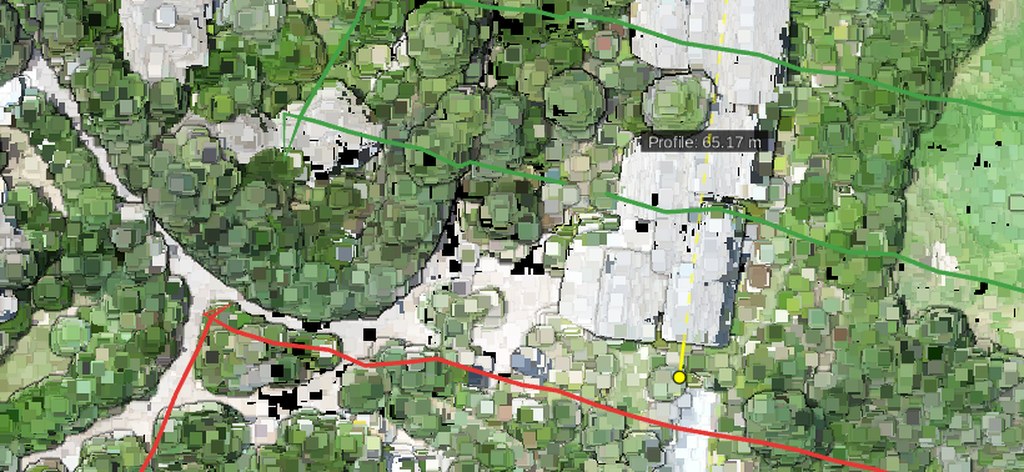
Cada par de faixas sobrepostas é comparado e, em seguida, o conjunto inteiro é resolvido de uma vez, de modo que uma divergência é atribuída à linha que está de fato errada, e não à sua vizinha. O limite de detecção é medido no seu próprio levantamento, e nada abaixo dele é relatado como ocorrência. As linhas viram então uma camada que você pode visualizar: verde onde a faixa se ajusta às vizinhas, âmbar onde fica perto do limite, vermelho onde está fora, cinza onde as sobreposições divergem demais para permitir um julgamento.
Como funciona
LAS, LAZ ou qualquer outro formato compatível.
Escolha o nível de suavização, a grade de subamostragem e a colorização.
O Lidarvisor executa tudo automaticamente, sem parâmetros para ajustar.
Exporte dados limpos e otimizados, prontos para análise.
Para quem é
Suavize os pontos de solo para obter modelos de terreno precisos.
Subamostre varreduras densas para processar mais rápido.
Nuvens de pontos colorizadas que um cliente consegue de fato ler.
Remova o ruído antes da análise para que os resultados se sustentem.
Perguntas
Não. O Lidarvisor sempre preserva a sua nuvem de pontos original. O pré-processamento cria uma nova versão otimizada e mantém o original intacto, e você pode baixar qualquer uma das duas a qualquer momento.
Ela usa um ajuste de superfície quadrática que se adapta à geometria local. O algoritmo suaviza o ruído respeitando as quebras do terreno, as arestas e a variação real da superfície, e limites de deslocamento impedem a suavização excessiva.
Você configura o tamanho da grade em centímetros. Os valores comuns vão de 5 a 50 cm, conforme os seus requisitos de acurácia e o tamanho de arquivo desejado. Grades menores preservam mais detalhes; grades maiores produzem arquivos menores.
Imagens de satélite do Azure Maps. O sistema georreferencia as coordenadas da sua nuvem de pontos em relação às imagens e aplica valores RGB a cada ponto. Nenhum alinhamento manual é necessário.
Sim. Suavização, subamostragem, colorização e remoção de ruído podem ser combinadas em um único fluxo de trabalho, e o Lidarvisor as aplica automaticamente na ordem ideal.
Sim. Marque Alinhar as linhas de voo e o Lidarvisor encontra as faixas na sua nuvem, compara cada par sobreposto e dá a cada linha o seu próprio diagnóstico. As linhas claramente fora de posição são corrigidas antes da classificação, então tudo o que é gerado depois parte dos dados corrigidos; as linhas que já se ajustam não são alteradas. São necessárias pelo menos três linhas sobrepostas: com apenas duas, não há como saber qual das duas foi a que se deslocou.
Não. O alinhamento funciona apenas com a nuvem de pontos, que é o caso normal. Adicionar a trajetória pós-processada (um arquivo por voo, sbet.out ou sbet.txt do POSPac, ou POS do DJI Terra) torna as linhas de voo mais exatas e permite que o Lidarvisor indique se uma linha desalinhada vem de uma solução de navegação ruim, caso em que ela precisa ser voada de novo em vez de corrigida.
Não. Os créditos são contados pela área processada, quaisquer que sejam as opções marcadas, então o alinhamento nunca acrescenta um item à conta. Isso também significa que o módulo pode verificar, não encontrar nada e informar isso sem nenhum custo para você.
Sim. Importe os pontos de controle do seu levantamento de campo e o Lidarvisor verifica a nuvem em relação a eles automaticamente. Se uma correção ajudar, ele recomenda uma (de uma simples translação vertical até um ajuste local completo) e a aplica durante o processamento. Uma correção só é aplicada quando melhora o resultado de forma mensurável. O guia de pontos de controle mostra todo o fluxo, do arquivo que o seu equipamento exporta até a declaração de acurácia no seu relatório.
Não. A importação dos pontos de controle e a verificação automática da acurácia são gratuitas. Só o ajuste em si é feito dentro de um processamento normal, e o relatório entregue informa então a acurácia efetivamente medida em relação aos seus pontos.
Documentação
Como pré-processar e limpar suas nuvens de pontos no Lidarvisor.
Toda conta do Lidarvisor inclui acesso completo às ferramentas de pré-processamento. Comece com 50 créditos grátis.
Comece grátisDúvidas? Fale com a nossa equipe ou veja os nossos planos e preços