
Rumore e valori anomali
Punti bassi, interferenze atmosferiche e artefatti del sensore contaminano i dati.
Funzionalità
Visualizzatore di nuvole di punti Pre-elaborazione delle nuvole di punti Classificazione delle nuvole di punti Rasterizzazione delle nuvole di punti Vettorializzazione delle nuvole di punti Fotogrammetria API di elaborazioneSettori
Rilievo topografico Gestione della vegetazione sulle linee elettriche Settore forestale Idrologia e acqueAltro
Prezzi ContattiLingua
Pre-elaborazione delle nuvole di punti
I dati LiDAR grezzi sono disordinati. Rumore, densità eccessiva e assenza di colore rendono l'analisi più difficile del necessario. Lidarvisor pulisce e ottimizza automaticamente le nuvole di punti, così ogni fase successiva parte da dati migliori.
Nessuna carta di credito richiesta • 50 crediti gratuiti
Il problema
I software tradizionali li affrontano con ore di pulizia manuale e regolazione dei parametri. Lidarvisor automatizza l'intera fase di pre-elaborazione.
Punti bassi, interferenze atmosferiche e artefatti del sensore contaminano i dati.
I sensori moderni acquisiscono milioni di punti al secondo, producendo file troppo grandi per un'elaborazione efficiente.
Le nuvole di punti monocromatiche sono difficili da interpretare e da presentare a un cliente.
Piccole variazioni producono modelli del terreno irregolari che non rispecchiano la realtà.
Cosa fa
Li combini a piacere in un unico flusso di lavoro: Lidarvisor li mette in sequenza per lei.
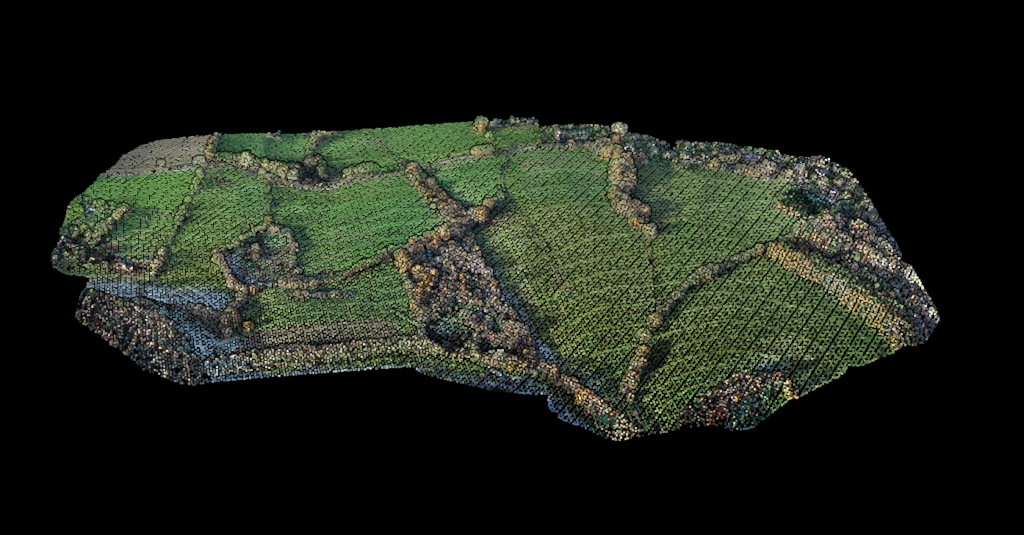
Smussamento della superficie
Ridurre il rumore preservando le forme reali del terreno.
Uno smussamento che tiene conto della superficie, con adattamento di superfici quadratiche, leviga la nuvola senza distruggere i dettagli che contano.
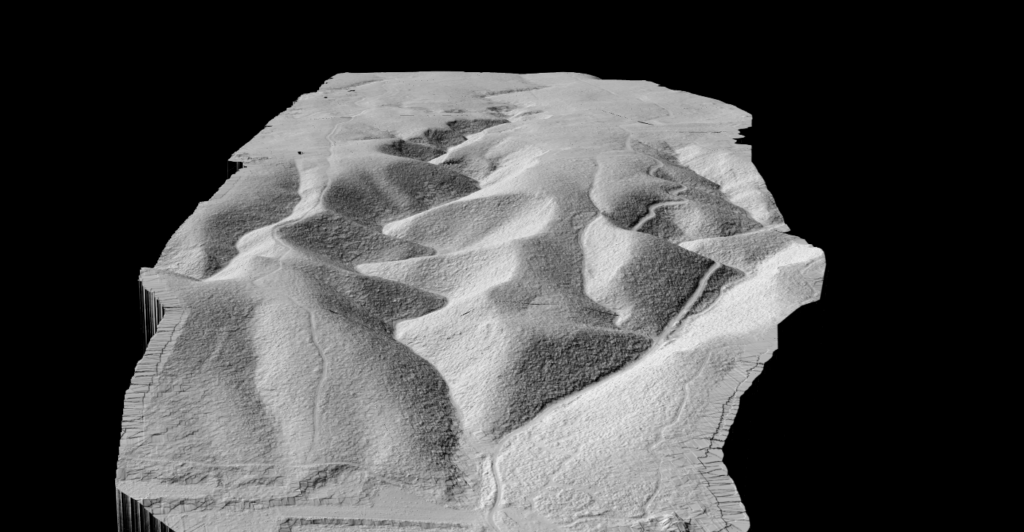
Ottimizzazione della densità
Ridurre la dimensione dei file senza perdere qualità dei dati.
Il sottocampionamento su griglia elimina i punti ridondanti mantenendo la struttura e l'accuratezza della nuvola. Pensato per le scansioni dense da UAV e terrestri.
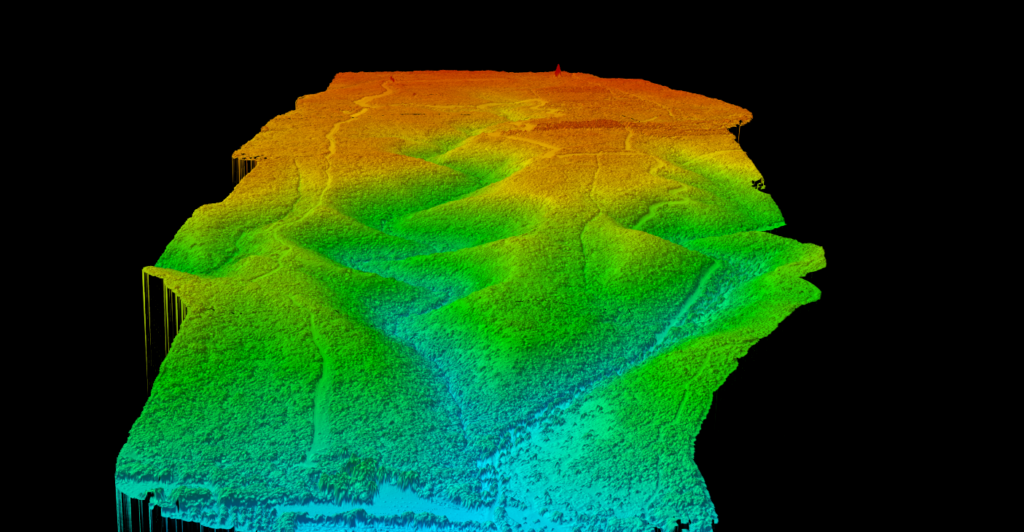
Immagini satellitari
Trasformare una nuvola monocromatica in una scena 3D a colori.
Il colore RGB viene applicato automaticamente a partire da immagini satellitari, rendendo i dati più facili da interpretare e molto più facili da presentare. Nessun allineamento manuale.
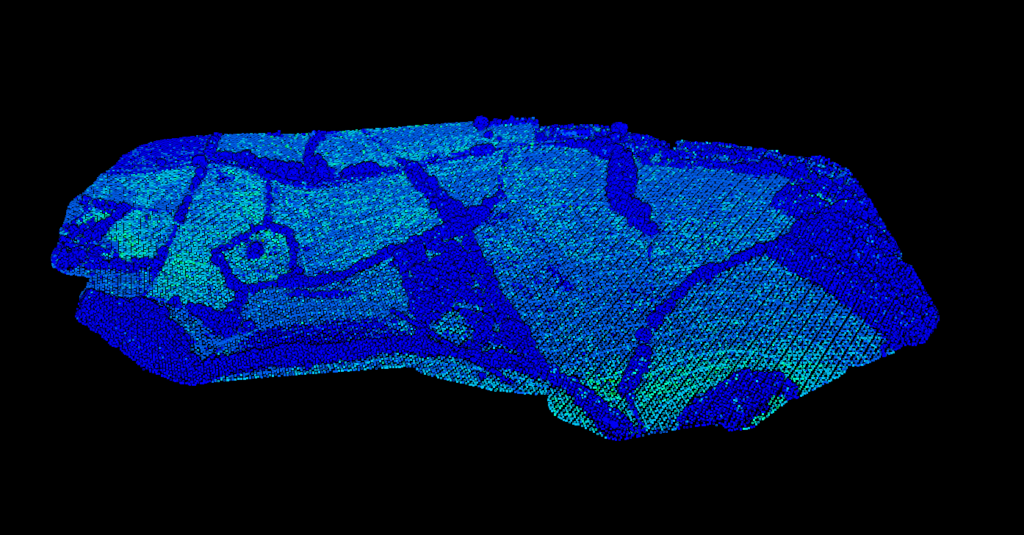
Rilevamento dei valori anomali
Separare automaticamente il rumore dai dati validi.
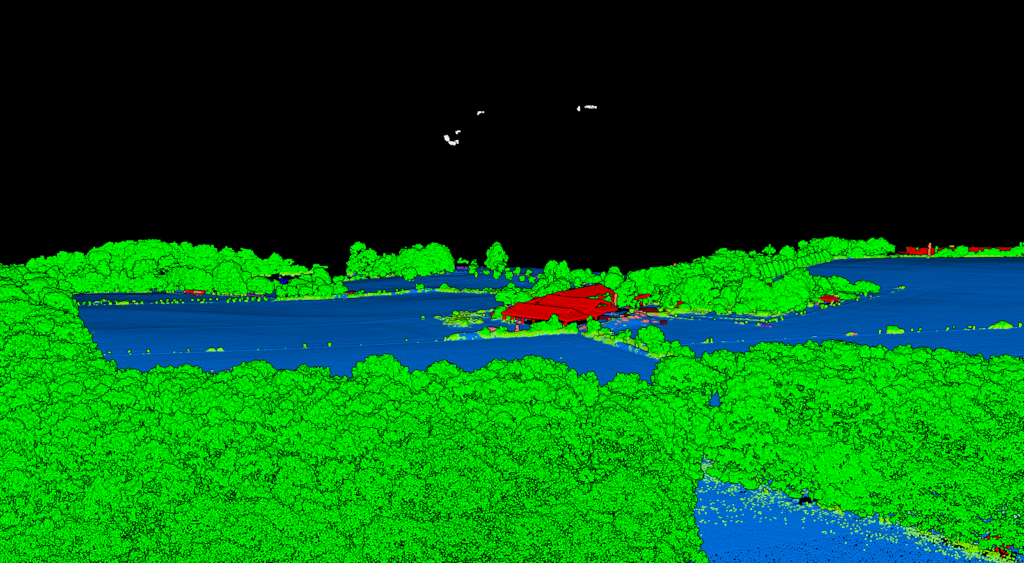
I punti bassi e il rumore alto vengono rilevati e classificati separatamente, così l'analisi lavora sempre solo su dati puliti.
Punti di appoggio
Ancorare la nuvola al rilievo a terra.
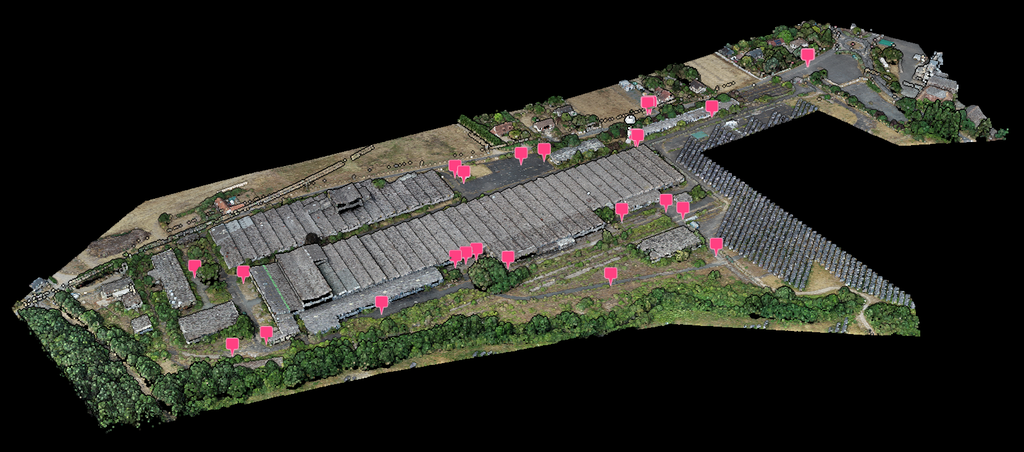
Importi i punti di appoggio rilevati e Lidarvisor misura la nuvola rispetto a essi: ogni punto è verificato singolarmente, con il suo scostamento visibile nel visualizzatore. Quando una correzione vale la pena, viene applicata durante l'elaborazione.
Allineamento delle strisciate
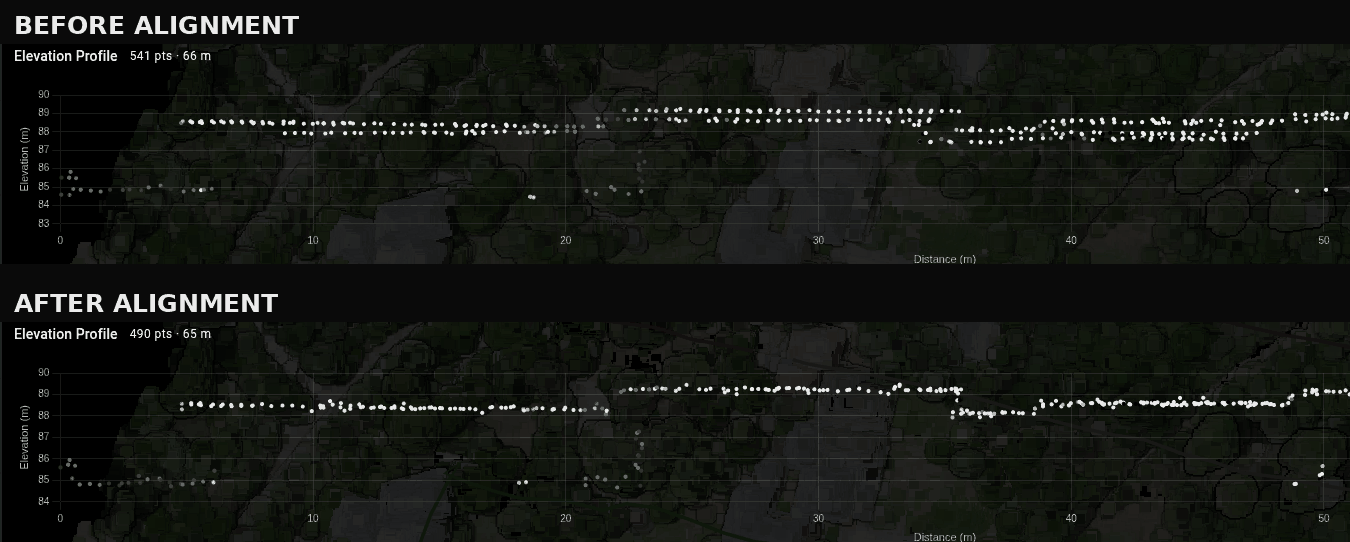
Anche con una traiettoria post-elaborata, le singole strisciate possono discostarsi tra loro da 5 a 50 cm dove si sovrappongono. Quel gradino finisce direttamente nel modello del terreno, nelle curve di livello, nelle linee di discontinuità e nei volumi, e nessuna fase successiva della catena di elaborazione può accorgersene. Spunti Allinea le strisciate: Lidarvisor individua le strisciate, misura quanto bene ciascuna si accorda con le vicine e corregge quelle chiaramente fuori posto.
Individuare le strisciate
Funziona a partire dalla sola nuvola di punti.
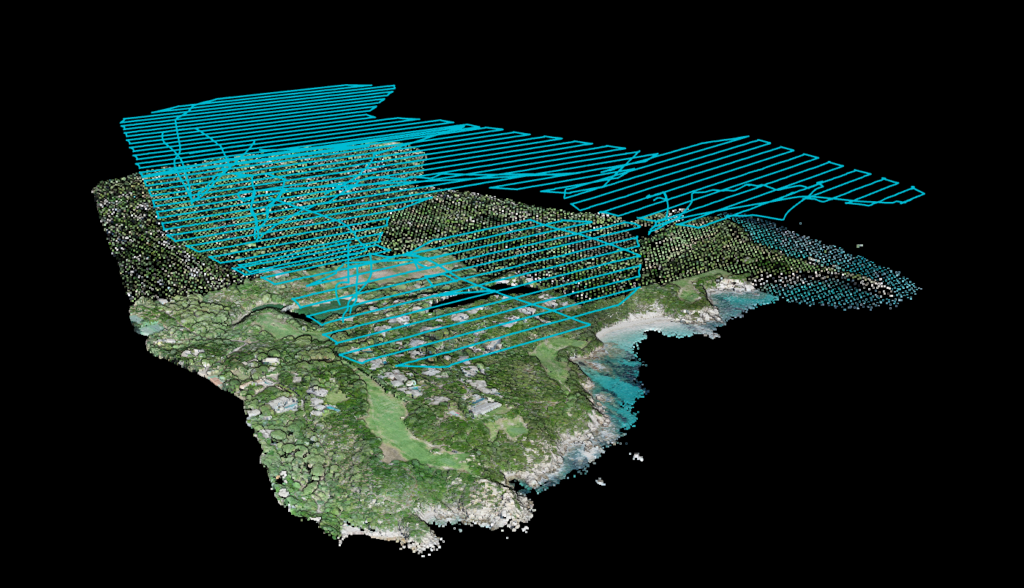
La maggior parte dei software registra la strisciata da cui proviene ogni punto e, quando l'informazione c'è, Lidarvisor la usa. Quando manca, le strisciate vengono ricostruite dai dati stessi: tempo GPS, angolo di scansione e direzione della traccia. Basta un file LAS o LAZ.
Verdetto e correzione
Si spostano solo le strisciate davvero fuori posto.
Ogni coppia di strisciate sovrapposte viene confrontata, poi l'intero insieme viene risolto in un'unica compensazione: così una discordanza è attribuita alla strisciata davvero errata e non alla vicina. La soglia di rilevamento è misurata sul suo stesso rilievo, e nulla al di sotto viene mai segnalato come anomalia. Le strisciate diventano poi un layer consultabile: verde dove una strisciata si accorda con le vicine, ambra dove è vicina alla soglia, rosso dove è fuori posto, grigio dove le sovrapposizioni sono troppo discordanti per giudicare.
Come funziona
LAS, LAZ o qualsiasi altro formato supportato.
Scelga il livello di smussamento, la griglia di sfoltimento e la colorazione.
Lidarvisor la esegue automaticamente, senza parametri da regolare.
Esporti dati puliti e ottimizzati, pronti per l'analisi.
A chi si rivolge
Punti al suolo smussati per modelli del terreno accurati.
Scansioni dense sfoltite per un'elaborazione più rapida.
Nuvole di punti colorate che un cliente riesce davvero a leggere.
Rumore rimosso prima dell'analisi, per risultati solidi.
Domande
No. Lidarvisor conserva sempre la nuvola di punti originale. La pre-elaborazione crea una nuova versione ottimizzata lasciando intatto l'originale, e si può scaricare l'una o l'altra in qualsiasi momento.
Usa un adattamento di superfici quadratiche che si adegua alla geometria locale. L'algoritmo smussa il rumore rispettando le discontinuità del terreno, gli spigoli e le variazioni reali della superficie, e i limiti di spostamento impediscono uno smussamento eccessivo.
La dimensione della griglia si configura in centimetri. I valori comuni vanno da 5 a 50 cm, a seconda dei requisiti di accuratezza e della dimensione di file desiderata. Griglie più piccole conservano più dettaglio; griglie più grandi producono file più piccoli.
Dalle immagini satellitari di Azure Maps. Il sistema georeferenzia le coordinate della nuvola di punti rispetto alle immagini e applica i valori RGB a ogni punto. Non serve alcun allineamento manuale.
Sì. Smussamento, sfoltimento, colorazione e rimozione del rumore si possono combinare in un unico flusso di lavoro, e Lidarvisor li applica automaticamente nell'ordine ottimale.
Sì. Spunti Allinea le strisciate: Lidarvisor individua le strisciate nella nuvola, confronta ogni coppia sovrapposta e assegna a ciascuna strisciata il proprio verdetto. Le strisciate chiaramente fuori posto vengono corrette prima della classificazione, così tutto ciò che viene generato dopo parte dai dati corretti; quelle già allineate restano invariate. Servono almeno tre strisciate sovrapposte: con due sole non c'è modo di stabilire quale delle due si è spostata.
No. L'allineamento funziona a partire dalla sola nuvola di punti, che è il caso normale. Aggiungere la traiettoria post-elaborata (un file per volo, POSPac sbet.out o sbet.txt, oppure POS di DJI Terra) rende le strisciate più precise e permette a Lidarvisor di dire se una strisciata disallineata deriva da una soluzione di navigazione scadente: in quel caso occorre ripetere il volo, non correggerla.
No. I crediti si contano sull'area elaborata, qualunque opzione si spunti, quindi l'allineamento non aggiunge mai una voce di costo. Significa anche che il modulo può controllare, non trovare nulla e dirlo senza che le costi niente.
Sì. Importi i punti di appoggio del suo rilievo a terra e Lidarvisor confronta automaticamente la nuvola con essi. Se una correzione migliora il risultato, la propone (da una semplice traslazione verticale fino a un adattamento locale completo) e la applica durante l'elaborazione. Una correzione viene applicata solo quando migliora il risultato in modo misurabile. La guida ai punti di appoggio descrive l'intero flusso, dal file esportato dallo strumento alla dichiarazione di accuratezza nel report.
No. L'importazione dei punti di appoggio e la verifica automatica dell'accuratezza sono gratuite. Solo l'allineamento vero e proprio avviene nell'ambito di una normale elaborazione, e il report consegnato indica poi l'accuratezza effettivamente misurata sui suoi punti.
Documentazione
Come pre-elaborare e pulire le nuvole di punti in Lidarvisor.
Ogni account Lidarvisor include l'accesso completo agli strumenti di pre-elaborazione. Inizi con 50 crediti gratuiti.
Inizia gratisDomande? Contatti il nostro team o consulti i nostri piani e prezzi