
01
写真をアップロード
飛行ごとのフォルダーを、あるだけ選択します。残すのはJPEG写真のみです。LiDAR点群と標定点のファイルは任意です。
完全自動
写真の中に標定点を1つずつ指定する作業は、写真測量で最も手間のかかる手作業です。Lidarvisorでは、他の処理と同じく自動で行われます。
全体の流れ
アップロードからレポートまで完全自動で、写真を開く必要はありません。写真もLiDAR点群と同じプロジェクト、同じ処理パネル、同じ進捗バーで処理されます。
飛行ごとのフォルダーを、あるだけ選択します。残すのはJPEG写真のみです。LiDAR点群と標定点のファイルは任意です。
処理を始める前に写真を読み取り、位置、重複、ぶれ、RTKの状態、カメラキャリブレーションを確認します。確認が必要な点を知らせますが、処理を止めることはありません。
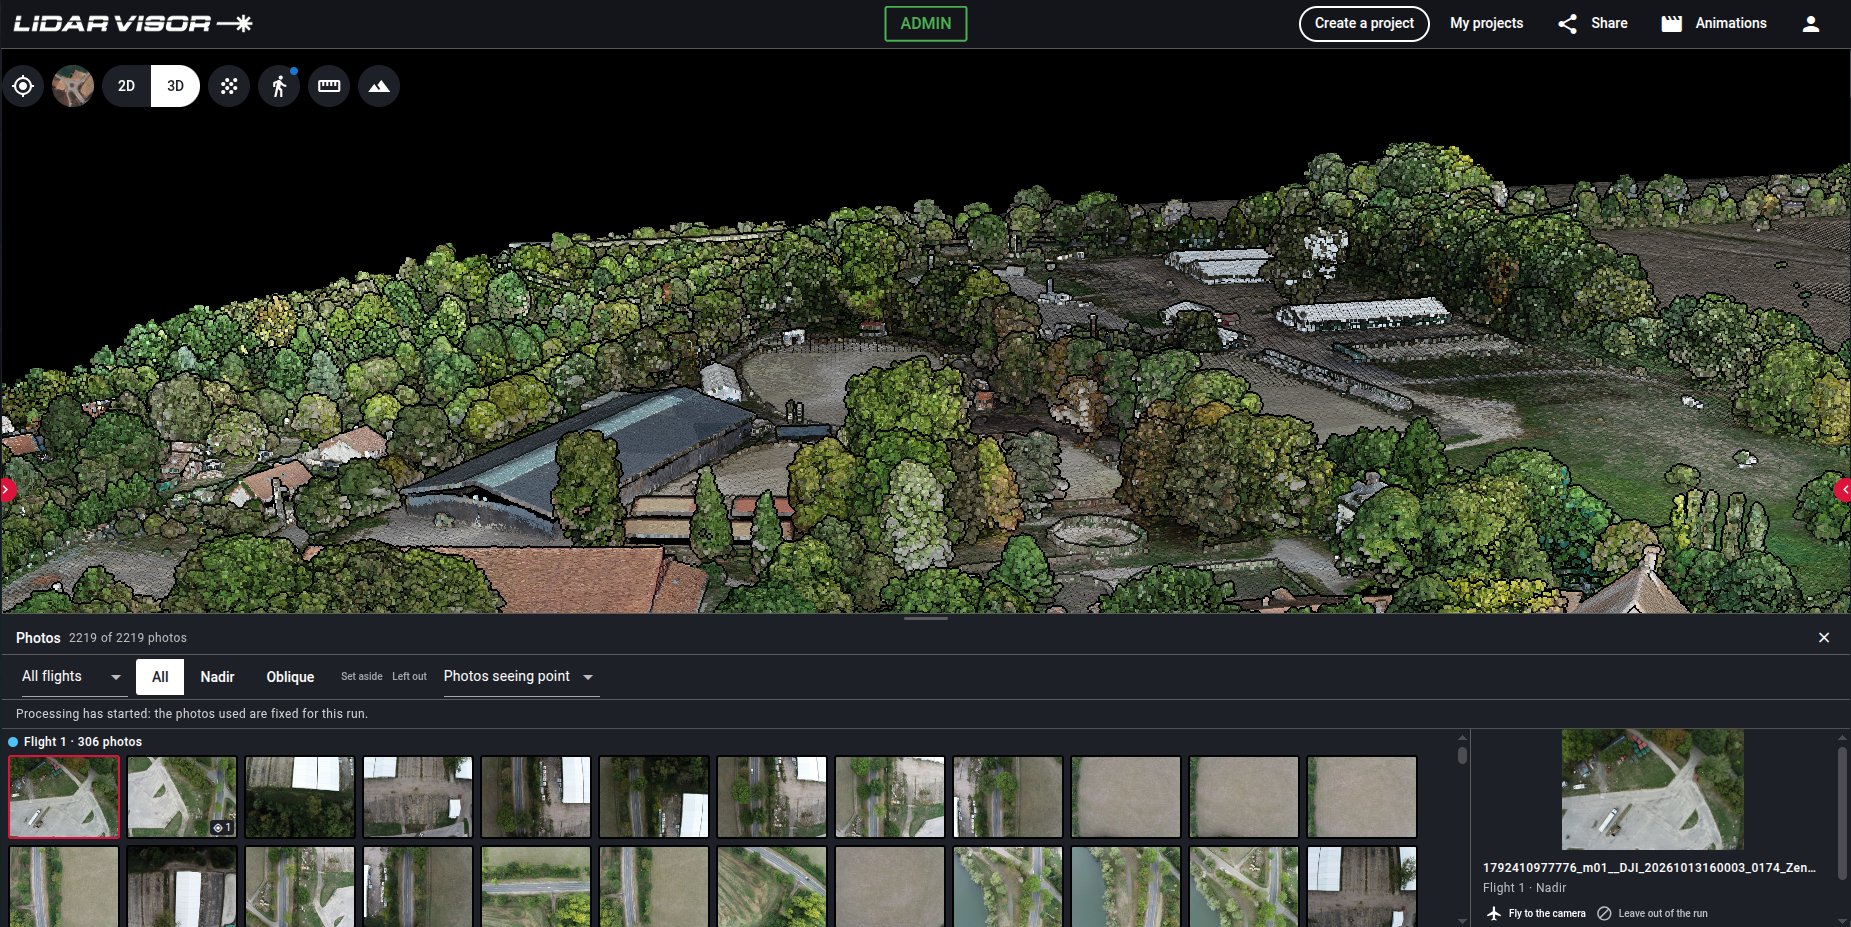
カメラが地図の上に3Dで表示され、写真パネルには飛行ごとにすべてのサムネイルが表示されます。
標定点をインポートしていれば、Lidarvisorが写真の中から各点を見つけて指定します。クリックの必要はありません。どの指定も却下できますが必須ではなく、「処理を開始」は待たずに進み、残りの指定は処理の中で完了します。
「写真測量点群を生成」、オルソ画像、その他のオプションにチェックを入れ、「処理を開始」を一度クリックします。最初に写真測量が実行され、その後に残りの処理が続きます。
点群、オルソ画像、地形モデルと表層モデル、チェックを入れたその他の成果品、そして標定点に基づく精度レポートです。
処理の前に
写真パネル
標定点パネルと同じく、ビューアーの下部に表示されます。
各写真は、撮影した位置に3Dのカメラとして表示されます。パネルにはサムネイルが飛行ごとに並び、クリックするとそのカメラの位置に視点が移動するか、写真がフル解像度で開きます。飛行別、直下視・斜め撮影別、特定の標定点が写っている写真で絞り込み、各指定を置かれた位置で確認できます。
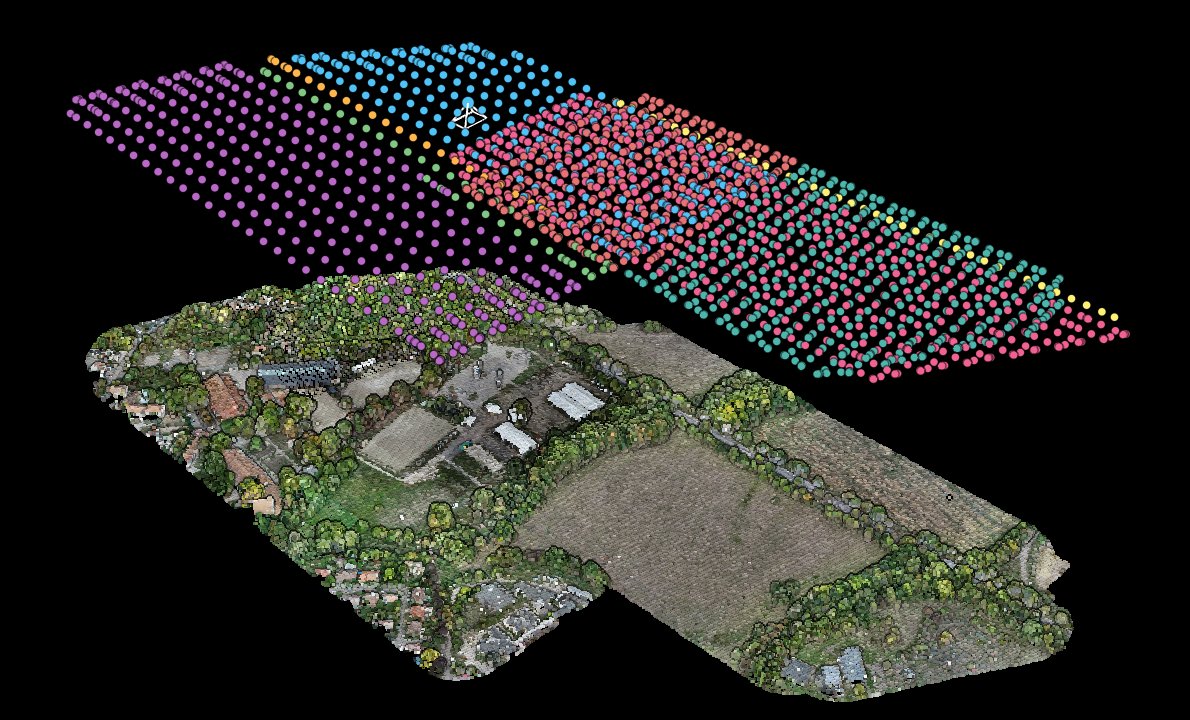
カメラ位置
各写真は、撮影した位置にカメラとして、飛行ごとに色分けして描かれます。処理を始める前に、飛行が現場をどのように覆い、どこで重なっているかを確認できます。
得られる成果品
地形モデルと表層モデルはLiDAR点群と同じ処理工程で作成されるため、どちらのプロジェクトでも同じルールで同じ成果品が得られます。
| アップロード | 選択 | 成果品 |
|---|---|---|
| 写真のみ | 写真測量点群 | カラー点群。その上で、選択したすべての処理が実行されます。分類、地形モデルと表層モデル、等高線、ベクター化です。 |
| 写真のみ | オルソ画像 | 写真から作成したオルソ画像。点群がない場合は簡略化した地表面で計算されるため、開けた地表では正確ですが、建物や樹木が傾いて見えることがあります。 |
| LiDARと写真 | オルソ画像 | 点群の色や衛星画像ではなく、お客様の写真からオルソ画像を作成し、道路、路面標示、水域、鉄道の抽出に使います。 |
| LiDARと写真 | 写真測量点群 | LiDAR点群は通常どおり分類されます。写真測量の点群は追加のレイヤーとして並べて納品され、分類はされません。 |
写真を使う処理では、必ず精度レポートも納品されます。ご自身でアップロードしたオルソ画像がある場合は、計算したものより優先されます。
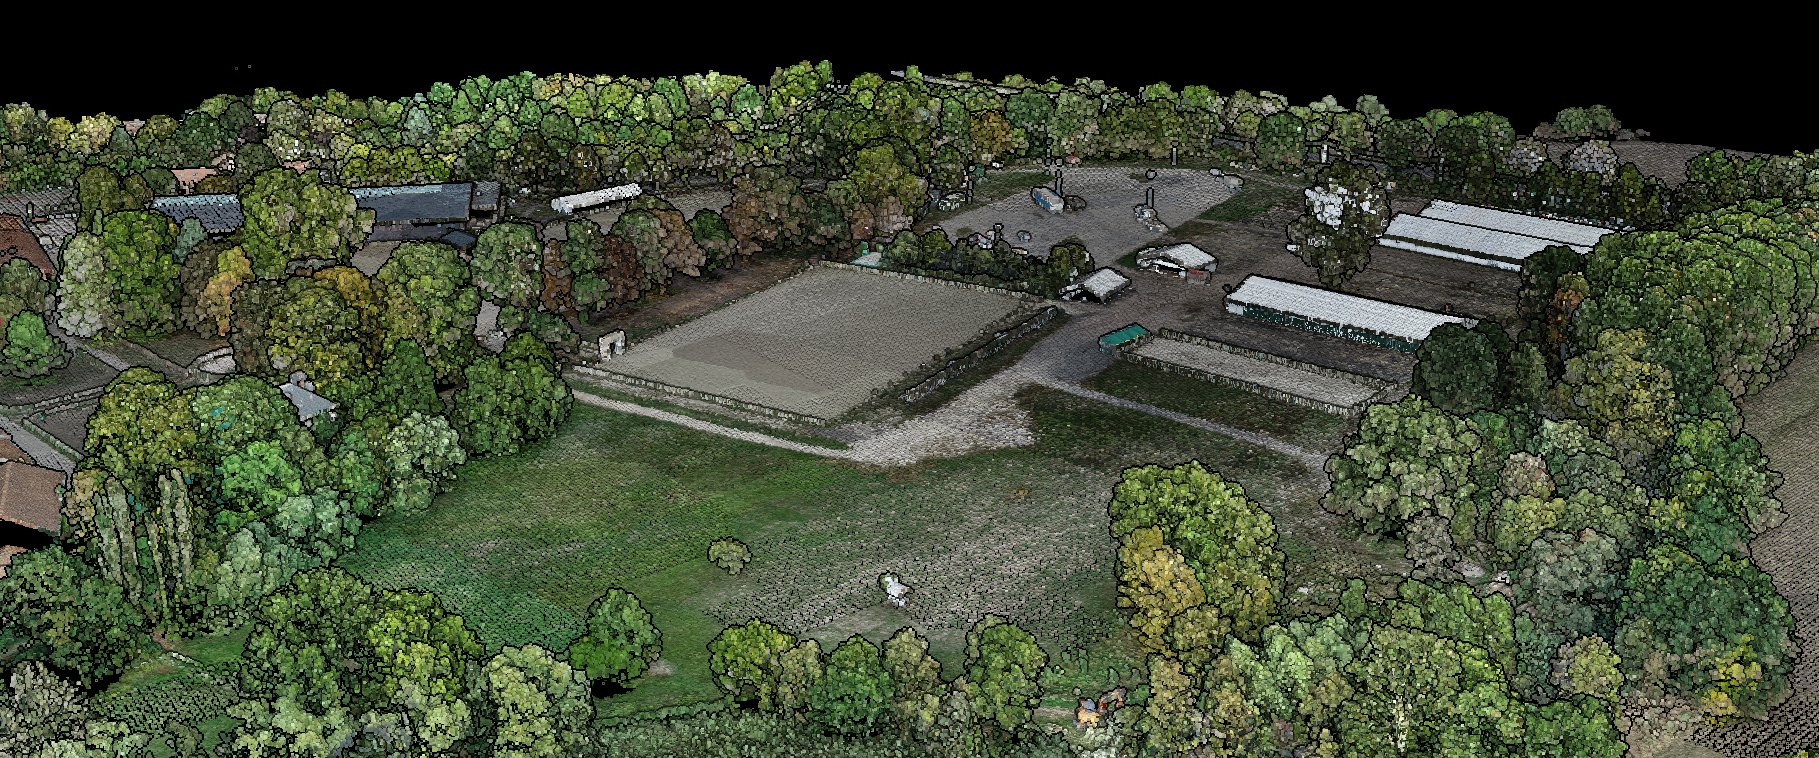
拡大表示
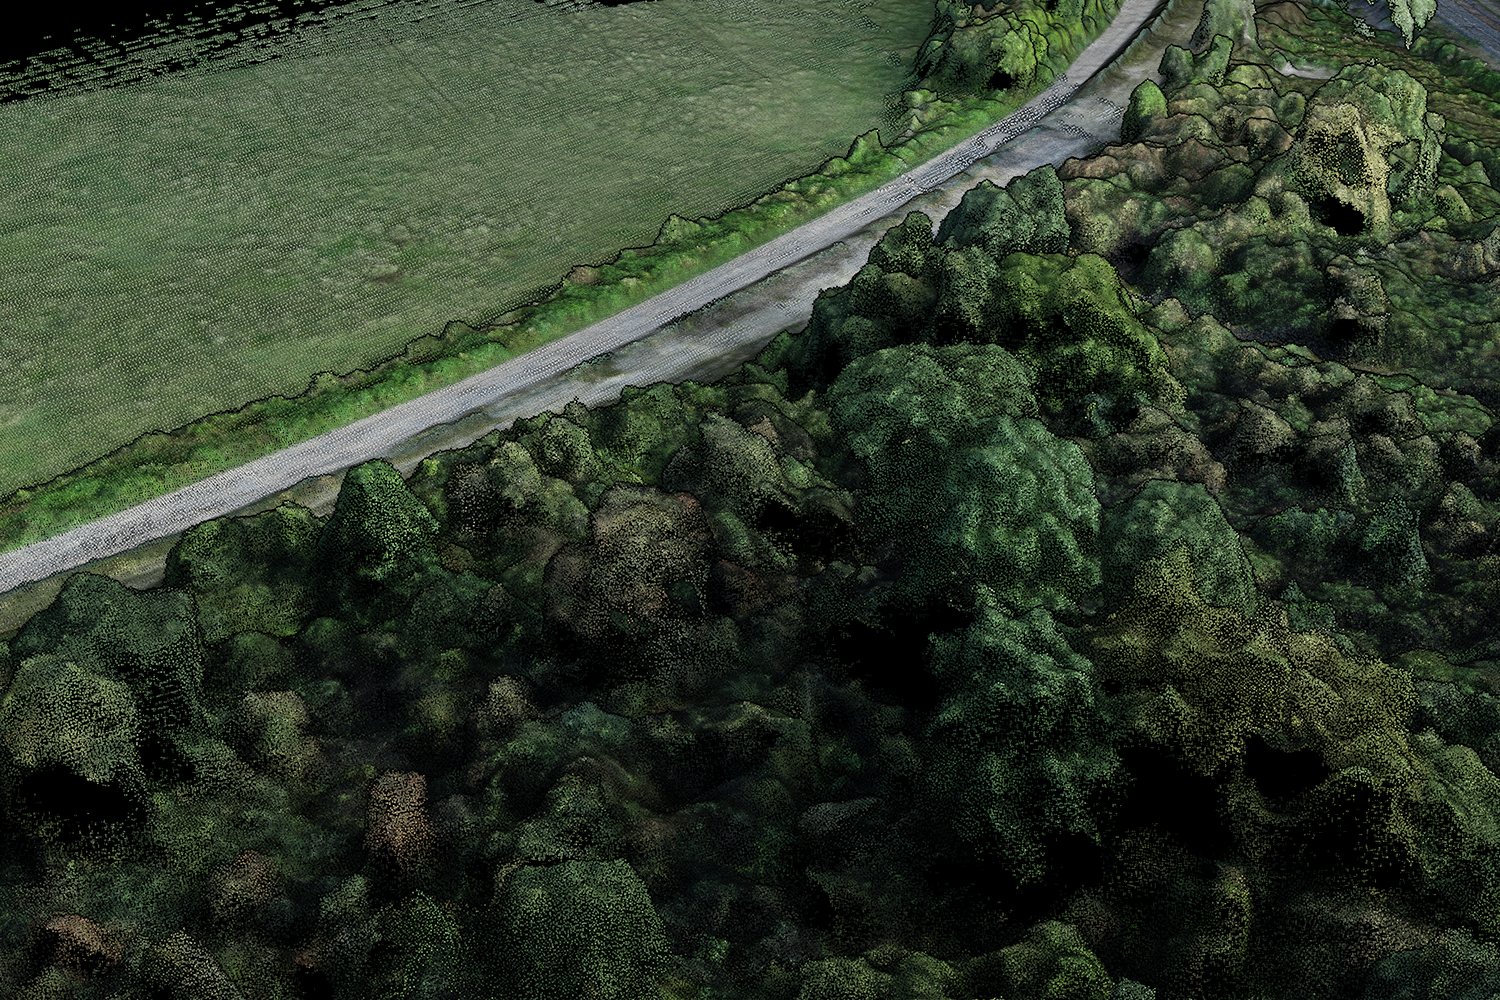
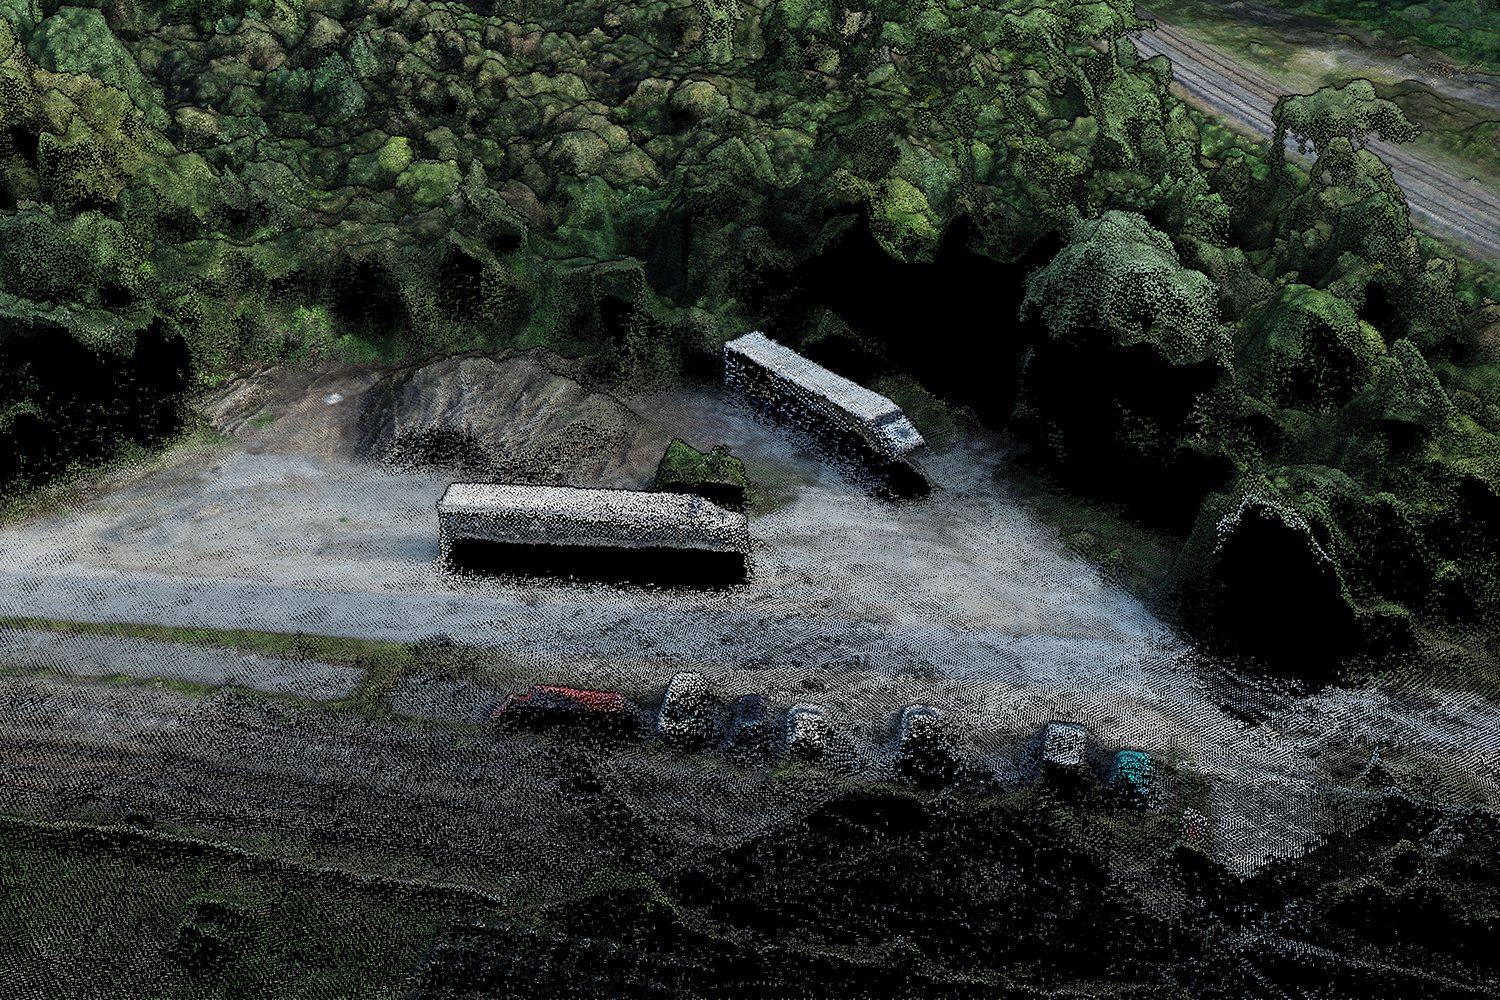
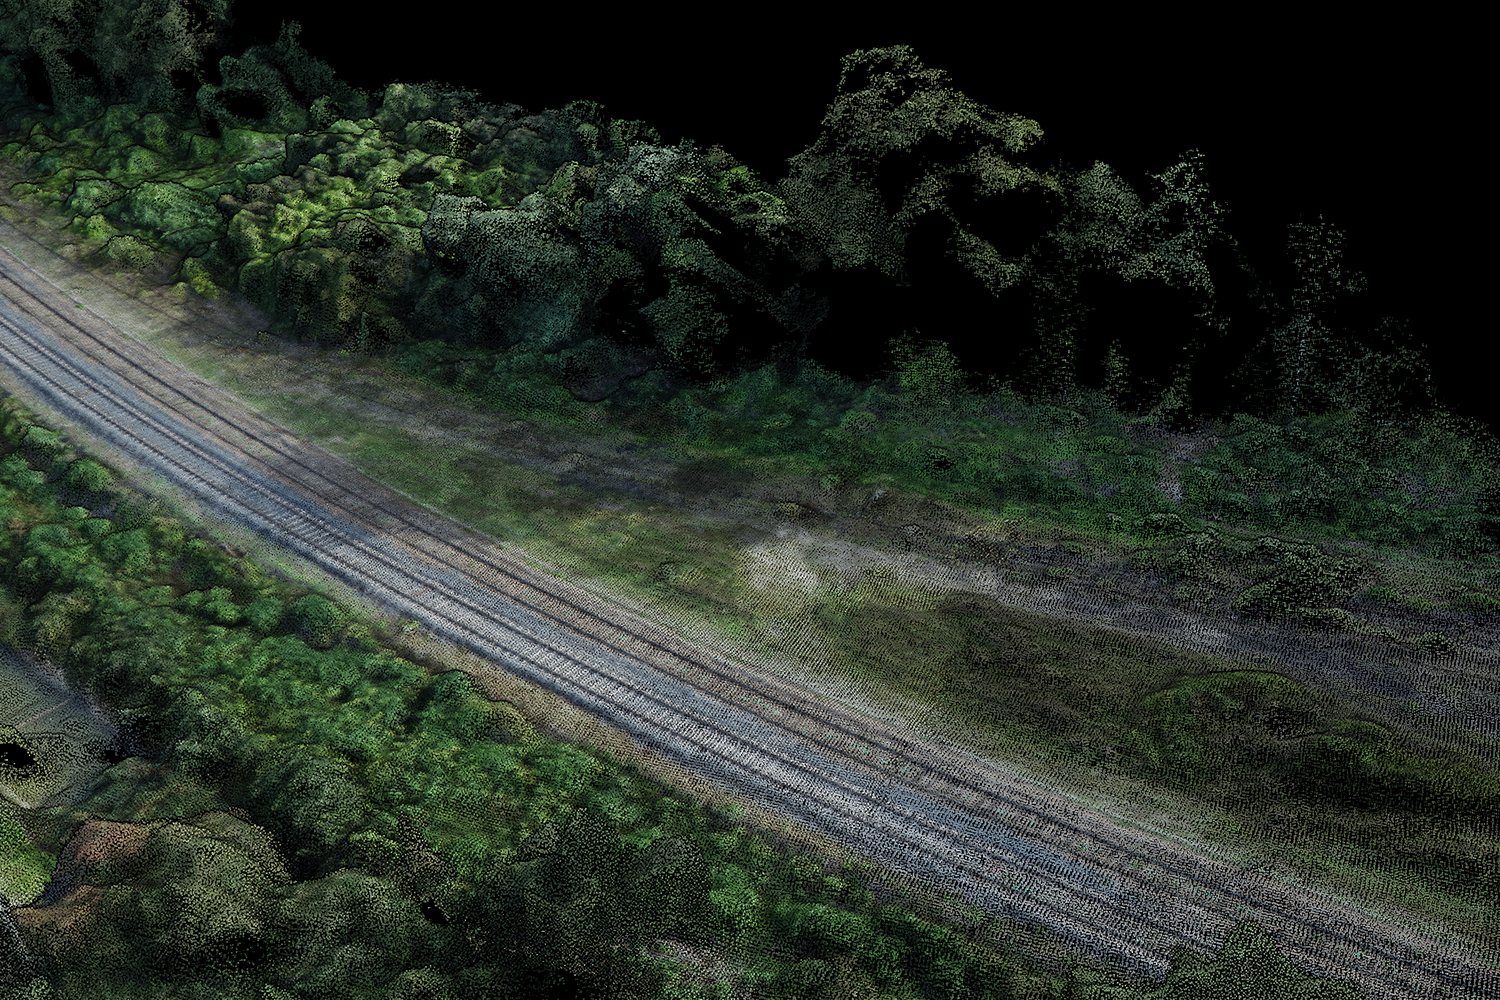
1回の飛行で撮影した146枚の写真から作成した現場を、ビューアーでの見え方のまま拡大しました。
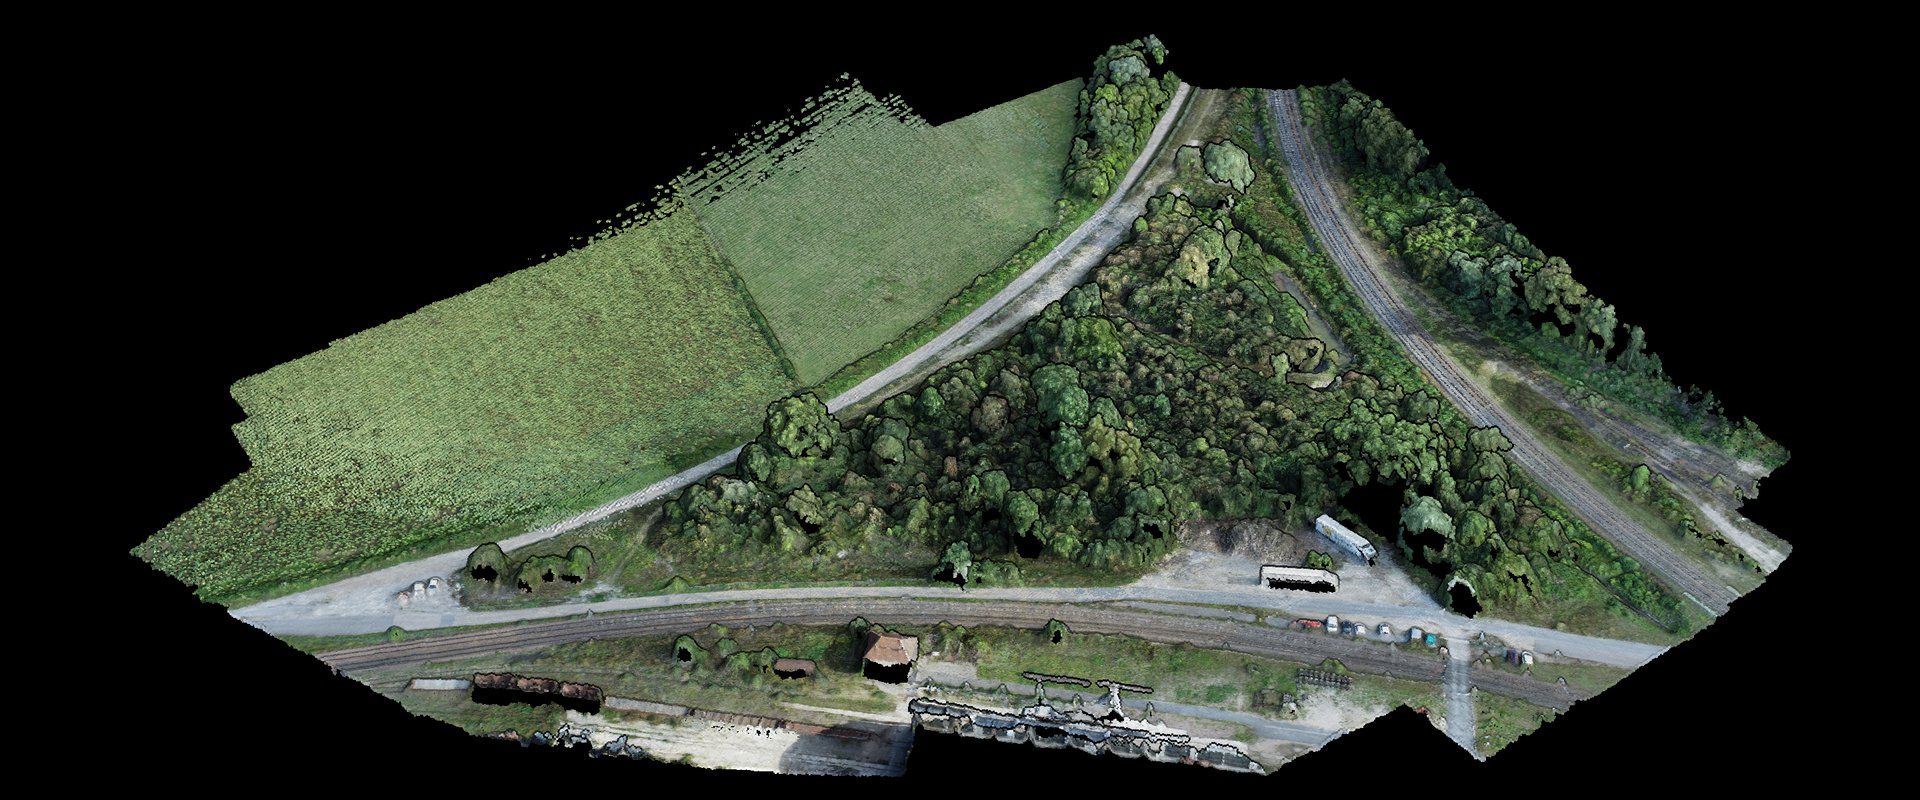
植生
樹冠、その間の隙間、農地の縁に沿った小道が、写真そのものの色で表示されます。その後、分類で地表と植生を分離し、地表から地形モデルを作成します。
車両
敷地内の2台のトラックと、道路沿いに並んだ駐車中の車が、写真の色のまま3Dで表示されます。
鉄道と道路
レールと沿線の樹木を3Dで表示します。道路、路面標示、水域、鉄道の抽出には、同じ写真から作成したオルソ画像を使います。
標定点
測量結果はいつもどおりインポートするだけで、誰も指定作業をする必要はありません。Lidarvisorは各点について、写るはずの位置を予測し、標識を見つけ、複数の視点で一致した場合にのみ採用します。
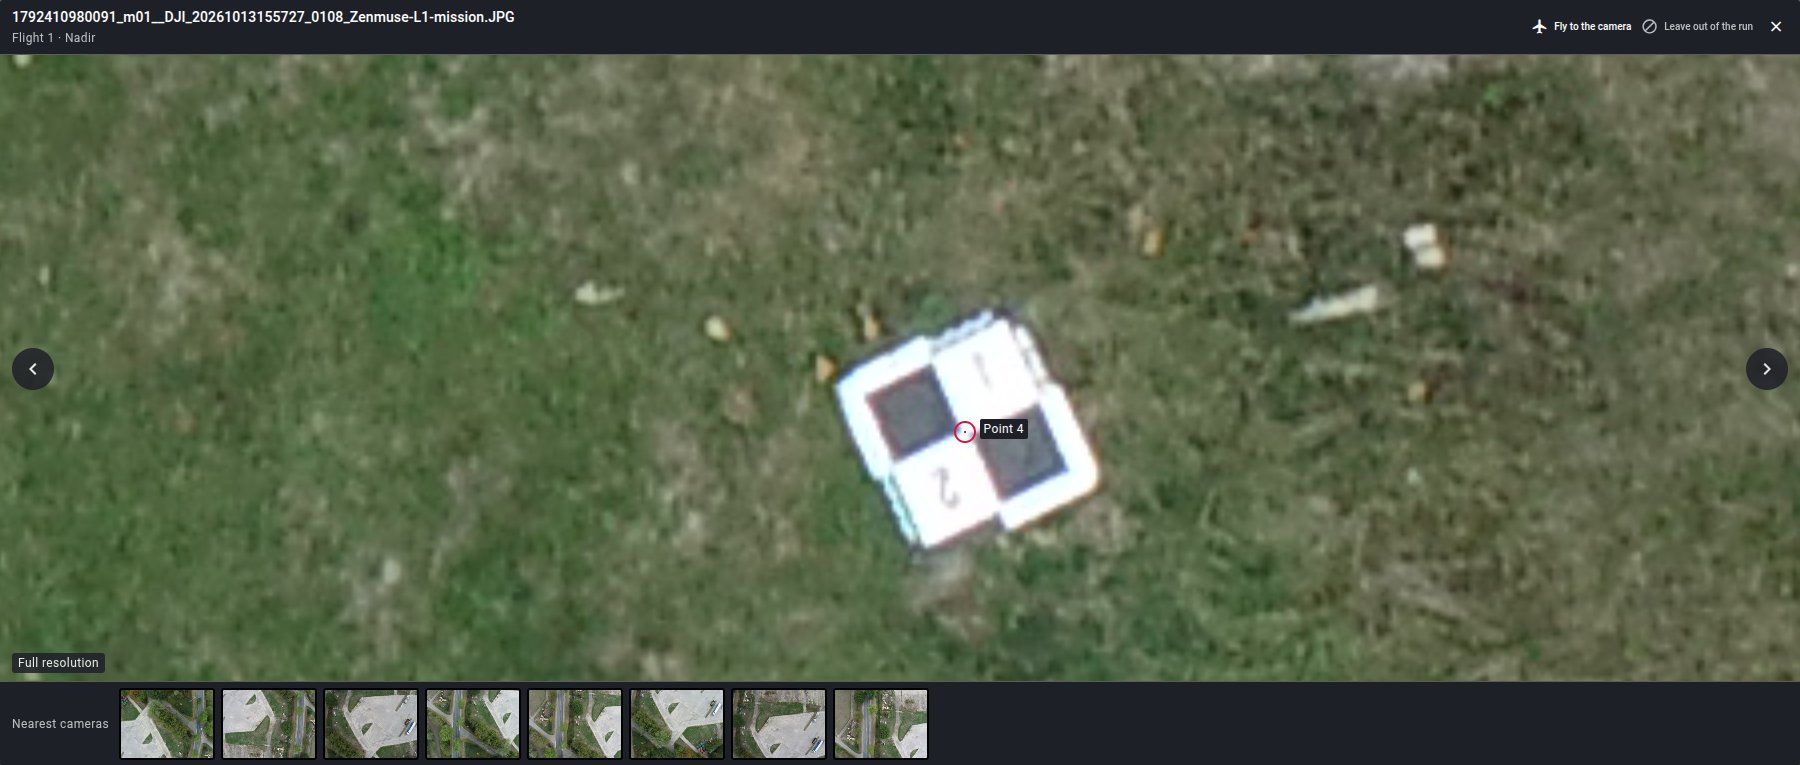
AIエージェントが2~3枚の写真で、写真内のどの候補が標識かを確認し、相関処理で他の写真の同じ標識を見つけます。
正確な位置は検出器と写真間の相関処理から求め、エージェントの目視には頼りません。
再構築結果や測量結果と矛盾する指定は除外し、点を採用するには複数の視点が必要です。
調整計算に使用するか、独立した検証点として残します。
どの写真にも写っていません。レポートに記載しますが、不具合ではありません。
写真には写っているものの却下されました。サムネイル付きでレポートに記載し、その点なしで処理を続けます。
成果品
写真を使うすべての処理の最後に、再構築とその精度についてのレポートの章が作成されます。提供された写真のうち何枚の位置合わせができたか、カメラのキャリブレーション方法、地上画素寸法、ブロックの判定を記載します。判定のしきい値は地上画素寸法で示すため、どの現場でも同じ意味を持ちます。
精度を理由に処理を拒否したり失敗させたりすることはありません。ブロックがうまくまとまらなかった場合も、何が問題だったかをわかりやすく説明した赤い判定とともに納品します。
FAQ
LiDARと同じで、1ヘクタールあたり1クレジット、1回の処理につき最低5クレジットです。「処理を開始」をクリックしたときに一度だけ課金されます。写真のプロジェクトでは面積は写真が写す地表の範囲で、その1回の課金で写真測量と残りの処理がすべてまかなわれます。
Freeプランを含むすべてのプランで、プランのクレジットの範囲内で使えます。
メタデータにGPS位置を持つJPEG写真であれば、直下視でも斜め撮影でも、1回または複数回の飛行でも受け付けます。最良の結果が得られるのは、すべての写真がFIX解のRTKドローンです。位置やカメラキャリブレーションが精度を保証できない場合は、写真のチェックとレポートでその旨を示しますが、処理はそのまま進みます。
いいえ。標定点がない場合、点群はドローン自身のGPSで位置が決まり、レポートにはそれが絶対精度であることが記載されます。標定点がある場合は、写真の中に自動で指定され、独立した検証点で精度が計測されます。
いいえ。Lidarvisorが各点を写しているはずの写真から点を見つけ、指定し、再構築結果と測量結果に照らして確認します。指定は処理の前に写真パネルに表示され、ワンクリックで却下することもできますが、処理がお客様の操作を待つことはありません。
はい。最初に写真測量が実行されるため、写真から作成したオルソ画像を道路、路面標示、水域、鉄道の抽出に使えます。その後、LiDARの処理が通常どおり実行されます。
現時点ではできません。プロジェクトを作成するときに、すべての飛行をアップロードしてください。