
Ruido y valores atípicos
Los puntos bajos, las interferencias atmosféricas y los artefactos del sensor contaminan los datos.
Funcionalidades
Visor de nubes de puntos Preprocesamiento de nubes de puntos Clasificación de nubes de puntos Rasterización de nubes de puntos Vectorización de nubes de puntos Fotogrametría API de procesamientoSectores
Topografía Gestión de la vegetación en líneas eléctricas Sector forestal Hidrología y aguaMás
Precios ContactoIdioma
Preprocesamiento de nubes de puntos
El LiDAR en bruto es desordenado. El ruido, la densidad excesiva y la falta de color complican el análisis más de lo necesario. Lidarvisor limpia y optimiza automáticamente sus nubes de puntos, para que cada paso posterior parta de mejores datos.
Sin tarjeta de crédito • 50 créditos gratuitos
El problema
El software tradicional lo resuelve con horas de limpieza manual y ajuste de parámetros. Lidarvisor automatiza todo el preprocesamiento.
Los puntos bajos, las interferencias atmosféricas y los artefactos del sensor contaminan los datos.
Los sensores modernos capturan millones de puntos por segundo, con archivos demasiado grandes para procesarlos con eficiencia.
Las nubes de puntos monocromas son difíciles de interpretar y de presentar a un cliente.
Las pequeñas variaciones producen modelos del terreno rugosos que no reflejan la realidad.
Qué hace
Combine cualquiera de ellos en un solo flujo de trabajo: Lidarvisor los ordena por usted.
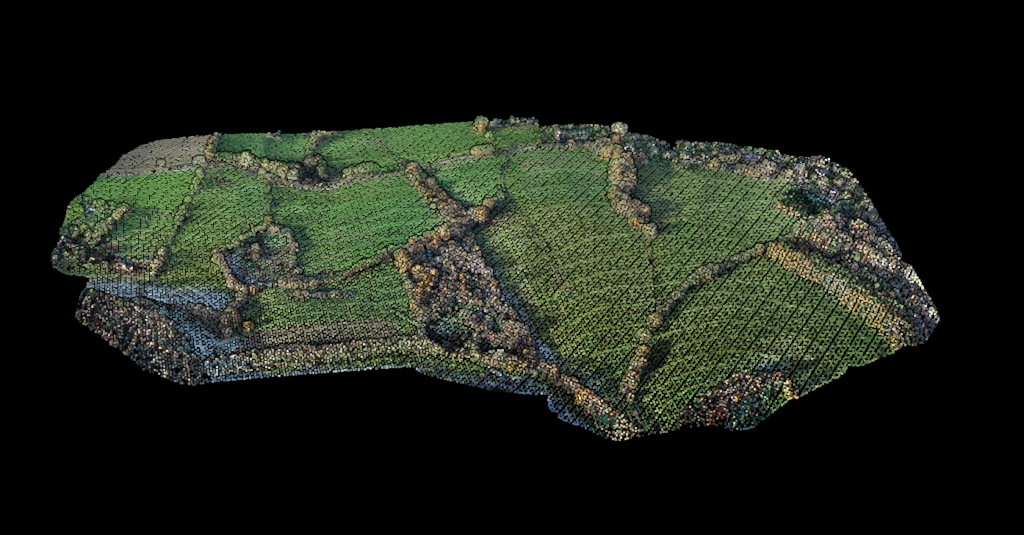
Suavizado de la superficie
Reduzca el ruido conservando los rasgos reales del terreno.
Un suavizado que tiene en cuenta la superficie, con ajuste de superficies cuadráticas, suaviza la nube sin destruir el detalle que importa.
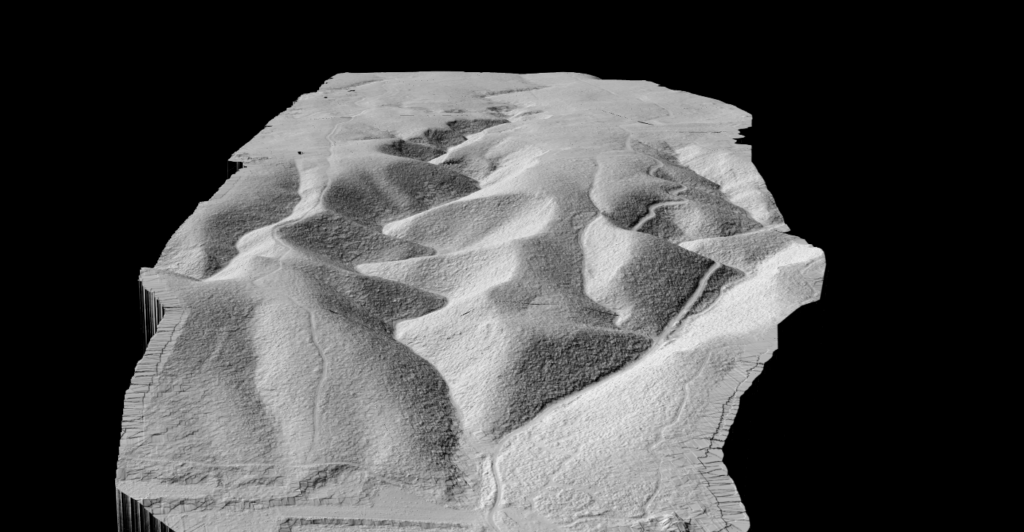
Optimización de la densidad
Reduzca el tamaño de los archivos sin perder calidad de datos.
Un submuestreo basado en cuadrícula elimina los puntos redundantes y conserva la estructura y la precisión de la nube. Pensado para escaneos densos con UAV y terrestres.
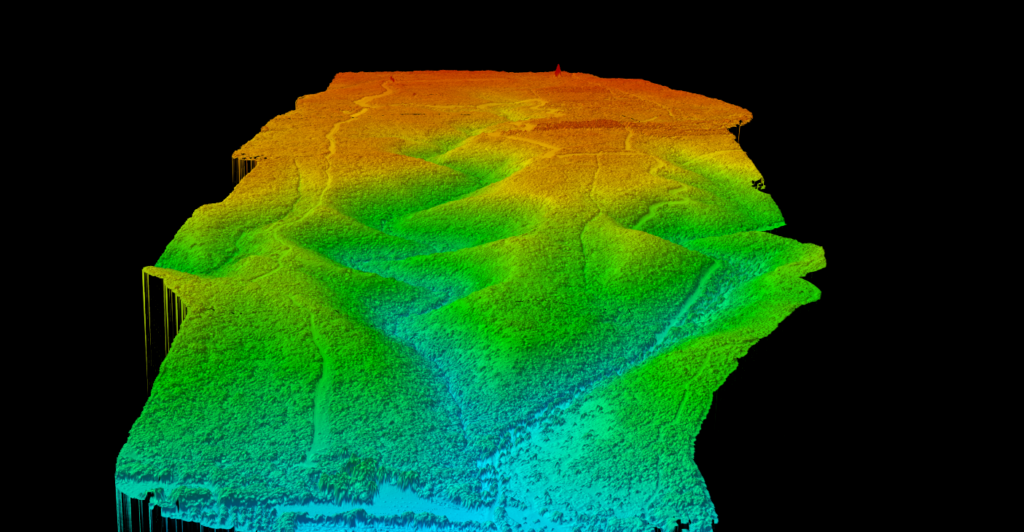
Imágenes satelitales
Convierta una nube monocroma en una escena 3D a todo color.
El color RGB se aplica automáticamente a partir de imágenes satelitales, lo que facilita la interpretación de los datos y mucho más su presentación. Sin alineación manual.
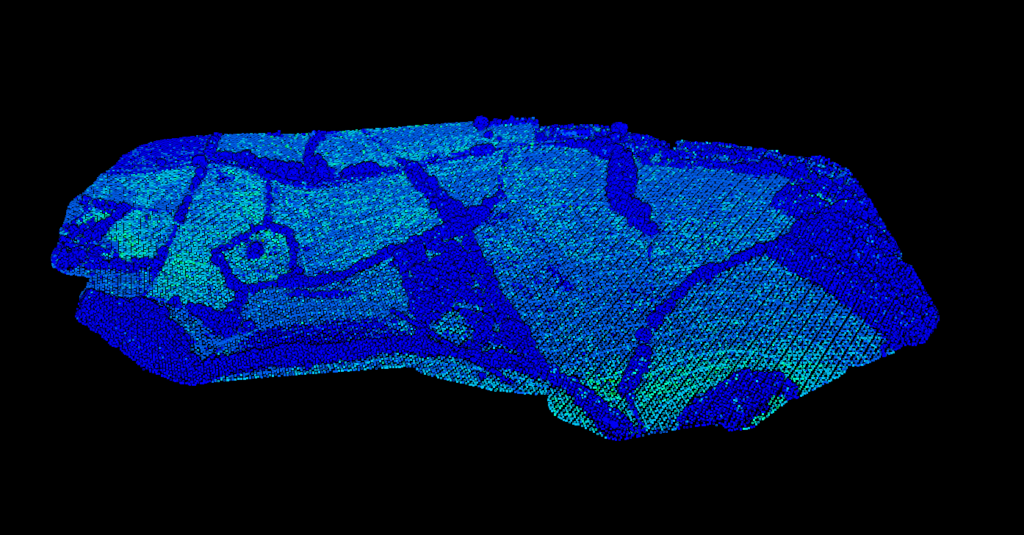
Detección de valores atípicos
Separe automáticamente el ruido de los datos válidos.
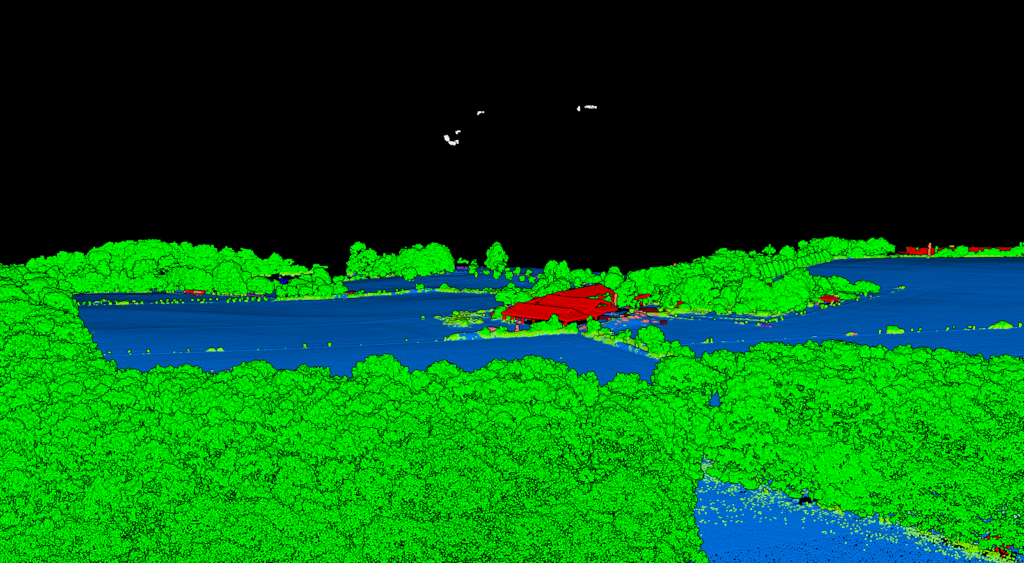
Los puntos bajos y el ruido alto se detectan y se clasifican por separado, para que sus análisis se ejecuten siempre sobre datos limpios.
Puntos de control
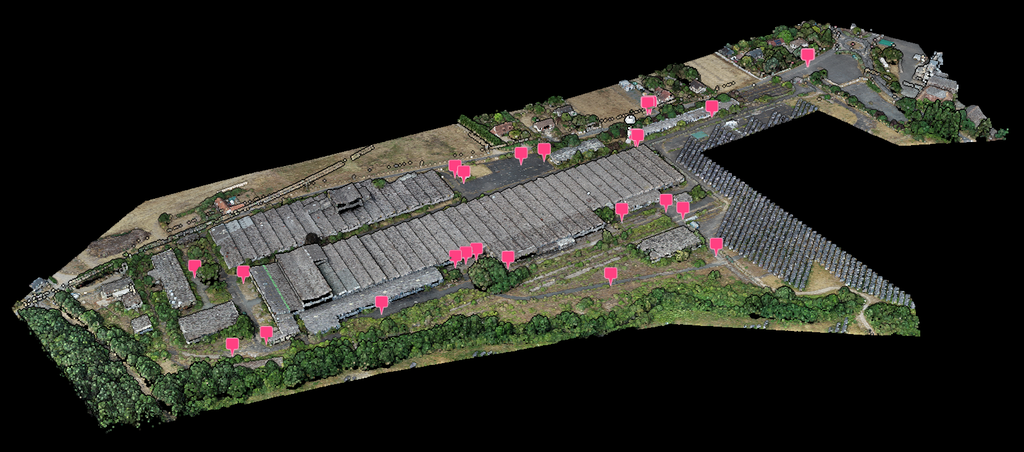
Ancle la nube a su levantamiento en campo.
Importe los puntos de control medidos y Lidarvisor compara la nube con ellos: cada punto se verifica individualmente, con su desviación visible en el visor. Cuando conviene aplicar una corrección, se aplica durante el procesamiento.
Alineación de líneas de vuelo
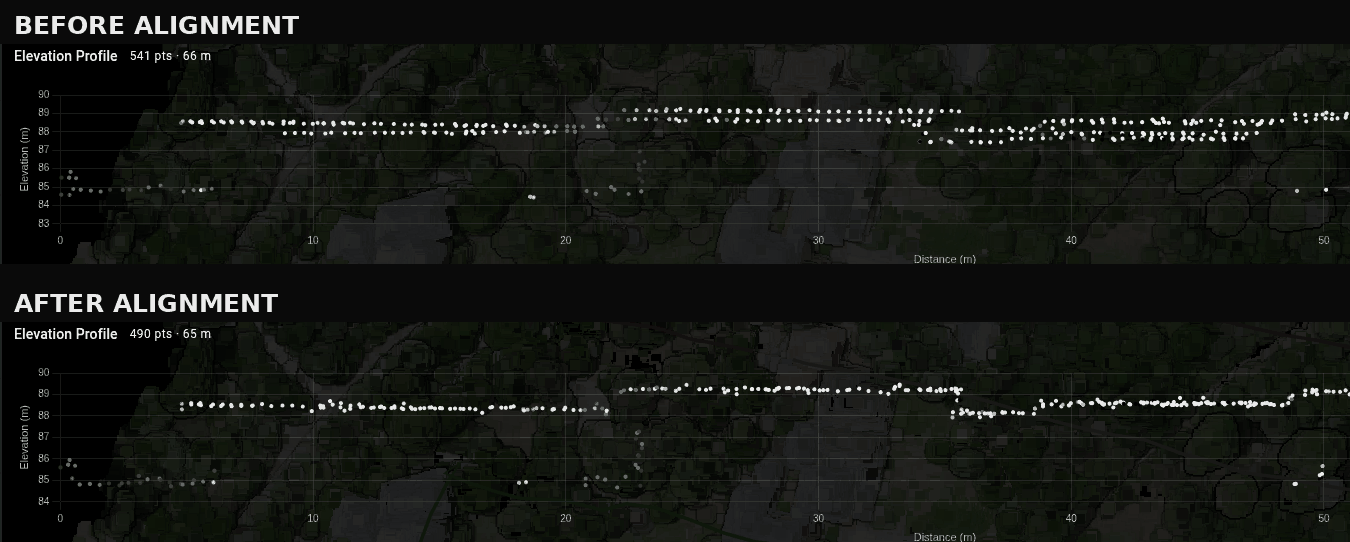
Incluso con una trayectoria posprocesada, las pasadas pueden diferir entre sí entre 5 y 50 cm donde se superponen. Ese escalón pasa directamente al modelo del terreno, las curvas de nivel, las líneas de quiebre y los volúmenes, y nada más adelante en la cadena puede verlo. Marque Alinear las líneas de vuelo y Lidarvisor encuentra las pasadas, mide cómo encaja cada una con sus vecinas y corrige las que están claramente desalineadas.
Encontrar las pasadas
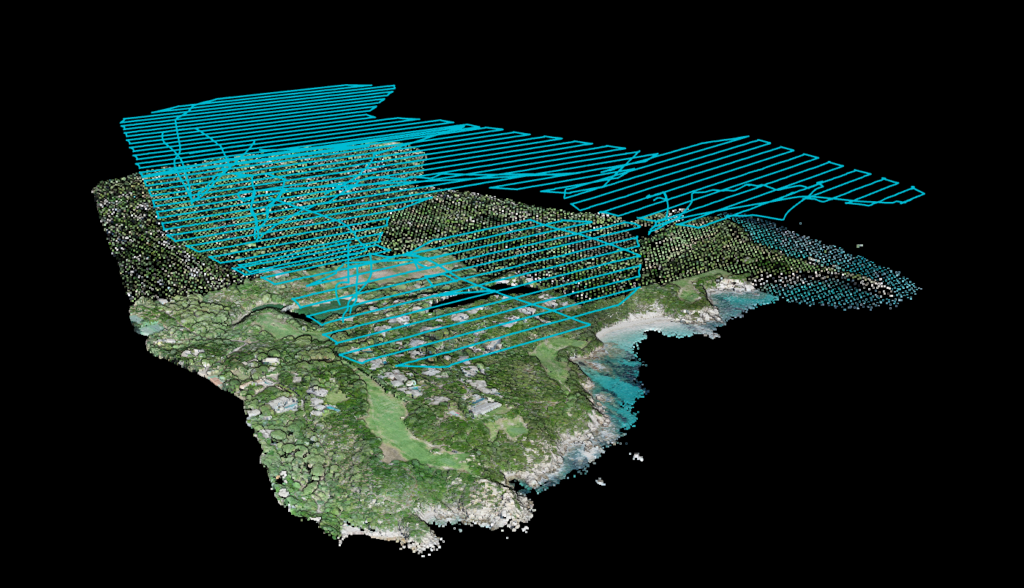
Funciona solo con la nube de puntos.
La mayoría del software registra de qué pasada procede cada punto y, cuando ese dato existe, Lidarvisor lo usa. Cuando no, las pasadas se reconstruyen a partir de los propios datos: tiempo GPS, ángulo de escaneo y rumbo de la trayectoria. Basta con un LAS o LAZ.
Veredicto y corrección
Solo se mueven las líneas realmente desalineadas.
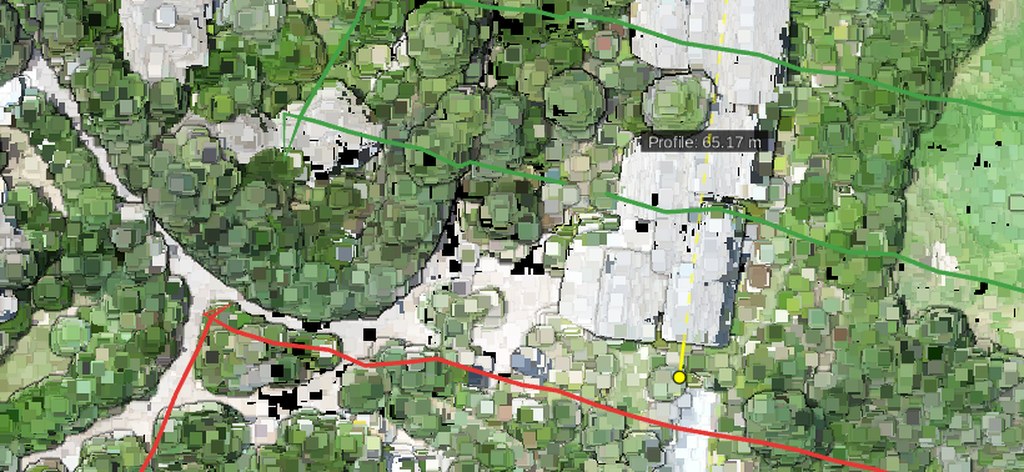
Se compara cada par de pasadas que se superponen y luego se resuelve todo el conjunto a la vez, de modo que una discrepancia se atribuye a la línea que realmente está mal y no a su vecina. El umbral de detección se mide sobre su propio levantamiento, y nada por debajo de él se informa nunca como un hallazgo. Las líneas pasan entonces a ser una capa que puede consultar: verde donde una pasada encaja con sus vecinas, ámbar donde está cerca del umbral, rojo donde está desalineada y gris donde las superposiciones discrepan demasiado para juzgar.
Cómo funciona
LAS, LAZ o cualquier otro formato admitido.
Elija el nivel de suavizado, la cuadrícula de submuestreo y la colorización.
Lidarvisor lo ejecuta automáticamente, sin parámetros que ajustar.
Exporte datos limpios y optimizados, listos para el análisis.
Para quién es
Suavice los puntos de suelo para obtener modelos del terreno precisos.
Submuestree los escaneos densos para procesar más rápido.
Nubes de puntos coloreadas que un cliente realmente puede leer.
Elimine el ruido antes del análisis para que los resultados sean sólidos.
Preguntas
No. Lidarvisor siempre conserva su nube de puntos original. El preprocesamiento crea una versión nueva y optimizada sin modificar la original, y puede descargar cualquiera de las dos en cualquier momento.
Utiliza un ajuste de superficies cuadráticas que se adapta a la geometría local. El algoritmo suaviza el ruido respetando los quiebres del terreno, los bordes y la variación real de la superficie, y unos límites de desplazamiento evitan el suavizado excesivo.
Usted configura el tamaño de cuadrícula en centímetros. Los valores habituales van de 5 a 50 cm según sus requisitos de precisión y el tamaño de archivo deseado. Las cuadrículas más pequeñas conservan más detalle; las más grandes producen archivos más pequeños.
De las imágenes satelitales de Azure Maps. El sistema georreferencia las coordenadas de su nube de puntos con las imágenes y aplica valores RGB a cada punto. No se necesita ninguna alineación manual.
Sí. El suavizado, el submuestreo, la colorización y la eliminación del ruido se pueden combinar en un solo flujo de trabajo, y Lidarvisor los aplica automáticamente en el orden óptimo.
Sí. Marque Alinear las líneas de vuelo y Lidarvisor encuentra las pasadas de su nube, compara cada par que se superpone y da a cada línea su propio veredicto. Las líneas claramente desalineadas se corrigen antes de la clasificación, así que todo lo que se genera después parte de los datos corregidos; las líneas que ya encajan no se tocan. Se necesitan al menos tres líneas que se superpongan: con solo dos no hay forma de saber cuál de las dos se desplazó.
No. La alineación funciona solo con la nube de puntos, que es el caso normal. Agregar la trayectoria posprocesada (un archivo por vuelo, sbet.out o sbet.txt de POSPac, o POS de DJI Terra) hace más exactas las líneas de vuelo y permite a Lidarvisor indicarle si una línea desalineada se debe a una mala solución de navegación, en cuyo caso hay que volver a volarla en lugar de corregirla.
No. Los créditos se cuentan según la superficie que procesa, sean cuales sean las opciones que marque, así que la alineación nunca agrega un concepto a la factura. Eso también significa que el módulo puede revisar, no encontrar nada y decirlo sin que le cueste nada.
Sí. Importe los puntos de control de su levantamiento en campo y Lidarvisor compara automáticamente la nube con ellos. Si una corrección ayuda, la recomienda (desde un simple desplazamiento vertical hasta un ajuste local completo) y la aplica durante el procesamiento. Una corrección solo se aplica cuando mejora el resultado de forma medible. La guía de puntos de control recorre todo el flujo, desde el archivo que exporta su instrumento hasta la declaración de precisión de su informe.
No. La importación de los puntos de control y la verificación automática de la precisión son gratuitas. Solo la alineación en sí se ejecuta como parte de un procesamiento normal, y el informe entregado indica entonces la precisión realmente medida con sus puntos.
Documentación
Cómo preprocesar y limpiar sus nubes de puntos en Lidarvisor.
Todas las cuentas de Lidarvisor incluyen acceso completo a las herramientas de preprocesamiento. Empiece con 50 créditos gratuitos.
Empezar gratis¿Preguntas? Hable con nuestro equipo o consulte nuestros planes y precios