
01
アップロード
ドローン、ヘリコプター、固定翼機で取得したLASまたはLAZファイルをドラッグ&ドロップします。
課題
線路周辺のLiDARは精密な3Dデータを取得しますが、数百マイルを処理するには、これまで専門ソフトと何週間もの手作業が必要でした。
できること
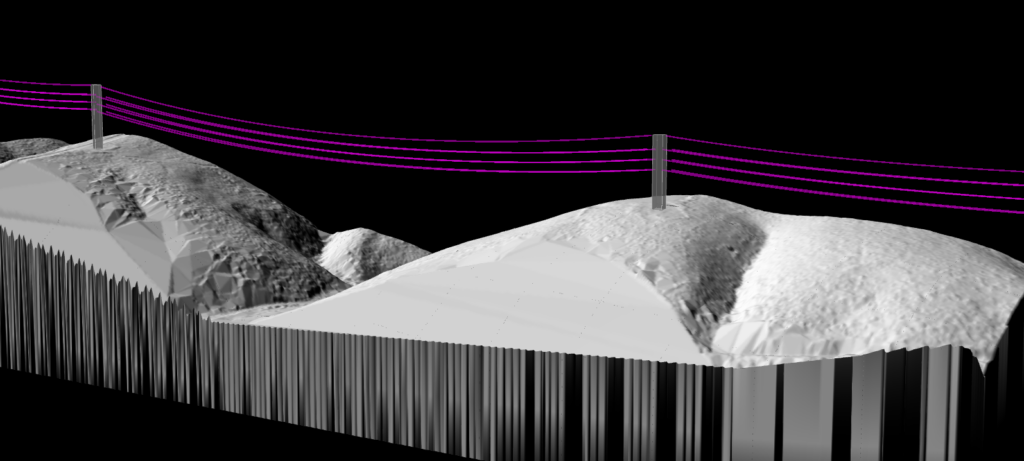
設備の検出
送電設備を自動で抽出。
電線、電柱、鉄塔などの送電設備を識別し、周囲の植生や地形から分離します。手作業での分類は不要です。
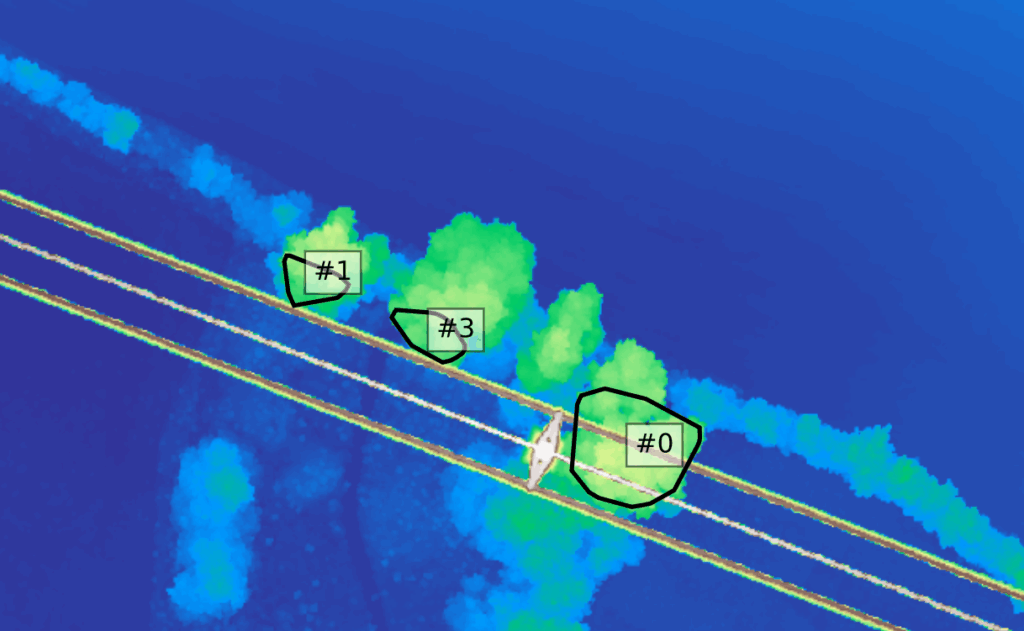
脅威の検出
離隔範囲に入り込んでいる植生を検出。
Lidarvisorは、植生の点と検出した設備との位置関係を解析し、必要な離隔に樹木が近づいている箇所や、すでに不足している箇所を示します。
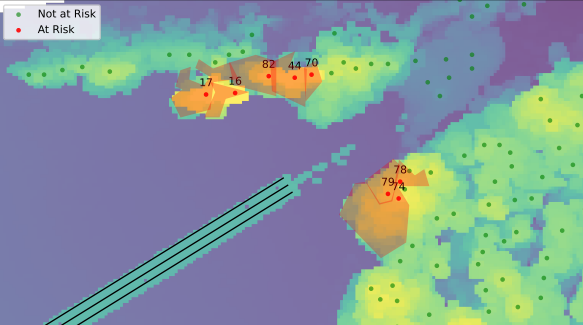
リスク評価
次の嵐の前に危険木を見つける。
脅威は樹木接近だけではありません。送電線から50 ftの位置に立つ樹高60 ftの樹木は、悪天候を待っている倒木リスクです。Lidarvisorは、現時点では離隔範囲の外にあっても、倒れたときに設備に届く高さの樹木を特定します。
現場ですぐに使える
すべての危険箇所へ作業班を直接案内。
特定したすべての脅威に、作業班がナビゲーションできる座標が付きます。あいまいな説明や手描きの地図はもう不要で、現場の作業班は各危険箇所へまっすぐ向かえます。
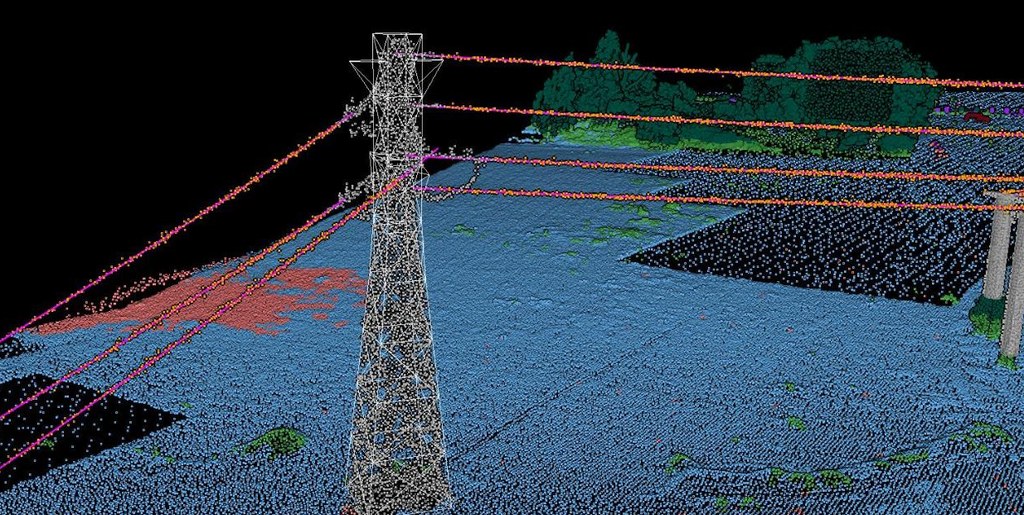
送電線のベクター化
すべての径間とすべての支持物を計測。
すべての電線は、架かっている2基の鉄塔と紐付いた3Dの線として出力され、径間長、弛度、地表と樹木との離隔が、飛行日の測量時点の値で記録されます。すべての支持物には種類、高さ、傾きが記録されます。台帳全体はビューアーの下の「鉄塔」パネルで確認できるため、どの鉄塔が傾いているかを見るためにファイルをダウンロードする必要はありません。
実際のプロジェクト、実際の成果品
デモ2は、架空線が横断するフランスの17.6ヘクタールのDJIドローン測量です。すべてのLidarvisorアカウントで開けるため、送電線の上で各検出箇所の表示・非表示をご自身で切り替えて確認できます。
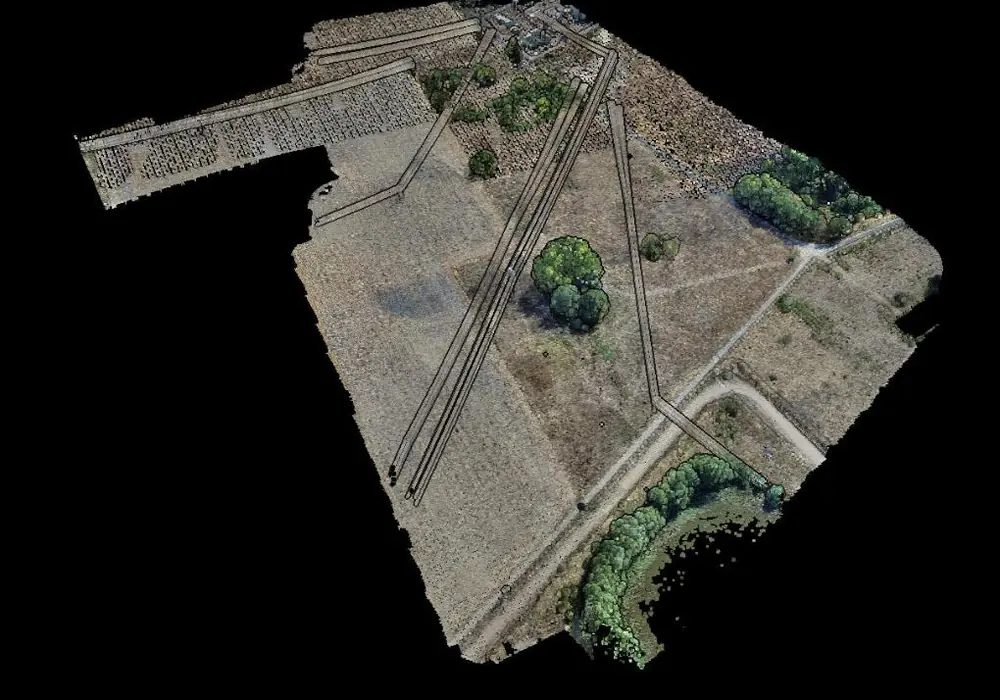
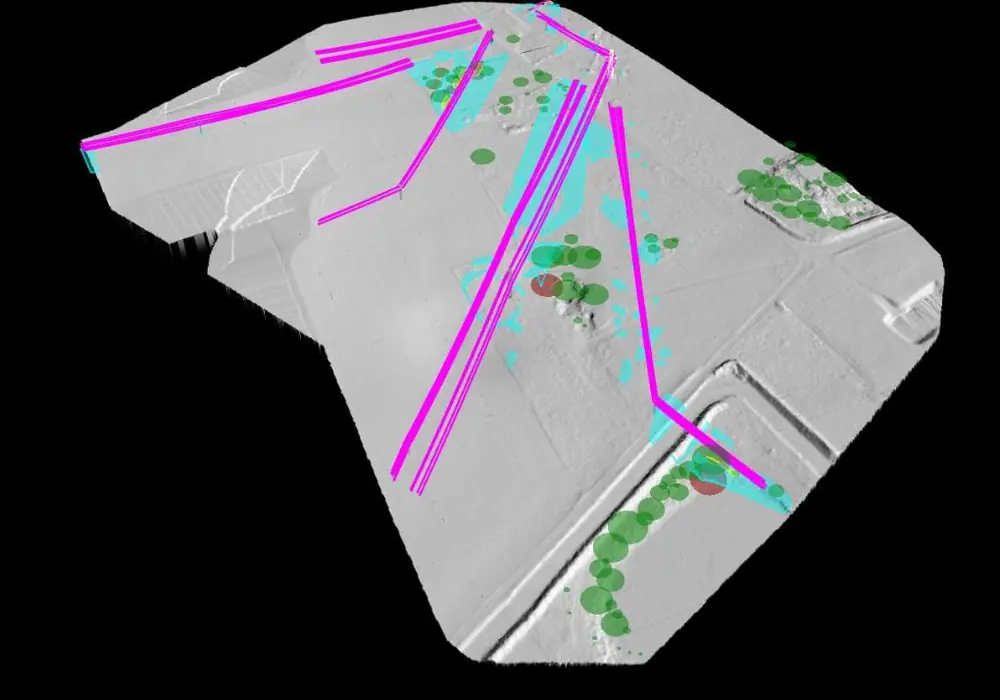
どちらの画面も、2026年10月12日にLidarvisorのビューアーで同じカメラ位置から表示したものです。
この処理の設定:電線の周囲1 m、2 m、5 mの緩衝範囲、電線の下5 mの離隔、両側15 mの線下用地。検出箇所:緩衝範囲内13件、離隔範囲内7件、線下用地内82件。計測した107本の樹木のうち5本は、倒れた場合に電線に届く高さです。処理時間は、地形と等高線を含め、このプロジェクトに含まれるすべてのレイヤーの分です。
成果品
それぞれ表示を切り替えられる独立したレイヤーで、分類済みの点群と一緒に納品されます。
| レイヤー | 内容 | 形式 |
|---|---|---|
| 電線 | 3Dの電線の中心線(径間、長さ、弛度、離隔付き) | GeoJSON · SHP · DXF |
| 鉄塔・電柱 | 種類、高さ、傾き付きの支持物の位置と3D構造 | GeoJSON · SHP · DXF |
| 離隔範囲 | 設定した離隔距離の内側で見つかった植生 | CSV · GeoJSON · SHP · DXF |
| 緩衝範囲 | 設定した各距離帯で見つかった植生 | CSV · GeoJSON · SHP · DXF |
| 線下用地 | 管理対象の線路周辺で見つかった植生 | CSV · GeoJSON · SHP · DXF |
| 倒木リスク | 倒れた場合に送電線に届く高さの樹木の樹冠 | CSV · GeoJSON · SHP · DXF |
| リスクレポート | 脅威の位置、該当範囲、距離と、径間ごとの線路周辺のまとめ | PDF · CSV |
ここに記載した電線、支持物、検出箇所、レポートの形式は、上のデモ2プロジェクトに現在含まれているファイルです。デモプロジェクトは、Freeプランを含むすべてのプランでダウンロードできます。
ご利用の流れ
ドローン、ヘリコプター、固定翼機など、あらゆるプラットフォームの線路周辺データを処理できます。
ドローン、ヘリコプター、固定翼機で取得したLASまたはLAZファイルをドラッグ&ドロップします。
AIが地表、植生、送電設備を自動で分類します。
ブラウザーのビューアーで、離隔の計測値とともに樹木接近の範囲と倒木リスクを確認します。
GPS座標付きのリスクレポートをダウンロードし、優先度の高い脅威へ作業班を送ります。
活用分野
数百マイルの高圧送電線を解析し、全区間の脅威を特定します。
市街地や農村部の配電線の計測データを処理し、深刻度で作業指示の優先順位を付けます。
大きな嵐の後に新たに取得したデータをすばやく処理し、樹木の被害と影響を把握します。
座標付きの離隔の計測値とレポートを、法令遵守の記録にそのまま使えます。
FAQ
ドローン、ヘリコプター、固定翼機など、あらゆるプラットフォームで取得したLASまたはLAZ形式の線路周辺のLiDARデータです。AIはどのセンサーの点群にも対応し、手作業でのパラメーター調整なしに、地表、植生、送電設備を分類します。
分類の後、Lidarvisorは植生の点と検出した設備との空間的な関係を解析します。必要な離隔の緩衝範囲を設定すると、その範囲内のすべての植生が示されます。検出箇所がどの範囲に入るかで電線にどれだけ近いかがわかり、各検出箇所には電線までの距離、径間、最寄りの鉄塔が記録されます。
樹木接近とは、植生がすでに電線の周囲の離隔範囲に入り込んでいる状態です。倒木リスクは、現在はその範囲の外にあるものの、倒れたときに設備に届く高さの樹木を特定します。樹木管理を万全に行うには、どちらも重要です。
LASの分類済みの点群、GPS座標付きのCSVまたはPDFのリスクレポート、GeoJSON、SHP、DXFの送電線・鉄塔・検出箇所のレイヤーです。レポートには、脅威の位置、該当する範囲、電線までの距離が、作業班のナビゲーションに使える座標とともに記載されます。樹木レポートには径間ごとの線路周辺のまとめが加わり、プロジェクトのレポートには、設定した範囲と比較した傾いている鉄塔の一覧が記載されます。
面積と点密度によって異なります。17.6 haの線路周辺であるデモ2では、地形と等高線を含むすべてのレイヤーの処理に54分かかりました。大規模なプロジェクトはより時間がかかり、処理が完了するとメールでお知らせします。
ドキュメント
Lidarvisorで樹木管理の解析を行う方法。