
Rauschen und Ausreißer
Tiefpunkte, atmosphärische Störungen und Sensorartefakte verunreinigen die Daten.
Funktionen
Punktwolken-Viewer Vorverarbeitung von Punktwolken Klassifizierung von Punktwolken Rasterisierung von Punktwolken Vektorisierung von Punktwolken Photogrammetrie Verarbeitungs-APIBranchen
Vermessung Vegetationsmanagement an Freileitungen Forstwirtschaft Hydrologie und GewässerMehr
Preise KontaktSprache
Vorverarbeitung von Punktwolken
LiDAR-Rohdaten sind selten sauber. Rauschen, übermäßige Dichte und fehlende Farbe erschweren die Analyse unnötig. Lidarvisor bereinigt und optimiert Ihre Punktwolken automatisch, damit jeder folgende Schritt auf besseren Daten aufbaut.
Keine Kreditkarte erforderlich • 50 kostenlose Credits
Das Problem
Herkömmliche Software begegnet dem mit stundenlanger manueller Bereinigung und Parameterfeinabstimmung. Lidarvisor automatisiert die gesamte Vorverarbeitung.
Tiefpunkte, atmosphärische Störungen und Sensorartefakte verunreinigen die Daten.
Moderne Sensoren erfassen Millionen Punkte pro Sekunde, sodass die Dateien zu groß für eine effiziente Verarbeitung werden.
Einfarbige Punktwolken sind schwer zu interpretieren und schwer einem Kunden zu präsentieren.
Kleine Schwankungen erzeugen raue Geländemodelle, die nicht der Wirklichkeit entsprechen.
Was es leistet
Kombinieren Sie sie beliebig in einem einzigen Arbeitsablauf: Lidarvisor legt die Reihenfolge für Sie fest.
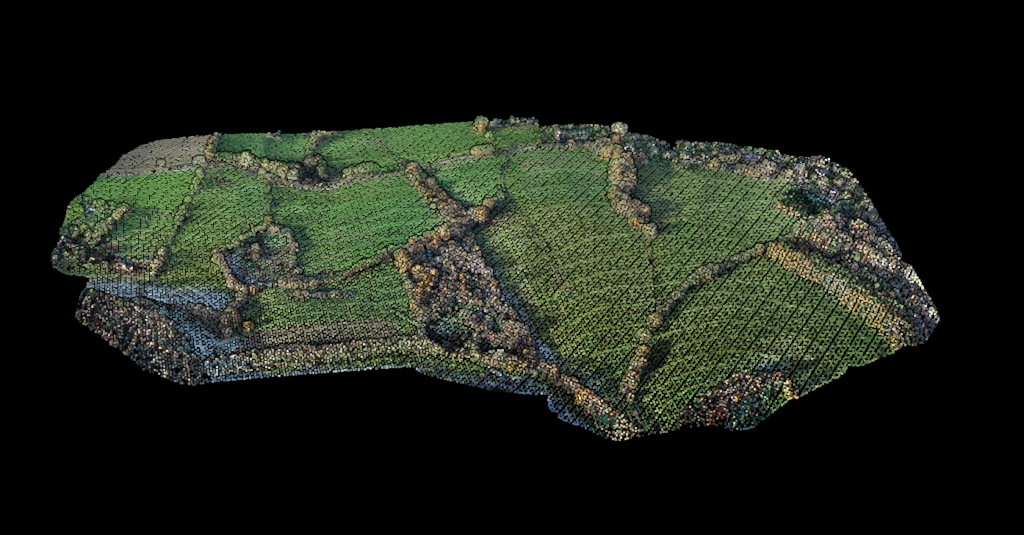
Glättung der Oberfläche
Rauschen mindern und echte Geländeformen erhalten.
Eine Glättung, die sich mit quadratischer Flächenanpassung an die Oberfläche hält, glättet die Punktwolke, ohne die wichtigen Details zu zerstören.
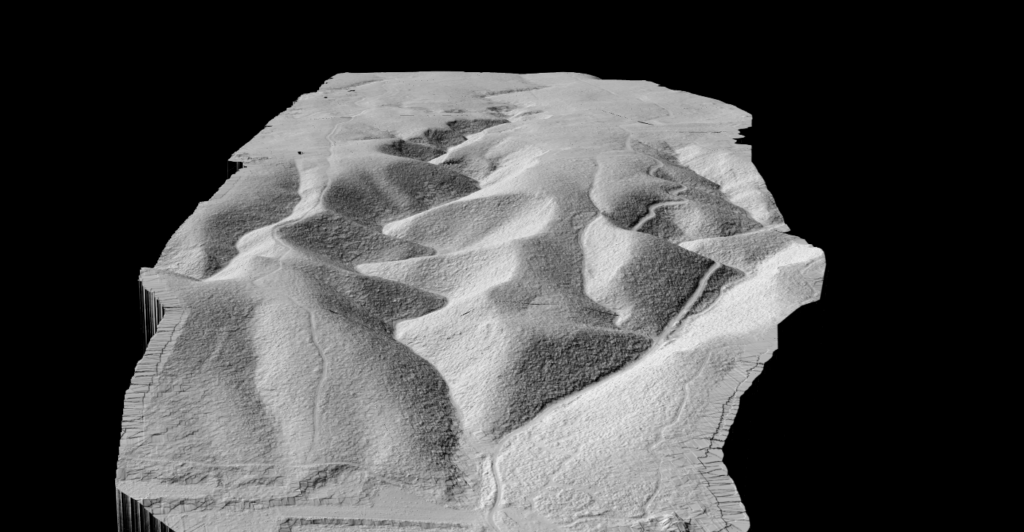
Optimierte Punktdichte
Dateigröße verringern, ohne Datenqualität zu verlieren.
Eine rasterbasierte Ausdünnung entfernt redundante Punkte und erhält dabei Struktur und Genauigkeit der Punktwolke. Gemacht für dichte UAV- und terrestrische Scans.
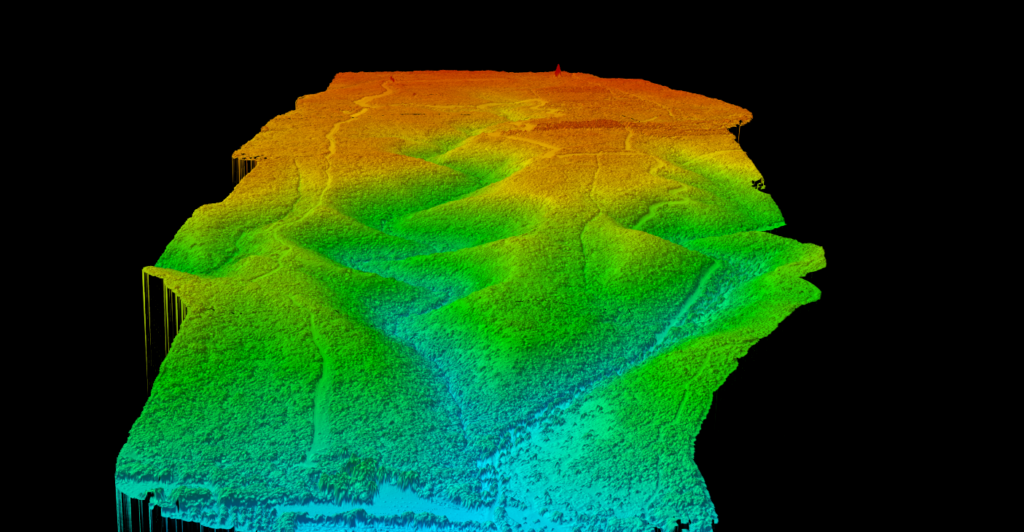
Satellitenbilder
Aus einer einfarbigen Punktwolke wird eine vollfarbige 3D-Szene.
RGB-Farben werden automatisch aus Satellitenbildern übernommen. So sind die Daten leichter zu interpretieren und viel leichter zu präsentieren. Ohne manuelle Ausrichtung.
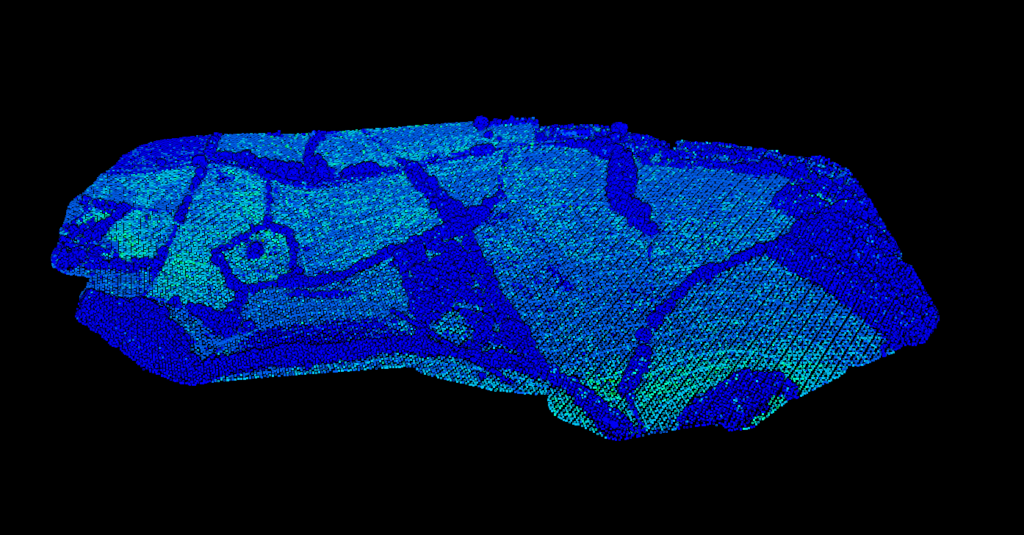
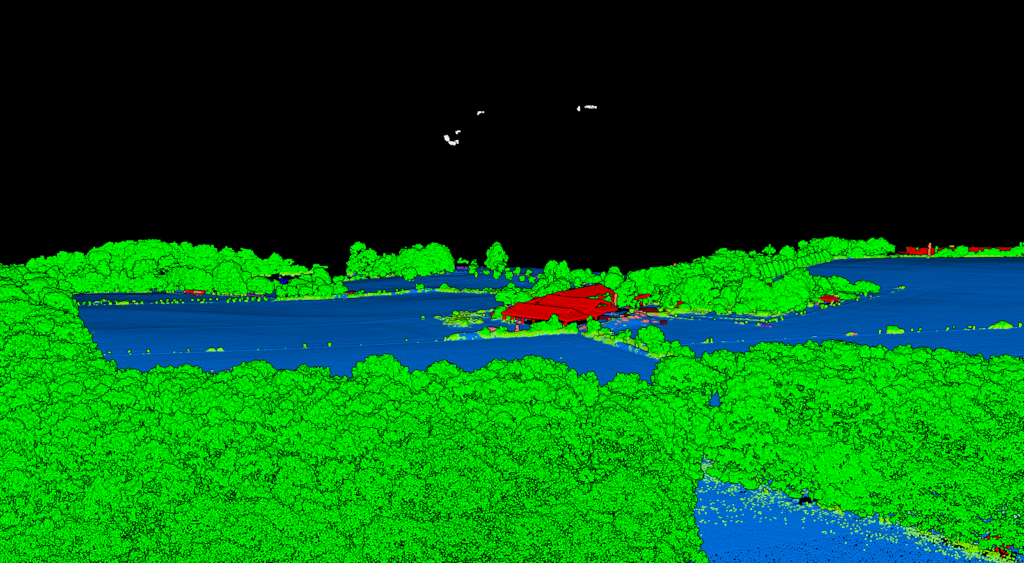
Erkennung von Ausreißern
Rauschen automatisch von gültigen Daten trennen.
Tiefpunkte und hohes Rauschen werden erkannt und getrennt klassifiziert, sodass Ihre Analyse immer nur auf sauberen Daten läuft.
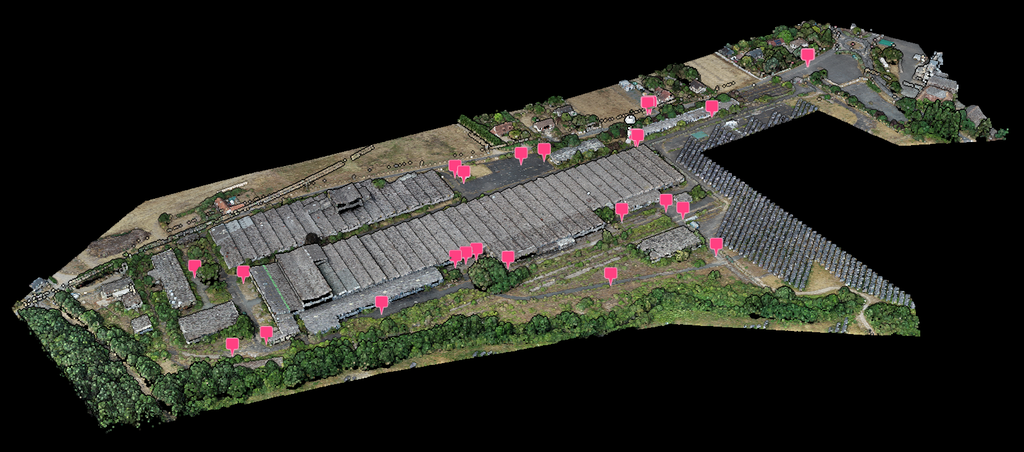
Passpunkte
Verankern Sie die Punktwolke an Ihrer terrestrischen Vermessung.
Importieren Sie vermessene Passpunkte, und Lidarvisor misst die Punktwolke daran: Jeder Punkt wird einzeln geprüft, seine Abweichung ist im Viewer sichtbar. Lohnt sich eine Korrektur, wird sie während der Verarbeitung angewendet.
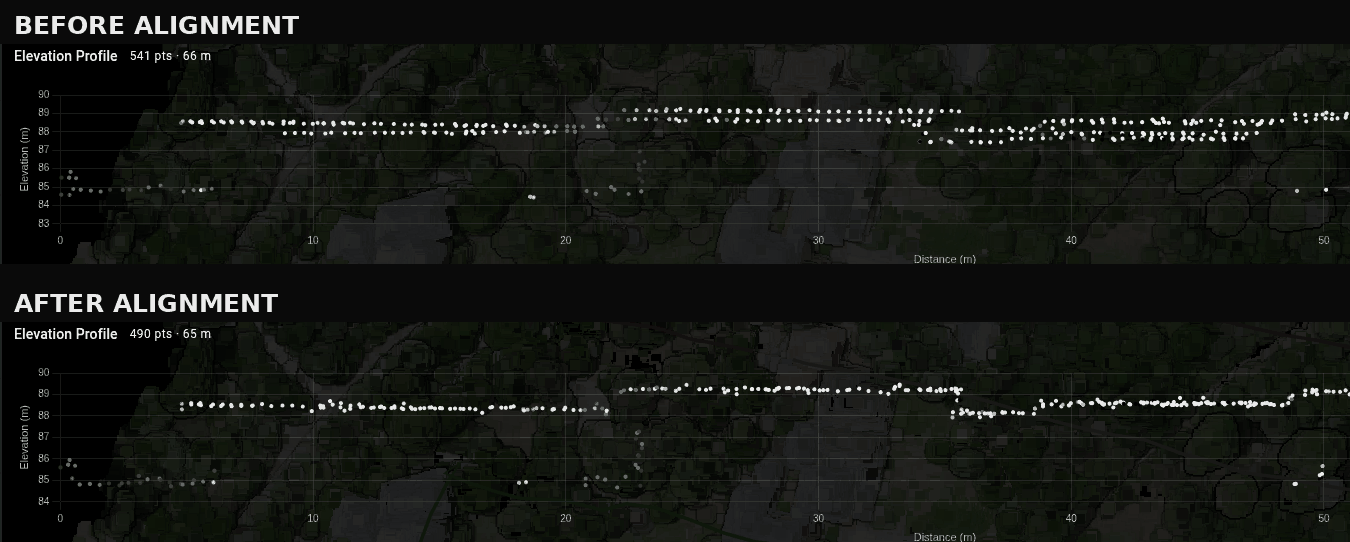
Streifenausgleich
Selbst mit einer nachprozessierten Trajektorie können einzelne Flugstreifen in ihrer Überlappung um 5 bis 50 cm voneinander abweichen. Dieser Versatz geht direkt in das Geländemodell, die Höhenlinien, die Bruchkanten und die Volumen ein, und kein späterer Verarbeitungsschritt kann ihn erkennen. Aktivieren Sie „Flugstreifen ausgleichen“, und Lidarvisor findet die Flugstreifen, misst, wie gut jeder zu seinen Nachbarn passt, und korrigiert die, die eindeutig abweichen.
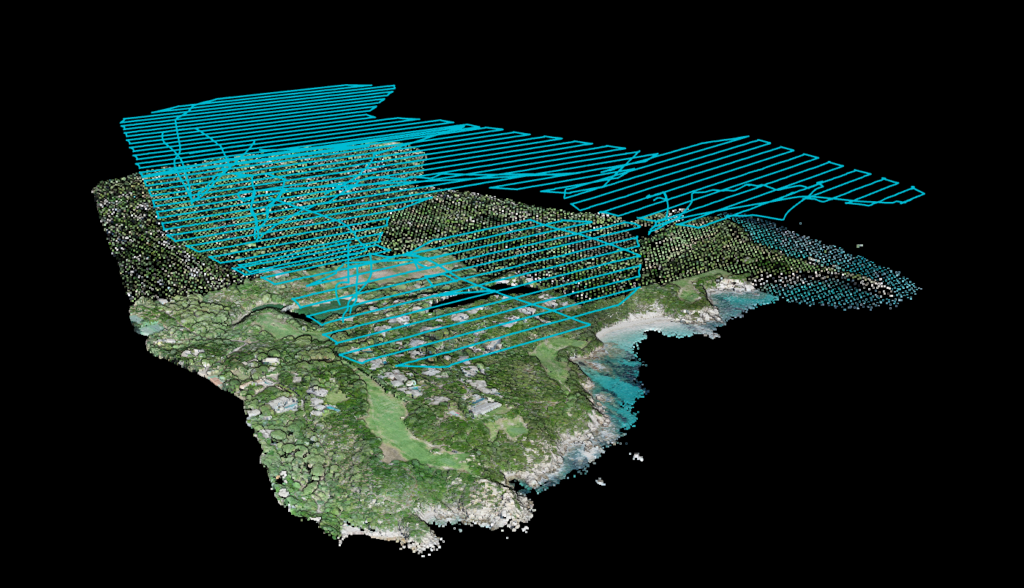
Flugstreifen finden
Funktioniert allein mit der Punktwolke.
Die meisten Programme speichern, aus welchem Flugstreifen jeder Punkt stammt, und wenn diese Angabe vorhanden ist, nutzt Lidarvisor sie. Fehlt sie, werden die Flugstreifen aus den Daten selbst rekonstruiert: aus GPS-Zeit, Scanwinkel und Flugrichtung. Eine LAS- oder LAZ-Datei allein genügt.
Urteil und Korrektur
Nur Flugstreifen, die wirklich abweichen, werden verschoben.
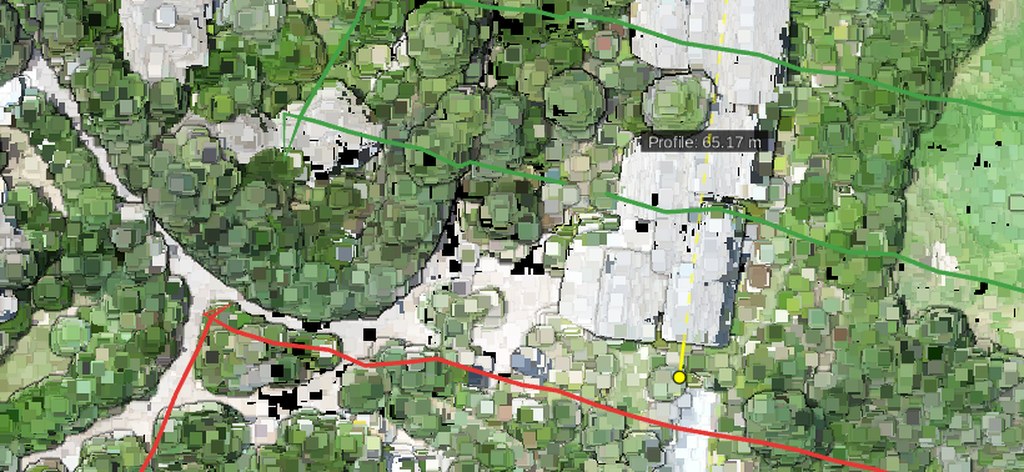
Jedes überlappende Paar von Flugstreifen wird verglichen, dann wird die Gesamtheit gemeinsam ausgeglichen. So wird eine Abweichung dem Flugstreifen zugeordnet, der tatsächlich falsch liegt, und nicht seinem Nachbarn. Die Nachweisgrenze wird an Ihrer eigenen Vermessung bestimmt, und nichts darunter wird je als Befund gemeldet. Die Flugstreifen werden anschließend zu einem Layer, den Sie ansehen können: grün, wo ein Flugstreifen zu seinen Nachbarn passt, gelb, wo er nahe am Schwellenwert liegt, rot, wo er abweicht, grau, wo die Überlappungen zu widersprüchlich für ein Urteil sind.
So funktioniert es
LAS, LAZ oder ein anderes unterstütztes Format.
Glättungsstufe, Ausdünnungsraster und Einfärbung wählen.
Lidarvisor führt alles automatisch aus, ohne einzustellende Parameter.
Saubere, optimierte Daten exportieren, bereit für die Analyse.
Für wen
Bodenpunkte glätten für genaue Geländemodelle.
Dichte Scans ausdünnen für eine schnellere Verarbeitung.
Eingefärbte Punktwolken, die ein Kunde wirklich lesen kann.
Rauschen vor der Analyse entfernen, damit die Ergebnisse belastbar sind.
Häufige Fragen
Nein. Lidarvisor bewahrt Ihre ursprüngliche Punktwolke immer auf. Die Vorverarbeitung erzeugt eine neue, optimierte Version und lässt das Original unverändert. Sie können beide jederzeit herunterladen.
Sie nutzt eine quadratische Flächenanpassung, die sich der lokalen Geometrie anpasst. Der Algorithmus glättet Rauschen und respektiert dabei Geländebrüche, Kanten und echte Oberflächenvariationen, und Verschiebungsgrenzen verhindern ein zu starkes Glätten.
Sie stellen die Rasterweite in Zentimetern ein. Übliche Werte liegen zwischen 5 und 50 cm, je nach Genauigkeitsanforderung und angestrebter Dateigröße. Kleinere Raster erhalten mehr Details, größere Raster erzeugen kleinere Dateien.
Aus Satellitenbildern von Azure Maps. Das System georeferenziert die Koordinaten Ihrer Punktwolke an den Bildern und weist jedem Punkt RGB-Werte zu. Eine manuelle Ausrichtung ist nicht nötig.
Ja. Glättung, Ausdünnung, Einfärbung und Rauschentfernung lassen sich in einem einzigen Arbeitsablauf kombinieren, und Lidarvisor wendet sie automatisch in der optimalen Reihenfolge an.
Ja. Aktivieren Sie „Flugstreifen ausgleichen“, und Lidarvisor findet die Flugstreifen in Ihrer Punktwolke, vergleicht jedes überlappende Paar und gibt jedem Flugstreifen ein eigenes Urteil. Eindeutig abweichende Flugstreifen werden vor der Klassifizierung korrigiert, sodass alles danach Erzeugte auf den korrigierten Daten beruht; bereits passende Flugstreifen bleiben unverändert. Dafür sind mindestens drei überlappende Flugstreifen nötig: Bei nur zweien lässt sich nicht sagen, welcher von beiden sich verschoben hat.
Nein. Der Streifenausgleich funktioniert allein mit der Punktwolke, und das ist der Normalfall. Fügen Sie die nachprozessierte Trajektorie hinzu (eine Datei pro Flug, POSPac sbet.out oder sbet.txt oder DJI Terra POS), werden die Flugstreifen genauer, und Lidarvisor kann Ihnen sagen, ob ein versetzter Flugstreifen von einer schlechten Navigationslösung stammt. Dann muss er neu beflogen statt korrigiert werden.
Nein. Credits richten sich nach der verarbeiteten Fläche, unabhängig von den gewählten Optionen, sodass der Streifenausgleich nie einen eigenen Posten erzeugt. Das heißt auch: Das Modul kann prüfen, nichts finden und das melden, ohne dass es Sie etwas kostet.
Ja. Importieren Sie die Passpunkte aus Ihrer terrestrischen Vermessung, und Lidarvisor prüft die Punktwolke automatisch daran. Hilft eine Korrektur, wird eine empfohlen, von einer einfachen Höhenverschiebung bis zur vollständigen lokalen Anpassung, und während der Verarbeitung angewendet. Eine Korrektur wird nur angewendet, wenn sie das Ergebnis messbar verbessert. Der Leitfaden für Passpunkte führt durch den gesamten Ablauf, von der Datei, die Ihr Instrument exportiert, bis zur Genauigkeitsangabe in Ihrem Bericht.
Nein. Der Import von Passpunkten und die automatische Genauigkeitsprüfung sind kostenlos. Nur die Anpassung selbst läuft als Teil einer normalen Verarbeitung, und der gelieferte Bericht nennt dann die tatsächlich an Ihren Punkten gemessene Genauigkeit.
Dokumentation
So verarbeiten und bereinigen Sie Ihre Punktwolken in Lidarvisor vor.
Jedes Lidarvisor-Konto bietet vollen Zugriff auf die Werkzeuge zur Vorverarbeitung. Starten Sie mit 50 kostenlosen Credits.
Kostenlos startenFragen? Kontaktieren Sie unser Team oder sehen Sie sich unsere Tarife an