
01
Importez vos photos
Choisissez le dossier de chaque vol, autant que vous en avez. Seules les photos JPEG sont conservées. Un nuage LiDAR est facultatif, tout comme un fichier de points de contrôle.
Fonctionnalités
Visualiseur de nuages de points Prétraitement de nuages de points Classification de nuages de points Rastérisation de nuages de points Vectorisation de nuages de points Photogrammétrie API de traitementSecteurs
Topographie Gestion de la végétation des réseaux Forêt Hydrologie et eauPlus
Tarifs ContactLangue
Traitement entièrement automatisé
Importez les photos de votre vol de drone et cliquez sur « Lancer le traitement ». Tout le reste est automatique, repérage des points de contrôle compris. Vous obtenez un nuage de points coloré et une orthophoto, puis tout ce que vous utilisez déjà sur un nuage LiDAR : classification, modèles de terrain, courbes de niveau et vecteurs.
Dans toutes les offres, y compris l'offre Free • 1 crédit par hectare, comme pour le LiDAR (min. 5 par traitement)
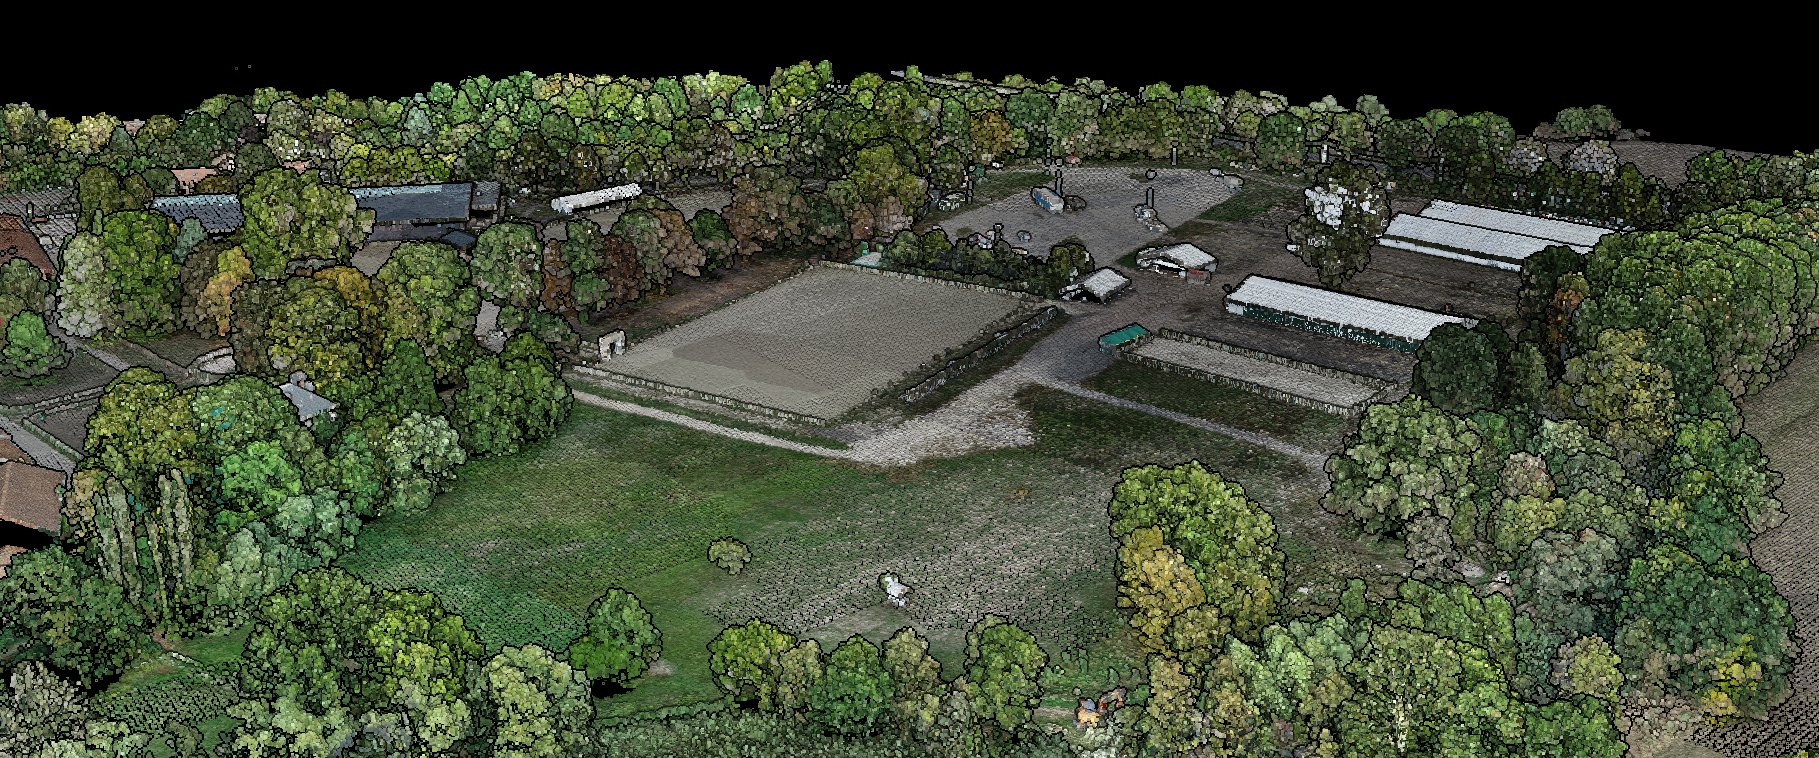
Entièrement automatisé
Placer chaque point de contrôle sur les photos est l'étape manuelle la plus pénible d'un projet de photogrammétrie. Ici, elle se fait seule, comme le reste du traitement.
Le processus complet
Entièrement automatisé, de l'import au rapport, sans ouvrir une seule photo. Les photos passent par le même projet, le même panneau de traitement et la même barre de progression qu'un nuage LiDAR.
Choisissez le dossier de chaque vol, autant que vous en avez. Seules les photos JPEG sont conservées. Un nuage LiDAR est facultatif, tout comme un fichier de points de contrôle.
Avant tout traitement, les photos sont analysées : positions, recouvrement, flou, statut RTK et calibration de la caméra. Le contrôle signale ce qui mérite un coup d'œil et n'arrête jamais le traitement.
Les caméras apparaissent en 3D au-dessus de la carte, et le panneau des photos affiche toutes les vignettes, groupées par vol.
Si vous avez importé des points de contrôle, Lidarvisor trouve chacun d'eux sur les photos et le pointe, sans aucun clic de votre part. Vous pouvez rejeter n'importe quel pointé sans jamais y être obligé, et le traitement n'attend pas : il termine lui-même le placement.
Cochez « Calculer le nuage de points photogrammétrique », l'orthophoto et toute autre option, puis cliquez une seule fois sur « Lancer le traitement ». La photogrammétrie s'exécute d'abord, puis le reste du traitement.
Le nuage de points, l'orthophoto, les modèles de terrain et de surface, tout ce que vous avez coché d'autre, et un rapport de précision sur les points de contrôle.
Avant le traitement
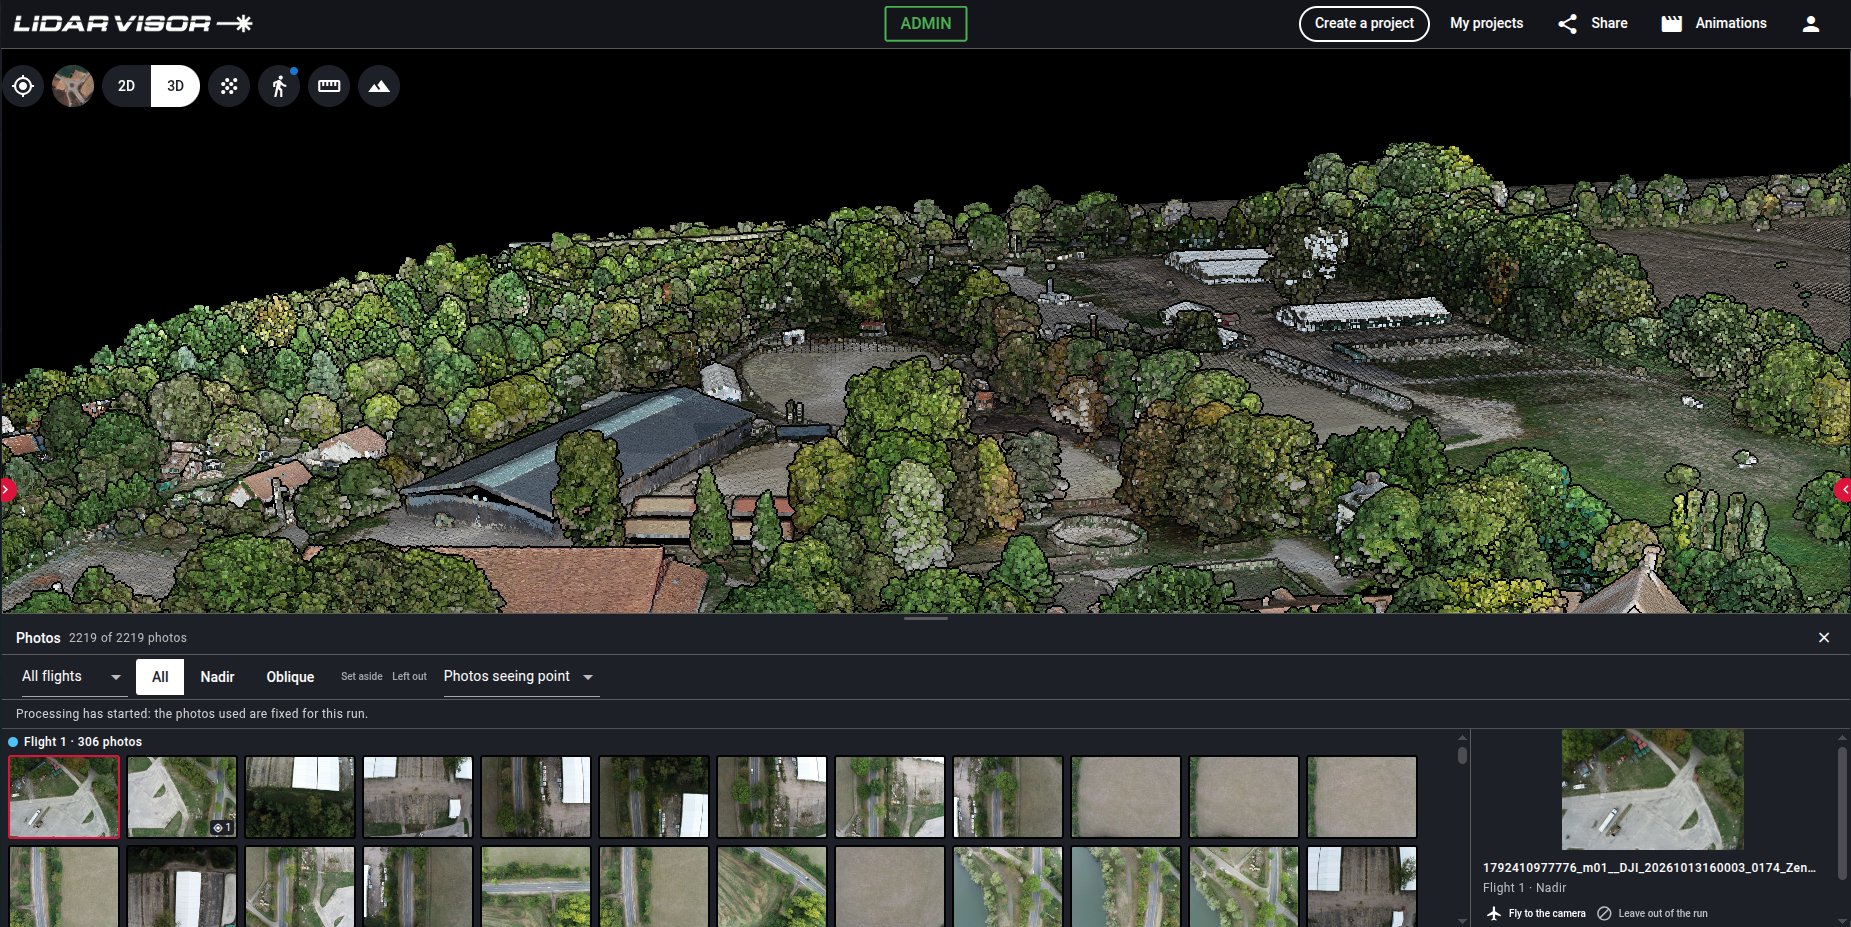
Le panneau des photos
Il se loge en bas du visualiseur, comme le panneau des points de contrôle.
Chaque photo apparaît comme une caméra en 3D, à la position d'où elle a été prise. Le panneau liste les vignettes par vol, et un clic amène la vue sur cette caméra ou ouvre la photo en pleine résolution. Filtrez par vol, par nadir ou oblique, ou sur les photos qui voient un point de contrôle donné, et vérifiez chaque pointé là où il a été placé.
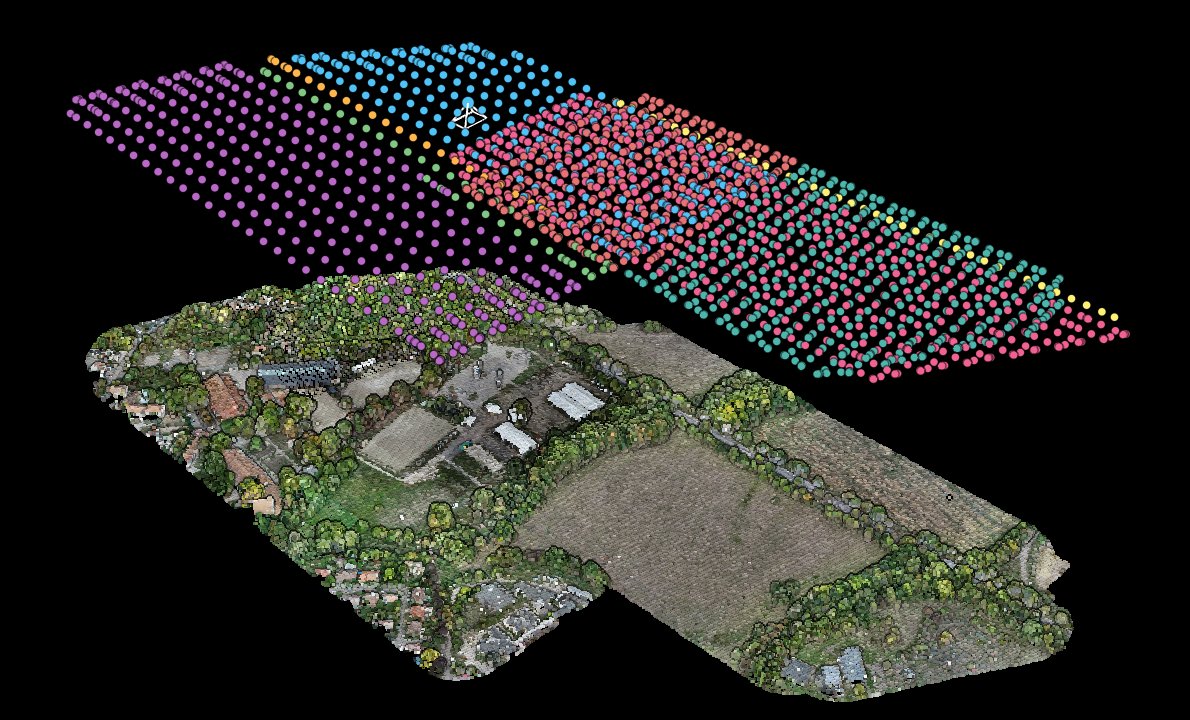
Positions des caméras
Chaque photo est dessinée comme une caméra à la position d'où elle a été prise, une couleur par vol. Vous voyez comment les vols couvrent le site et où ils se recouvrent, avant tout traitement.
Ce que vous obtenez
Les modèles de terrain et de surface sont issus de la même chaîne que pour un nuage LiDAR : les deux types de projets obtiennent les mêmes produits, selon les mêmes règles.
| Vous importez | Vous cochez | Vous obtenez |
|---|---|---|
| Photos seules | Nuage de points photogrammétrique | Un nuage de points coloré, sur lequel s'exécute tout ce que vous avez coché : classification, modèles de terrain et de surface, courbes de niveau, vecteurs. |
| Photos seules | Orthophoto | Une orthophoto assemblée à partir de vos photos. Sans le nuage de points, elle est calculée sur une surface simplifiée : juste sur terrain dégagé, mais bâtiments et arbres peuvent apparaître penchés. |
| LiDAR et photos | Orthophoto | L'orthophoto est construite à partir de vos photos plutôt que des couleurs du nuage ou de l'imagerie satellite, et l'extraction des routes, du marquage, de l'eau et des voies ferrées s'appuie sur elle. |
| LiDAR et photos | Nuage de points photogrammétrique | Votre nuage LiDAR est classifié comme d'habitude. Le nuage photogrammétrique est livré à côté, comme couche supplémentaire, sans classification. |
Chaque traitement qui utilise des photos livre aussi le rapport de précision. Une orthophoto que vous importez vous-même reste prioritaire sur une orthophoto calculée.
De près
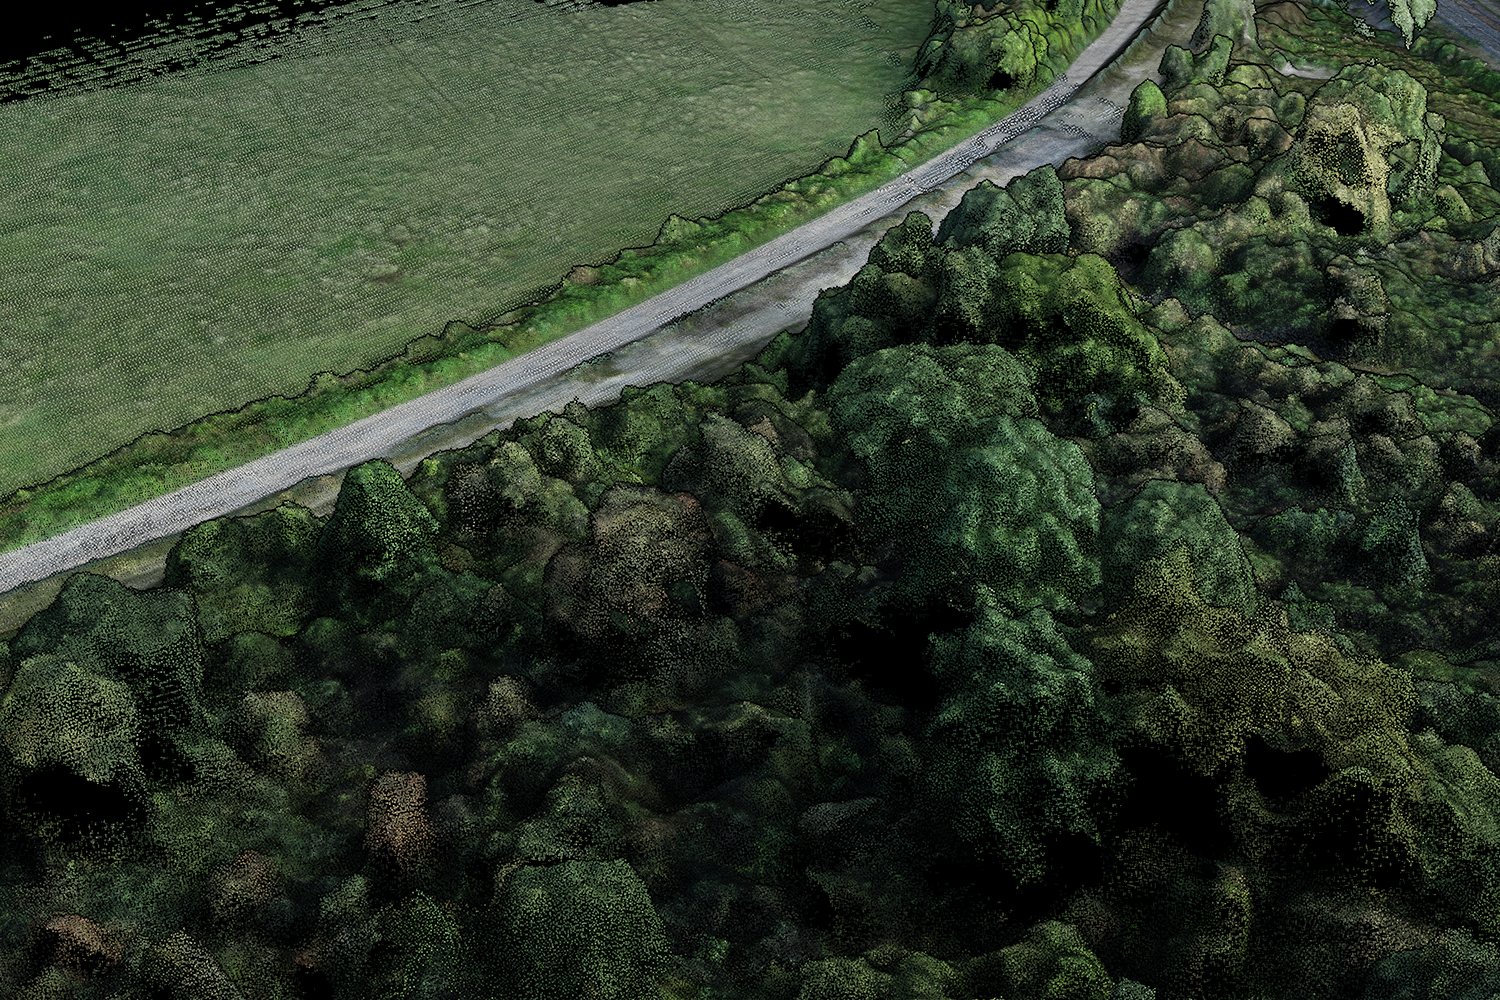
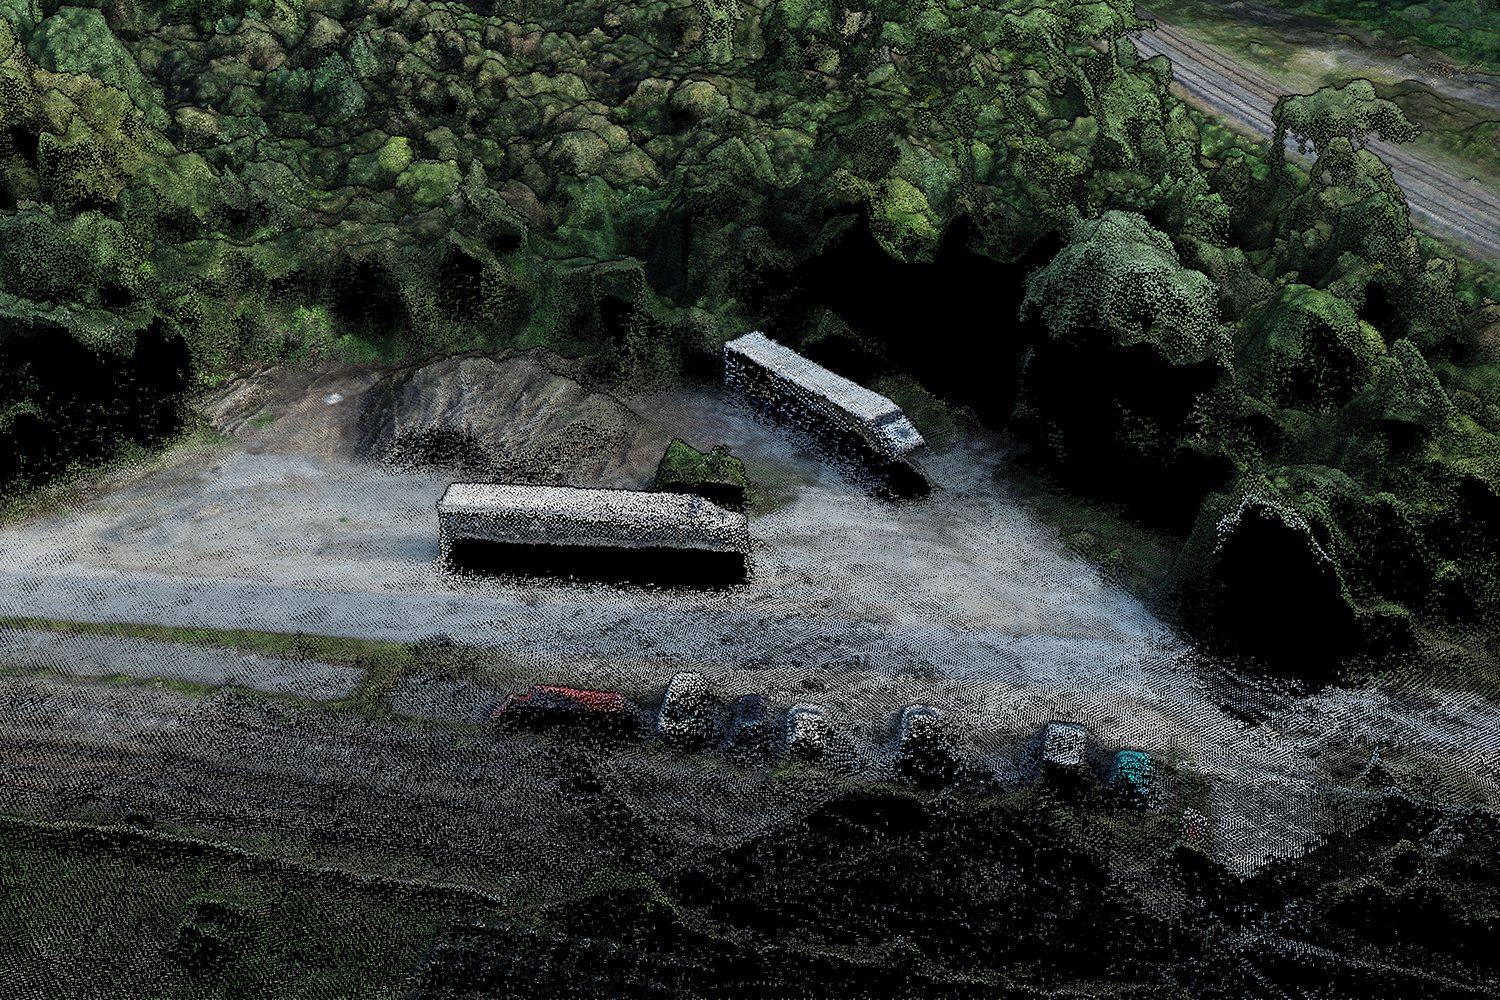
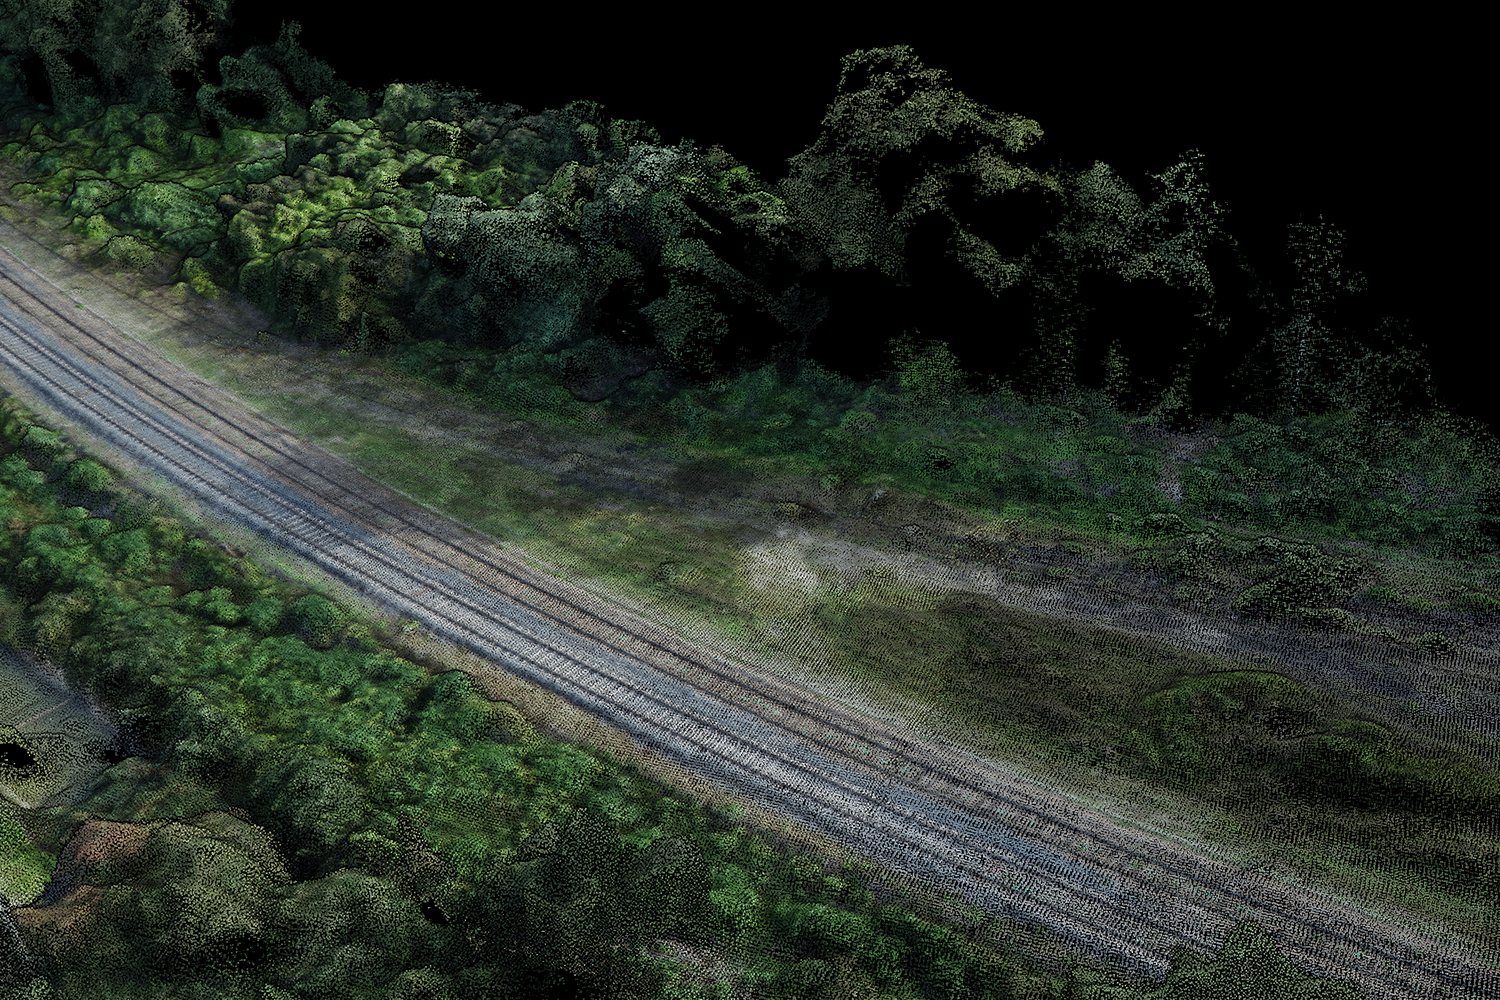
Un site construit à partir des 146 photos d'un seul vol, puis zoomé tel qu'il apparaît dans le visualiseur.
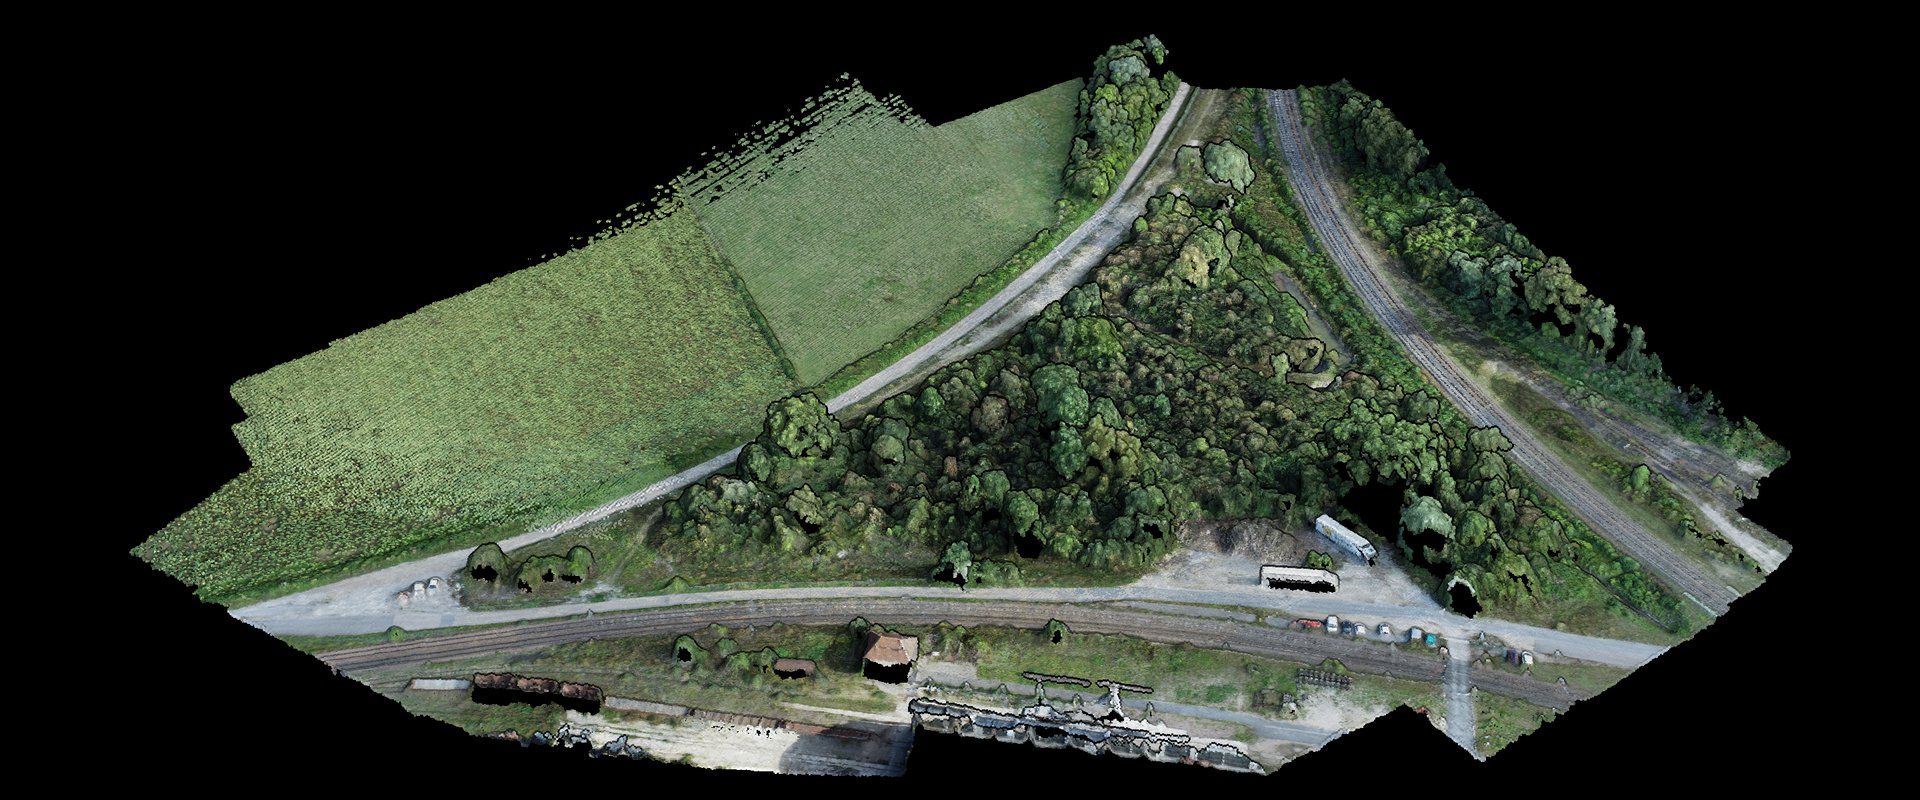
Végétation
Les houppiers, les trouées et le chemin en bordure de champ, colorés à partir des photos elles-mêmes. La classification sépare ensuite le sol de la végétation, et le modèle de terrain est construit à partir du sol.
Véhicules
Deux camions dans une cour et une rangée de voitures garées le long de la route, chacun en 3D avec les couleurs des photos.
Voies ferrées et routes
Les rails et les arbres qui les bordent, en 3D. C'est l'orthophoto construite à partir des mêmes photos que lit l'extraction des routes, du marquage, de l'eau et des voies ferrées.
Points de contrôle
Importez votre levé comme d'habitude, et personne n'a rien à pointer. Pour chaque point, Lidarvisor prédit où il devrait apparaître, trouve la cible et ne la garde que si elle concorde entre les vues.
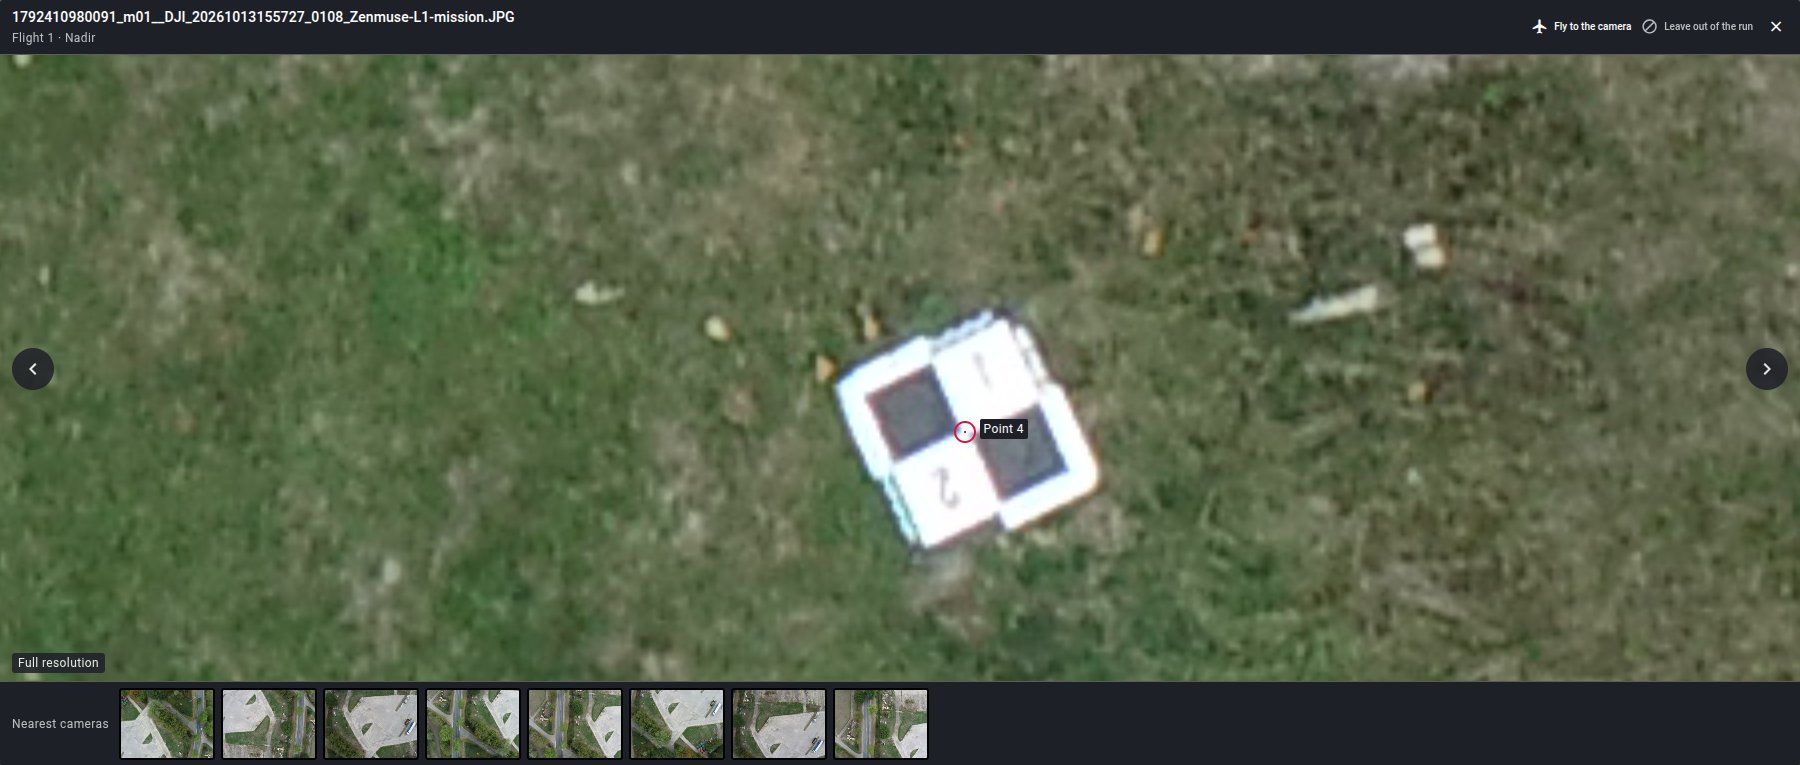
Un agent d'IA confirme quel candidat sur la photo est votre cible, sur deux ou trois vues, et la corrélation retrouve la même cible sur les autres photos.
La position exacte vient d'un détecteur et de la corrélation entre photos, jamais de l'œil de l'agent.
Un pointé en désaccord avec la reconstruction ou avec votre levé est écarté, et un point doit être vu sur plusieurs vues pour être conservé.
Utilisé dans l'ajustement, ou réservé comme point de vérification indépendant.
Vu sur aucune photo. Signalé, et ce n'est pas un défaut.
Présent sur les photos mais rejeté. Signalé avec ses vignettes, et le traitement continue sans lui.
Le livrable
Chaque traitement avec photos se termine par une section du rapport consacrée à la reconstruction et à sa précision. Elle indique combien de photos ont été alignées sur celles fournies, comment la caméra a été calibrée, la taille du pixel au sol (GSD), et un verdict sur le bloc, avec des seuils exprimés en GSD pour qu'ils aient le même sens sur tous les sites.
Aucun traitement n'est refusé ni mis en échec pour une question de précision. Un bloc mal assemblé est livré avec un verdict rouge qui dit en termes simples ce qui n'a pas fonctionné.
Questions
Comme pour le LiDAR : 1 crédit par hectare, au moins 5 par traitement, décomptés une seule fois quand vous cliquez sur « Lancer le traitement ». Pour un projet photo, la surface est celle du terrain couvert par vos photos, et ce décompte unique couvre la photogrammétrie et le reste du traitement.
Toutes les offres, y compris l'offre Free, dans la limite des crédits de votre offre.
Toute photo JPEG avec une position GPS dans ses métadonnées est acceptée, au nadir ou en oblique, d'un ou plusieurs vols. Les meilleurs résultats viennent des drones RTK avec une position FIX sur chaque photo. Quand les positions ou la calibration de la caméra ne permettent pas de garantir la précision, le contrôle des photos et le rapport le signalent, et le traitement a quand même lieu.
Non. Sans eux, le nuage est positionné par le GPS du drone lui-même et le rapport précise que c'est sa précision absolue. Avec eux, ils sont placés pour vous sur les photos et la précision est mesurée sur des points de vérification indépendants.
Non. Lidarvisor trouve chaque point sur les photos qui devraient le voir, le pointe et le vérifie par rapport à la reconstruction et à votre levé. Les pointés s'affichent dans le panneau des photos avant le traitement, et vous pouvez en rejeter un d'un clic, mais le traitement ne vous attend jamais.
Oui. La photogrammétrie s'exécute d'abord : l'orthophoto issue de vos photos est ainsi prête pour l'extraction des routes, du marquage, de l'eau et des voies ferrées, puis le traitement LiDAR se déroule comme d'habitude.
Pas encore. Importez tous vos vols à la création du projet.
Douze outils de cartographie par drone et de modèles 3D comparés, avec leurs prix.
Lire le comparatifQuand la caméra suffit, et quand il faut un laser pour atteindre le sol.
Lire le comparatifComment les points de contrôle et de vérification rendent un levé par drone précis, et comment les placer.
Lire le guideDouze outils pour le LiDAR et la numérisation 3D, des visualiseurs gratuits aux suites de topographie.
Lire le comparatifImportez les photos, cochez les produits nécessaires et cliquez une seule fois sur « Lancer le traitement ». Le reste est automatique, points de contrôle compris.
Créer un compte gratuitLa photogrammétrie est incluse dans toutes les offres. Des questions ? Contactez notre équipe ou consultez les tarifs