
01
Envie as suas fotos
Escolha a pasta de cada voo, quantas você tiver. Só as fotos JPEG são mantidas. Uma nuvem LiDAR é opcional, assim como um arquivo de pontos de controle.
Funcionalidades
Visualizador de nuvem de pontos Pré-processamento de nuvem de pontos Classificação de nuvem de pontos Rasterização de nuvem de pontos Vetorização de nuvem de pontos Fotogrametria API de processamentoSetores
Topografia Manejo da vegetação em linhas de energia Setor florestal Hidrologia e recursos hídricosMais
Preços ContatoIdioma
Processamento totalmente automático
Envie as fotos do seu voo de drone e clique em Iniciar processamento. Tudo o que vem depois é automático, inclusive a marcação dos pontos de controle. Você recebe uma nuvem de pontos colorida e uma ortofoto e, em seguida, tudo o que já usa em uma nuvem LiDAR: classificação, modelos de terreno, curvas de nível e vetores.
Em todos os planos, inclusive o Free • 1 crédito por hectare, como no LiDAR (mínimo de 5 por processamento)
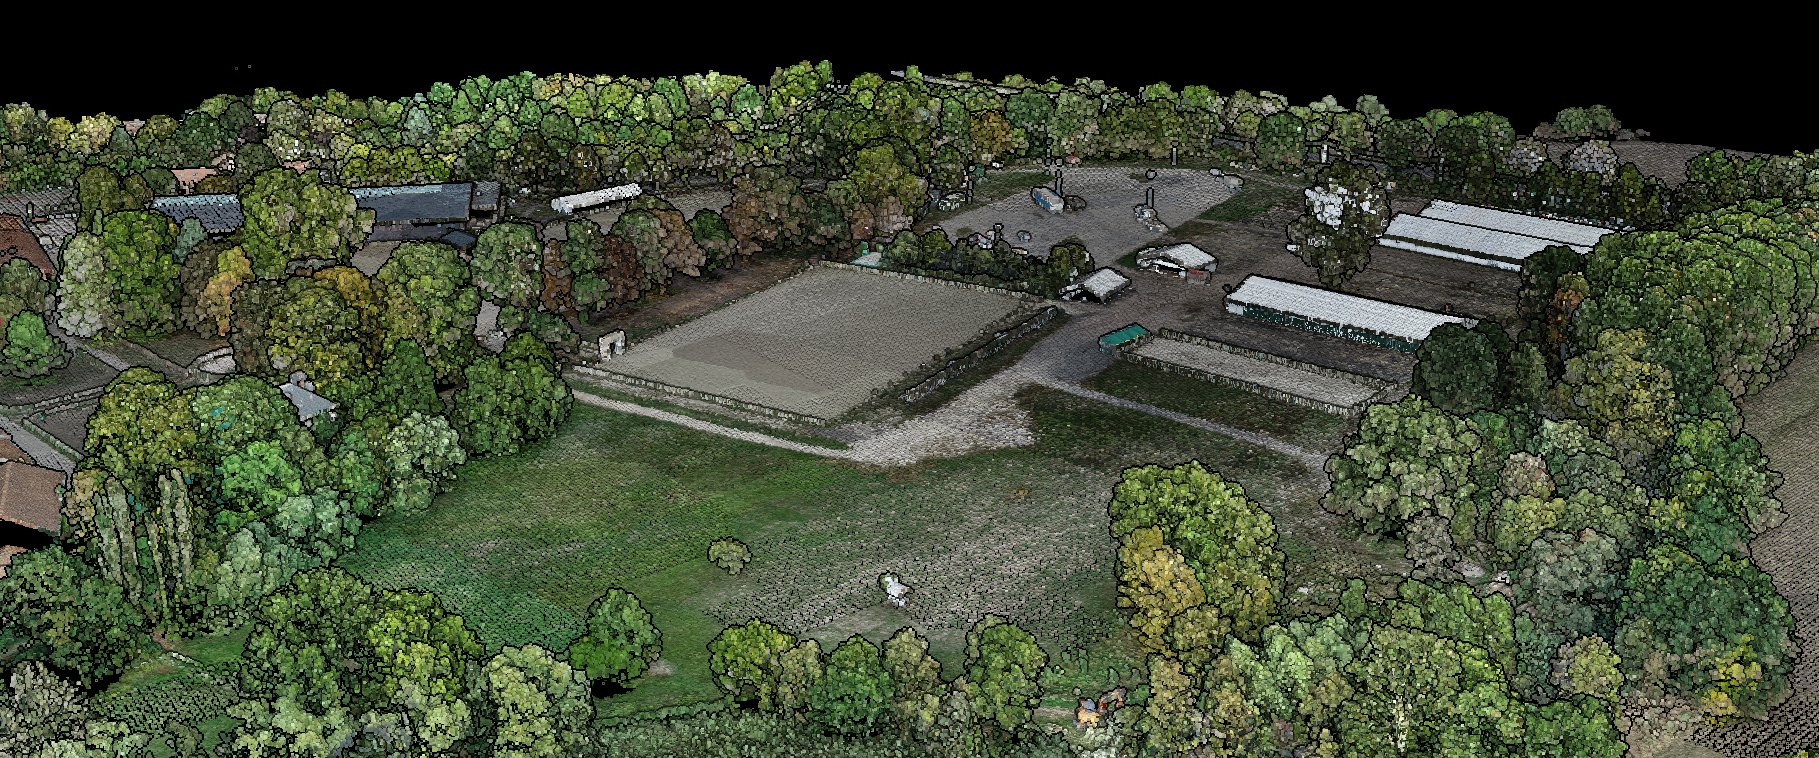
Totalmente automático
Posicionar cada ponto de controle nas fotos é a etapa manual mais difícil de um trabalho de fotogrametria. Aqui, ela acontece sozinha, como o resto do processamento.
O fluxo completo
Totalmente automático, do envio ao relatório, sem abrir nenhuma foto. As fotos passam pelo mesmo projeto, pelo mesmo painel de processamento e pela mesma barra de progresso que uma nuvem LiDAR.
Escolha a pasta de cada voo, quantas você tiver. Só as fotos JPEG são mantidas. Uma nuvem LiDAR é opcional, assim como um arquivo de pontos de controle.
Antes de qualquer processamento, as fotos são lidas: posições, sobreposição, desfoque, status RTK e calibração da câmera. A verificação aponta o que merece atenção e nunca interrompe o processamento.
As câmeras aparecem em 3D sobre o mapa, e o painel de fotos mostra todas as miniaturas, agrupadas por voo.
Se você importou pontos de controle, o Lidarvisor encontra cada um nas fotos e o marca, sem nenhum clique seu. Você pode rejeitar qualquer marcação, mas nunca precisa, e o botão Iniciar processamento não fica esperando: o próprio processamento conclui o posicionamento.
Marque "Calcular a nuvem de pontos fotogramétrica", a ortofoto e qualquer outra opção e clique uma vez em Iniciar processamento. A fotogrametria roda primeiro e, depois, o resto do processamento.
A nuvem de pontos, a ortofoto, os modelos de terreno e de superfície, tudo o mais que você marcou e um relatório de acurácia sobre os pontos de controle.
Antes de processar
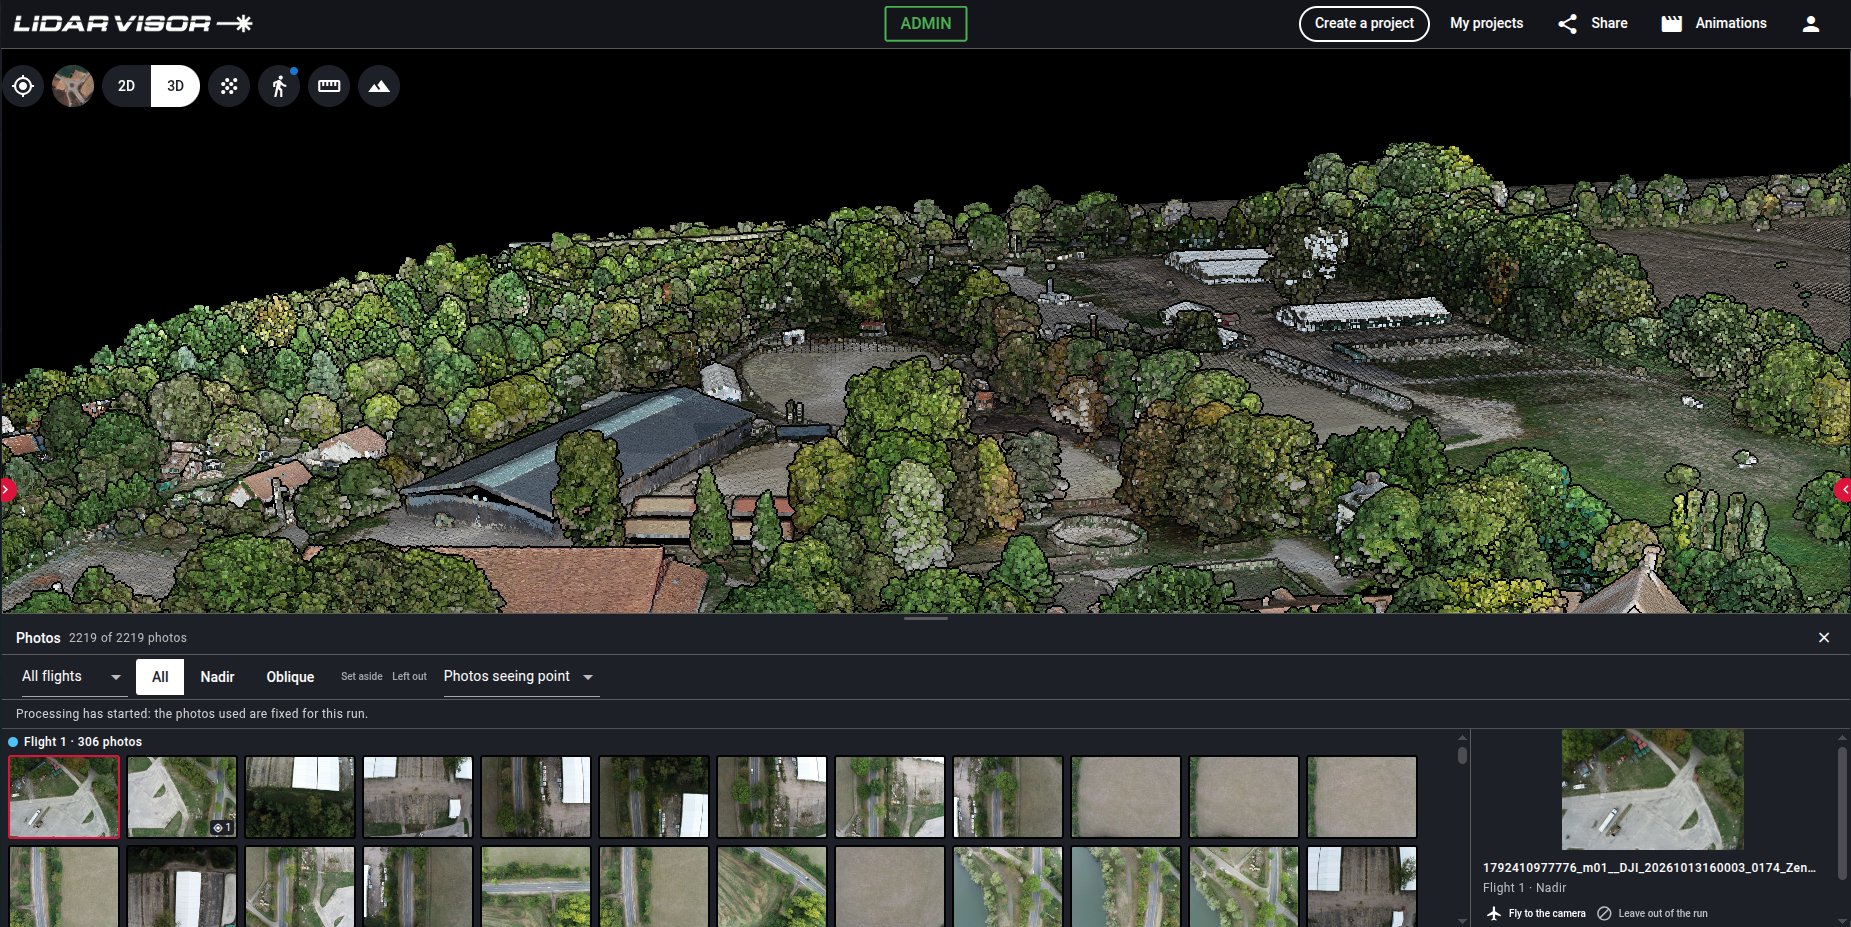
O painel de fotos
Ele fica na parte de baixo do visualizador, como o painel de pontos de controle.
Cada foto aparece como uma câmera em 3D na posição de onde foi tirada. O painel lista as miniaturas por voo, e um clique leva a vista até essa câmera ou abre a foto em resolução máxima. Filtre por voo, por vista (Nadir ou Oblíquas), ou pelas fotos que enxergam um determinado ponto de controle, e confira cada marcação no lugar em que foi posicionada.
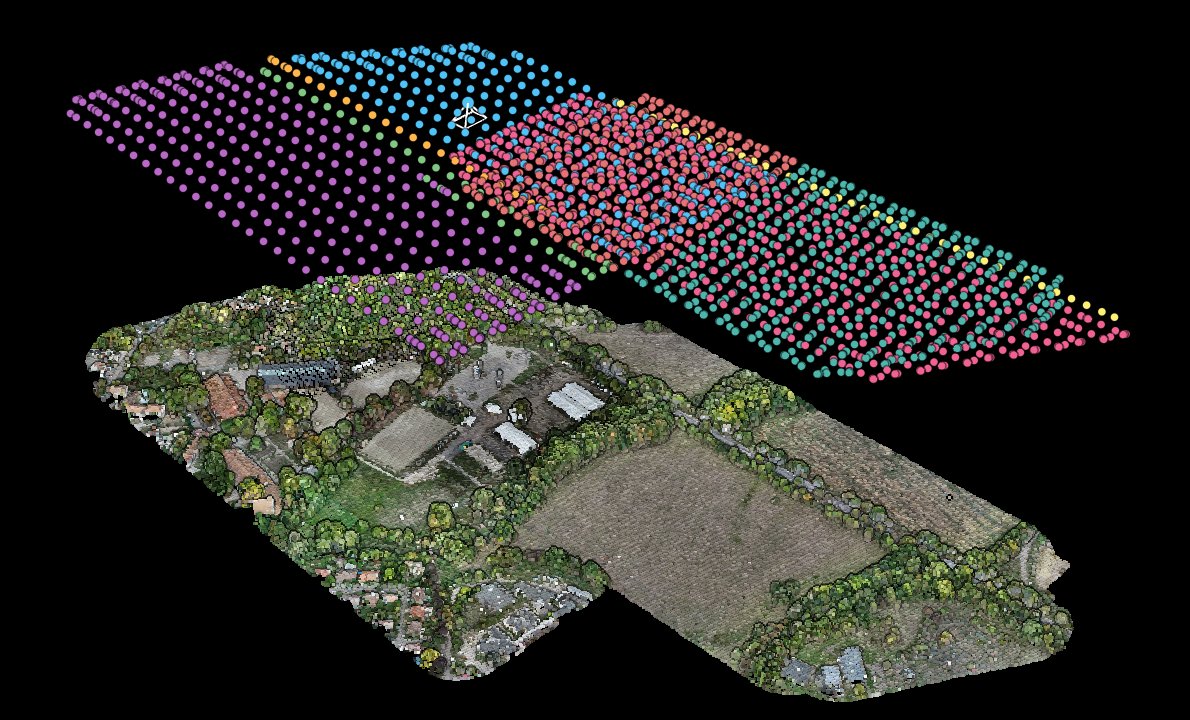
Posições das câmeras
Cada foto é desenhada como uma câmera na posição de onde foi tirada, com uma cor por voo. Você vê como os voos cobrem a área e onde se sobrepõem antes de processar qualquer coisa.
O que você recebe
Os modelos de terreno e de superfície saem do mesmo fluxo de processamento usado para uma nuvem LiDAR, então os dois tipos de projeto recebem os mesmos produtos pelas mesmas regras.
| Você envia | Você marca | Você recebe |
|---|---|---|
| Apenas fotos | Nuvem de pontos fotogramétrica | Uma nuvem de pontos colorida, sobre a qual roda tudo o que você marcou: classificação, modelos de terreno e de superfície, curvas de nível, vetores. |
| Apenas fotos | Ortofoto | Uma ortofoto montada a partir das suas fotos. Sem a nuvem de pontos, ela é calculada sobre uma superfície simplificada: correta em terreno aberto, mas edificações e árvores podem aparecer inclinadas. |
| LiDAR e fotos | Ortofoto | A ortofoto é gerada a partir das suas fotos, em vez das cores da nuvem ou de imagens de satélite, e é ela que a extração de vias, sinalização horizontal, água e ferrovias utiliza. |
| LiDAR e fotos | Nuvem de pontos fotogramétrica | A sua nuvem LiDAR é classificada normalmente. A nuvem fotogramétrica é entregue ao lado dela, como uma camada extra, sem classificação. |
Todo processamento que usa fotos também entrega o relatório de acurácia. Uma ortofoto que você mesmo envia continua tendo prioridade sobre uma calculada.
De perto
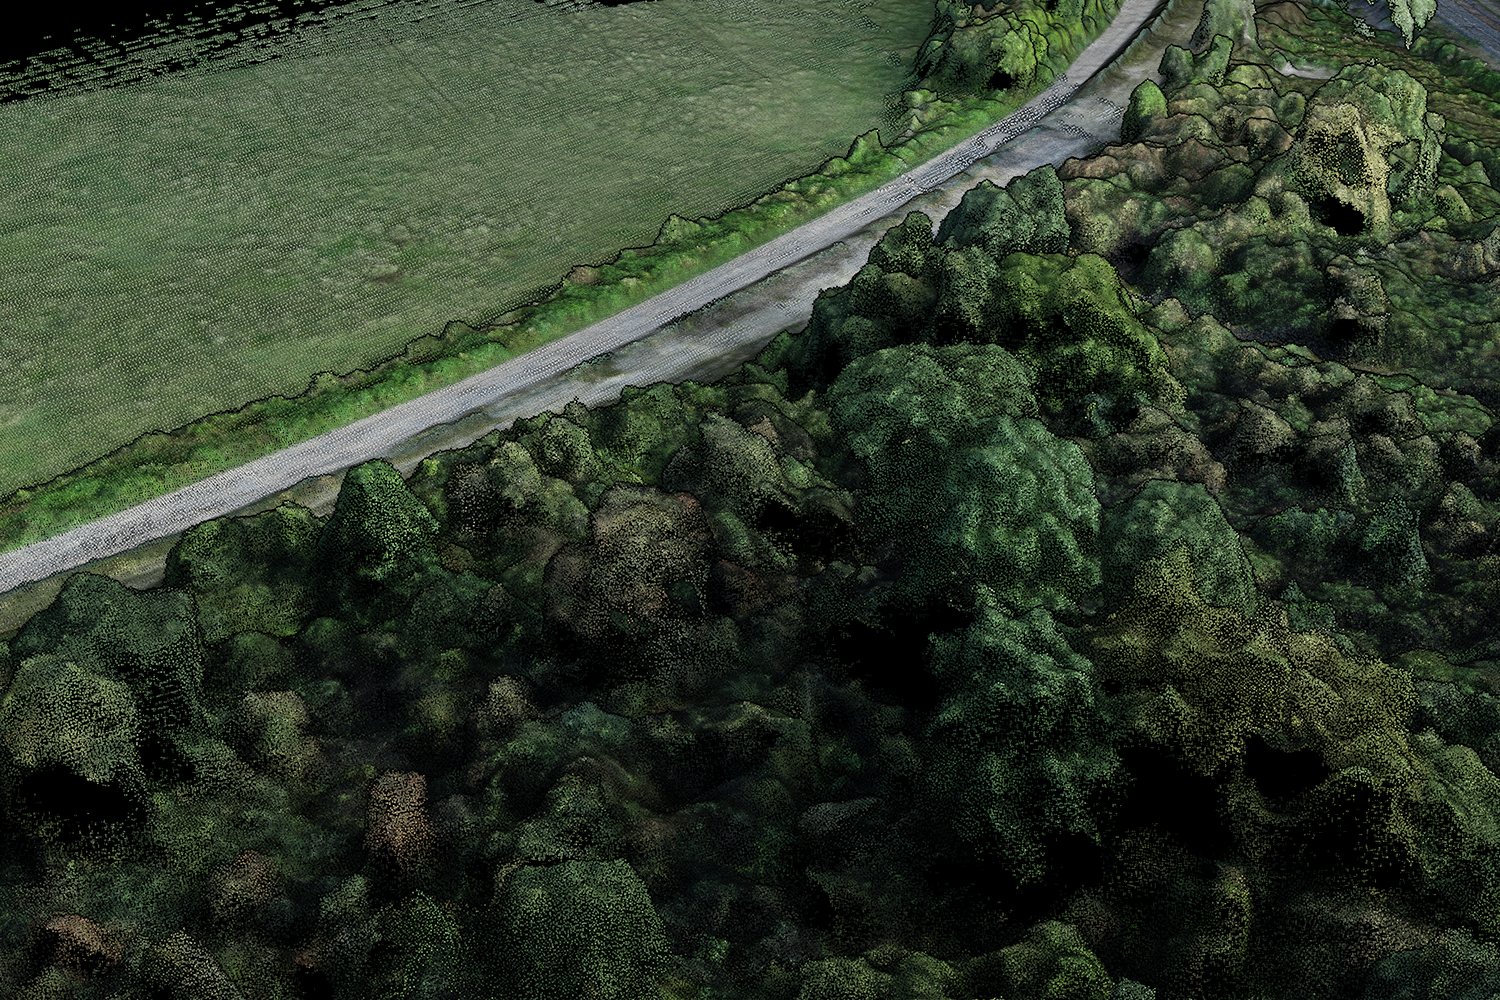
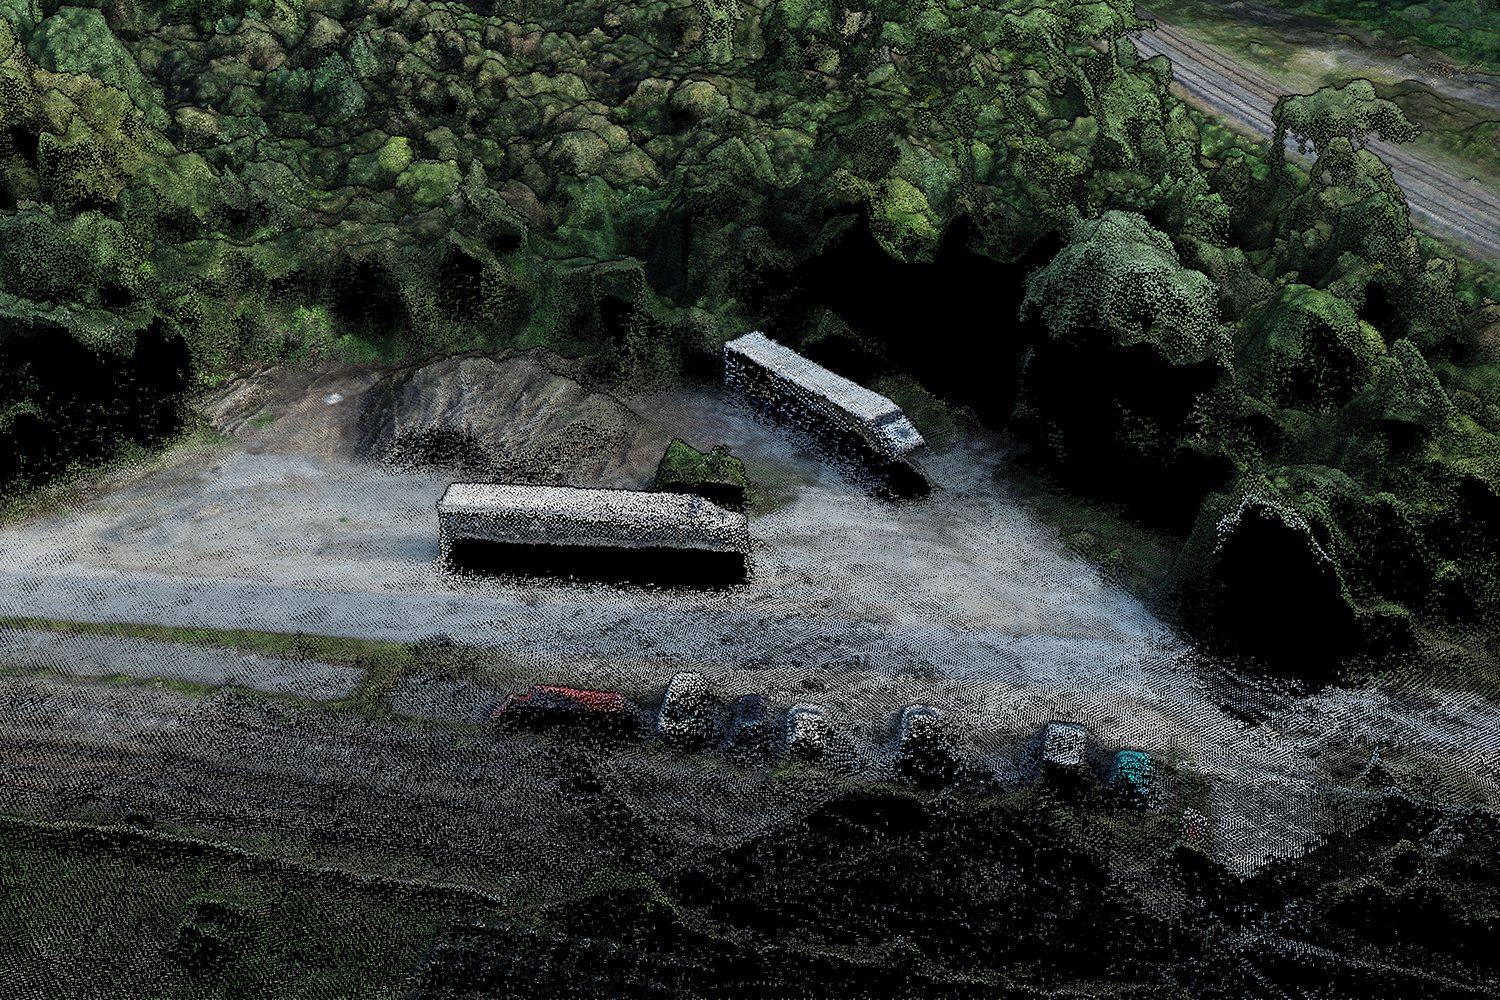
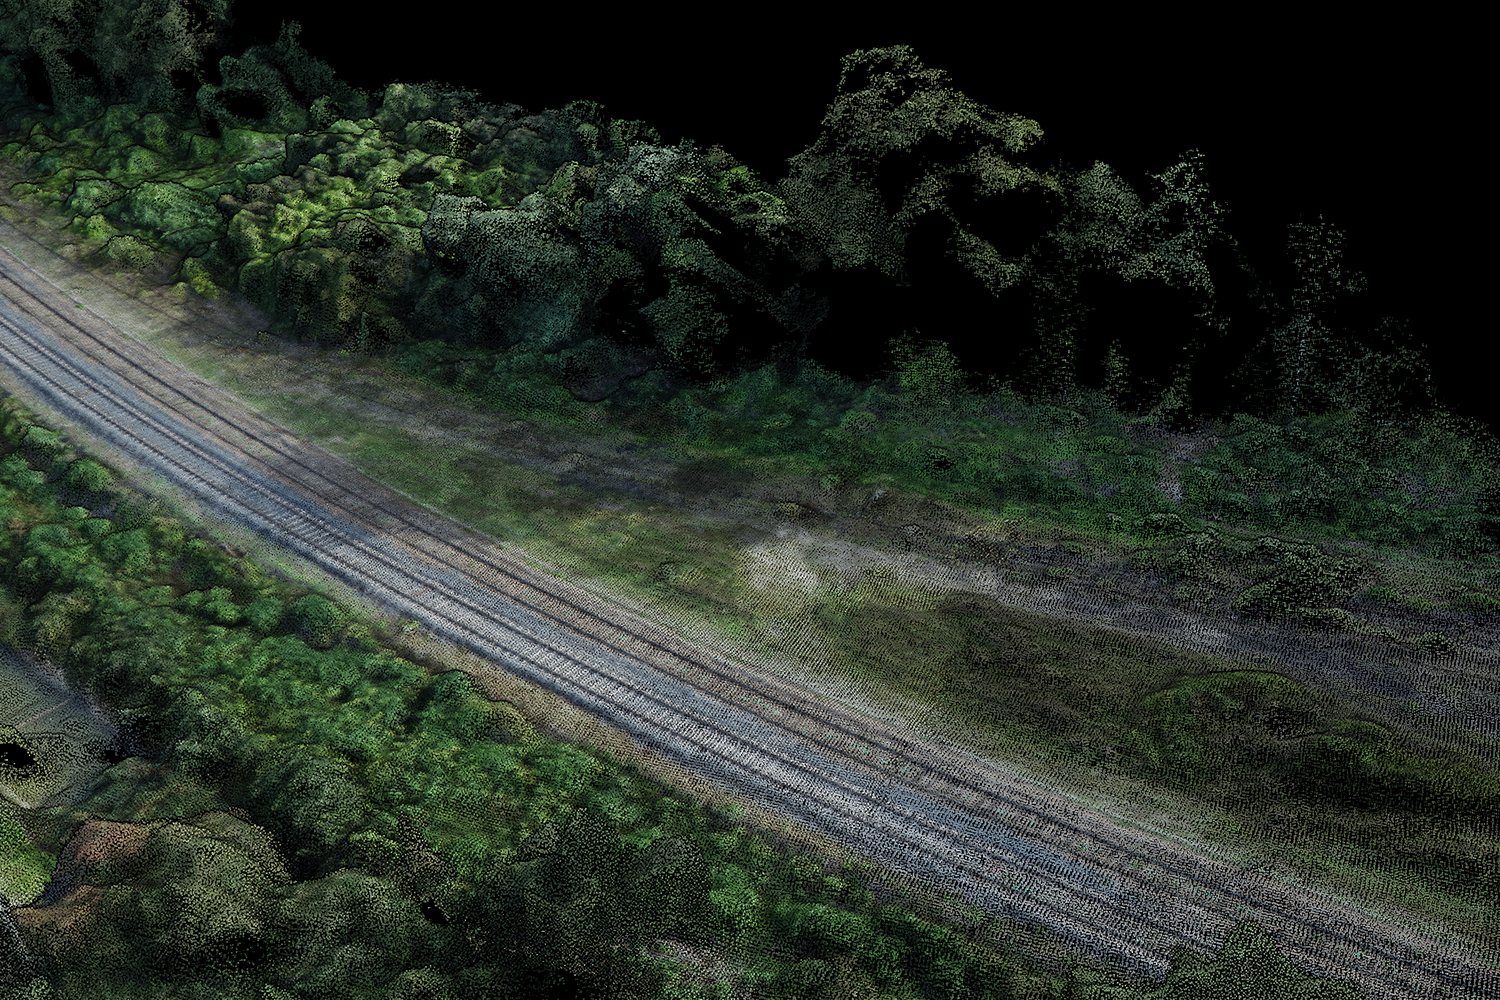
Uma área gerada a partir das 146 fotos de um único voo e depois ampliada, tal como aparece no visualizador.
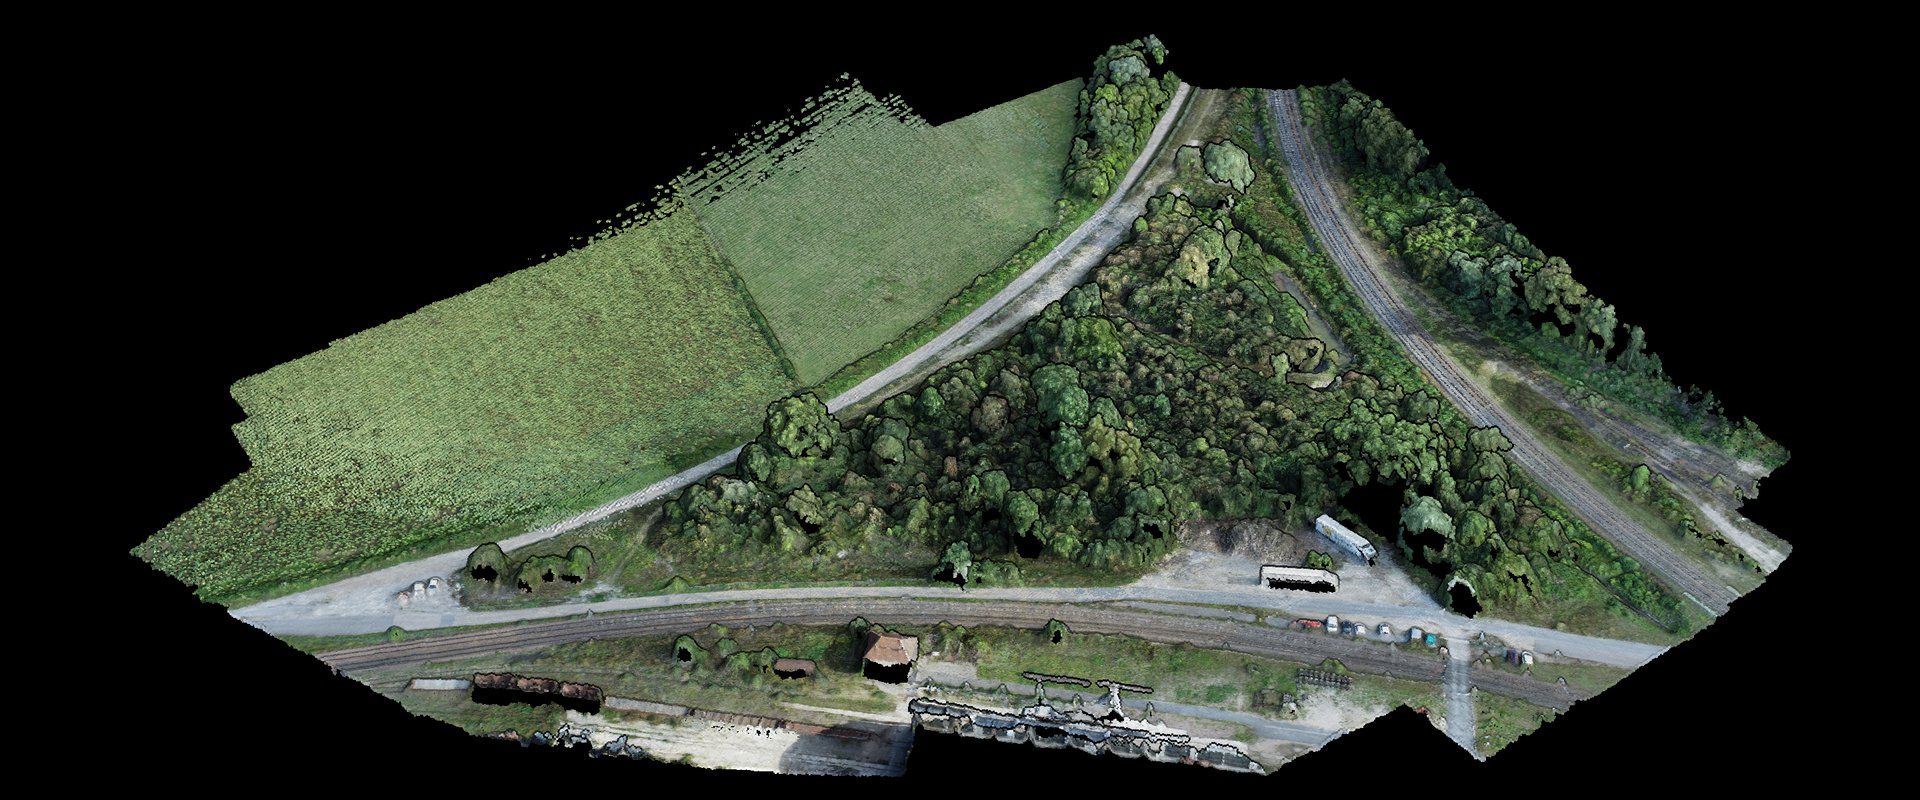
Vegetação
Copas, clareiras e o caminho na borda do campo, coloridos pelas próprias fotos. A classificação separa então o solo da vegetação, e o modelo de terreno é gerado a partir do solo.
Veículos
Dois caminhões em um pátio e uma fila de carros estacionados ao longo da estrada, cada um em 3D com as cores das fotos.
Ferrovias e vias
Os trilhos e as árvores ao lado deles, em 3D. A ortofoto gerada a partir das mesmas fotos é a que a extração de vias, sinalização horizontal, água e ferrovias utiliza.
Pontos de controle
Importe o seu levantamento como você já faz, e ninguém precisa marcar nada. Para cada ponto, o Lidarvisor prevê onde ele deve aparecer, encontra a marcação e só a mantém se ela for coerente entre as vistas.
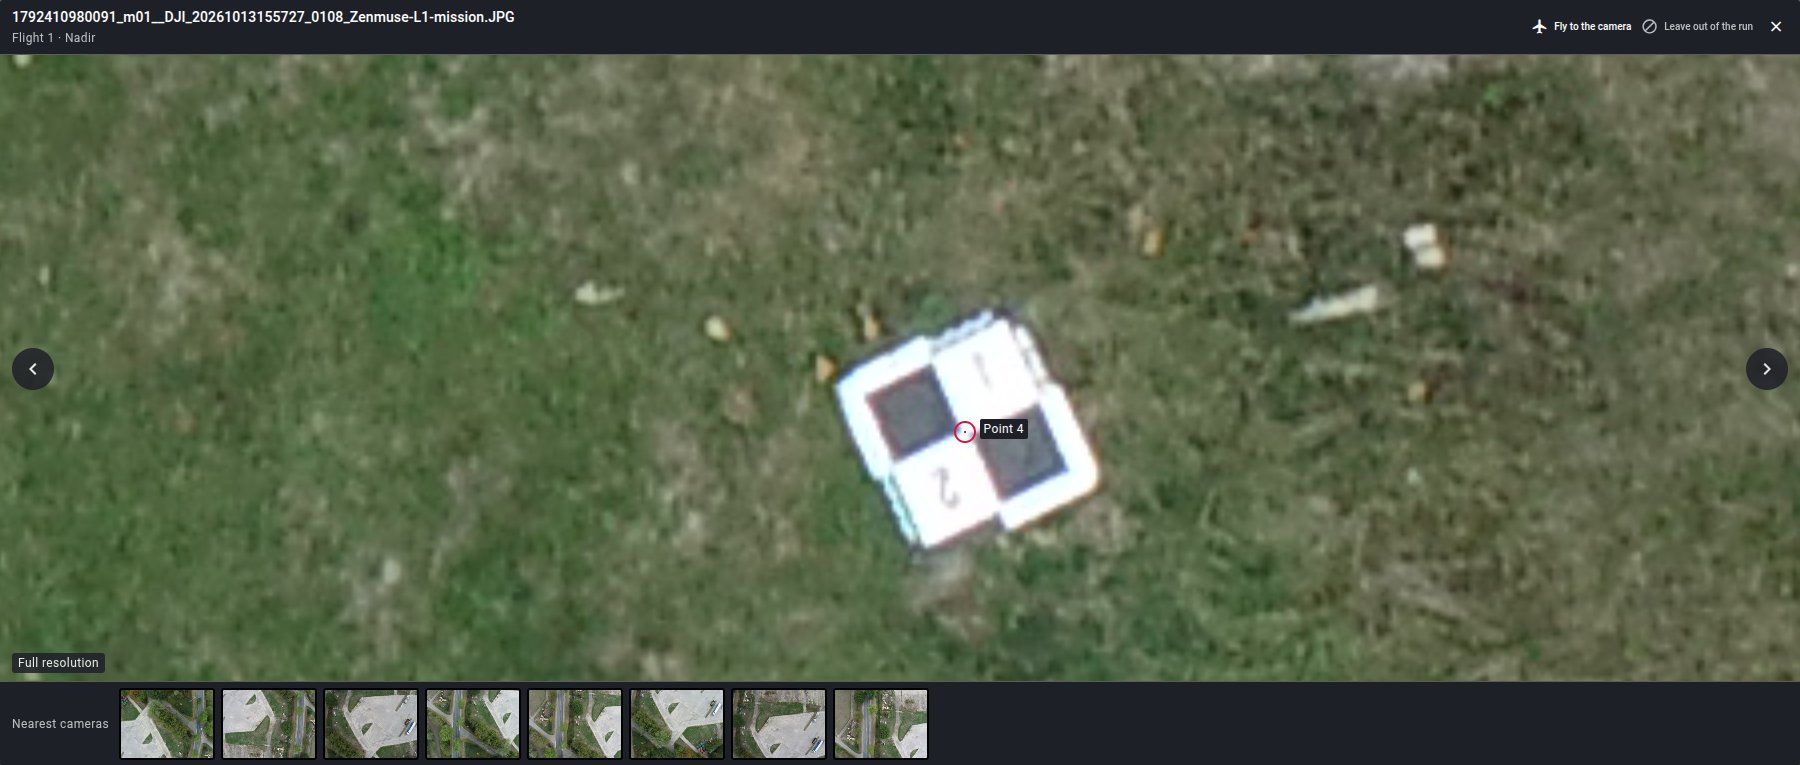
Um agente de IA confirma qual candidato na foto é a sua marcação, em duas ou três vistas, e a correlação encontra a mesma marcação nas outras fotos.
A posição exata vem de um detector e da correlação entre as fotos, nunca do olho do agente.
Uma marcação que não concorda com a reconstrução ou com o seu levantamento é descartada, e um ponto precisa de várias vistas para ser mantido.
Usado no ajustamento, ou reservado como ponto de verificação independente.
Não aparece em nenhuma foto. Informado no relatório, e não é um defeito.
Aparece nas fotos, mas foi rejeitado. Informado no relatório com as suas miniaturas, e o processamento continua sem ele.
O entregável
Todo processamento com fotos termina com uma seção do relatório sobre a reconstrução e a sua acurácia. Ela informa quantas fotos foram alinhadas entre as fornecidas, como a câmera foi calibrada, o GSD (distância de amostragem no solo) e um parecer sobre o bloco, com limites expressos em GSD para que tenham o mesmo significado em qualquer área.
Nenhum processamento é recusado ou dado como falho por causa da acurácia. Um bloco que não se manteve coeso é entregue com um parecer vermelho que explica, em palavras simples, o que deu errado.
Perguntas
O mesmo que o LiDAR: 1 crédito por hectare, no mínimo 5 por processamento, cobrados uma única vez quando você clica em Iniciar processamento. Em um projeto com fotos, a área é o terreno que as suas fotos cobrem, e essa única cobrança inclui a fotogrametria e o resto do processamento.
Todos os planos, inclusive o Free, dentro dos créditos do seu plano.
Qualquer foto JPEG com posição GPS nos metadados é aceita, nadiral ou oblíqua, de um ou vários voos. Os melhores resultados vêm de drones RTK com posição FIX em todas as fotos. Quando as posições ou a calibração da câmera não permitem garantir a acurácia, a verificação das fotos e o relatório informam isso, e o processamento continua mesmo assim.
Não. Sem eles, a nuvem é posicionada pelo próprio GPS do drone, e o relatório informa que essa é a sua acurácia absoluta. Com eles, os pontos são posicionados nas fotos para você e a acurácia é medida em pontos de verificação independentes.
Não. O Lidarvisor encontra cada ponto nas fotos que devem enxergá-lo, faz a marcação e a confere com a reconstrução e com o seu levantamento. As marcações aparecem no painel de fotos antes do processamento, e você pode rejeitar uma com um clique, mas o processamento nunca fica esperando por você.
Sim. A fotogrametria roda primeiro, então a ortofoto gerada a partir das suas fotos fica pronta para a extração de vias, sinalização horizontal, água e ferrovias e, em seguida, o processamento LiDAR roda normalmente.
Ainda não. Envie todos os voos ao criar o projeto.
Doze ferramentas de mapeamento com drone e modelos 3D comparadas, com os seus preços.
Ler o comparativoQuando a câmera basta e quando você precisa de um laser para chegar ao solo.
Ler o comparativoComo os pontos de controle e de verificação garantem a acurácia de um levantamento com drone, e como posicioná-los.
Ler o guiaDoze ferramentas para LiDAR e escaneamentos 3D, de visualizadores gratuitos a suítes de topografia.
Ler o comparativoEnvie as fotos, marque os produtos de que precisa e clique uma vez em Iniciar processamento. O resto é automático, inclusive os pontos de controle.
Criar conta grátisA fotogrametria está incluída em todos os planos. Dúvidas? Fale com a nossa equipe ou veja os preços