
01
Suba sus fotos
Elija la carpeta de cada vuelo, tantas como tenga. Solo se conservan las fotos JPEG. Una nube LiDAR es opcional, y también un archivo de puntos de control.
Funcionalidades
Visor de nubes de puntos Preprocesamiento de nubes de puntos Clasificación de nubes de puntos Rasterización de nubes de puntos Vectorización de nubes de puntos Fotogrametría API de procesamientoSectores
Topografía Gestión de la vegetación en líneas eléctricas Sector forestal Hidrología y aguaMás
Precios ContactoIdioma
Procesamiento totalmente automático
Suba las fotos de su vuelo de dron y haga clic en Iniciar procesamiento. Todo lo demás es automático, incluido el marcado de los puntos de control. Obtiene una nube de puntos en color y una ortofoto, y después todo lo que ya usa con una nube LiDAR: clasificación, modelos del terreno, curvas de nivel y vectores.
En todos los planes, Free incluido • 1 crédito por hectárea, como el LiDAR (mín. 5 por procesamiento)
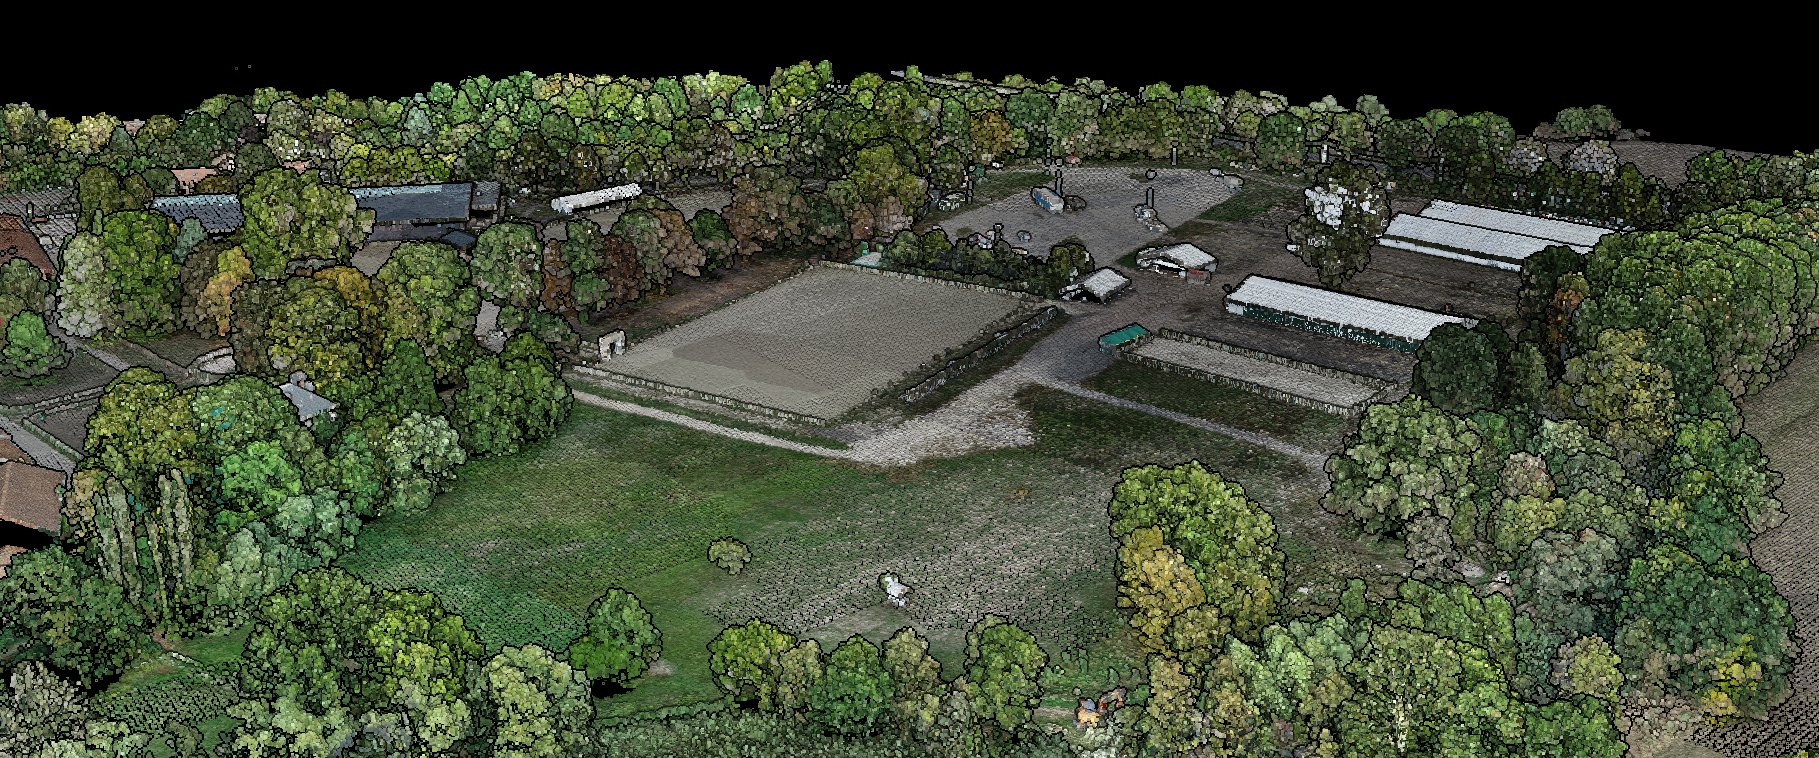
Totalmente automático
Colocar cada punto de control en las fotos es el paso manual más difícil de un trabajo de fotogrametría. Aquí se hace solo, como el resto del procesamiento.
El flujo completo
Totalmente automático, de la carga al informe, sin abrir ninguna foto. Las fotos pasan por el mismo proyecto, el mismo panel de procesamiento y la misma barra de progreso que una nube LiDAR.
Elija la carpeta de cada vuelo, tantas como tenga. Solo se conservan las fotos JPEG. Una nube LiDAR es opcional, y también un archivo de puntos de control.
Antes de procesar nada, se leen las fotos: posiciones, superposición, desenfoque, estado RTK y calibración de la cámara. Señala lo que merece una revisión y nunca detiene el procesamiento.
Las cámaras aparecen en 3D sobre el mapa, y el panel de fotos muestra todas las miniaturas, agrupadas por vuelo.
Si importó puntos de control, Lidarvisor encuentra cada uno en las fotos y lo marca, sin ningún clic de su parte. Puede rechazar cualquier marca, pero nunca está obligado, e Iniciar procesamiento no espera: el procesamiento termina la colocación por sí solo.
Marque Calcular la nube de puntos fotogramétrica, la ortofoto y cualquier otra opción, y haga clic una sola vez en Iniciar procesamiento. La fotogrametría se ejecuta primero y luego el resto del procesamiento.
La nube de puntos, la ortofoto, los modelos del terreno y de superficie, todo lo demás que haya marcado y un informe de precisión sobre los puntos de control.
Antes de procesar
El panel de fotos
Se acopla en la parte inferior del visor, como el panel de puntos de control.
Cada foto aparece como una cámara en 3D en la posición desde la que se tomó. El panel enumera las miniaturas por vuelo, y un clic lleva la vista a esa cámara o abre la foto a resolución completa. Filtre por vuelo, por nadirales u oblicuas, o por las fotos que ven un punto de control determinado, y revise cada marca donde se colocó.
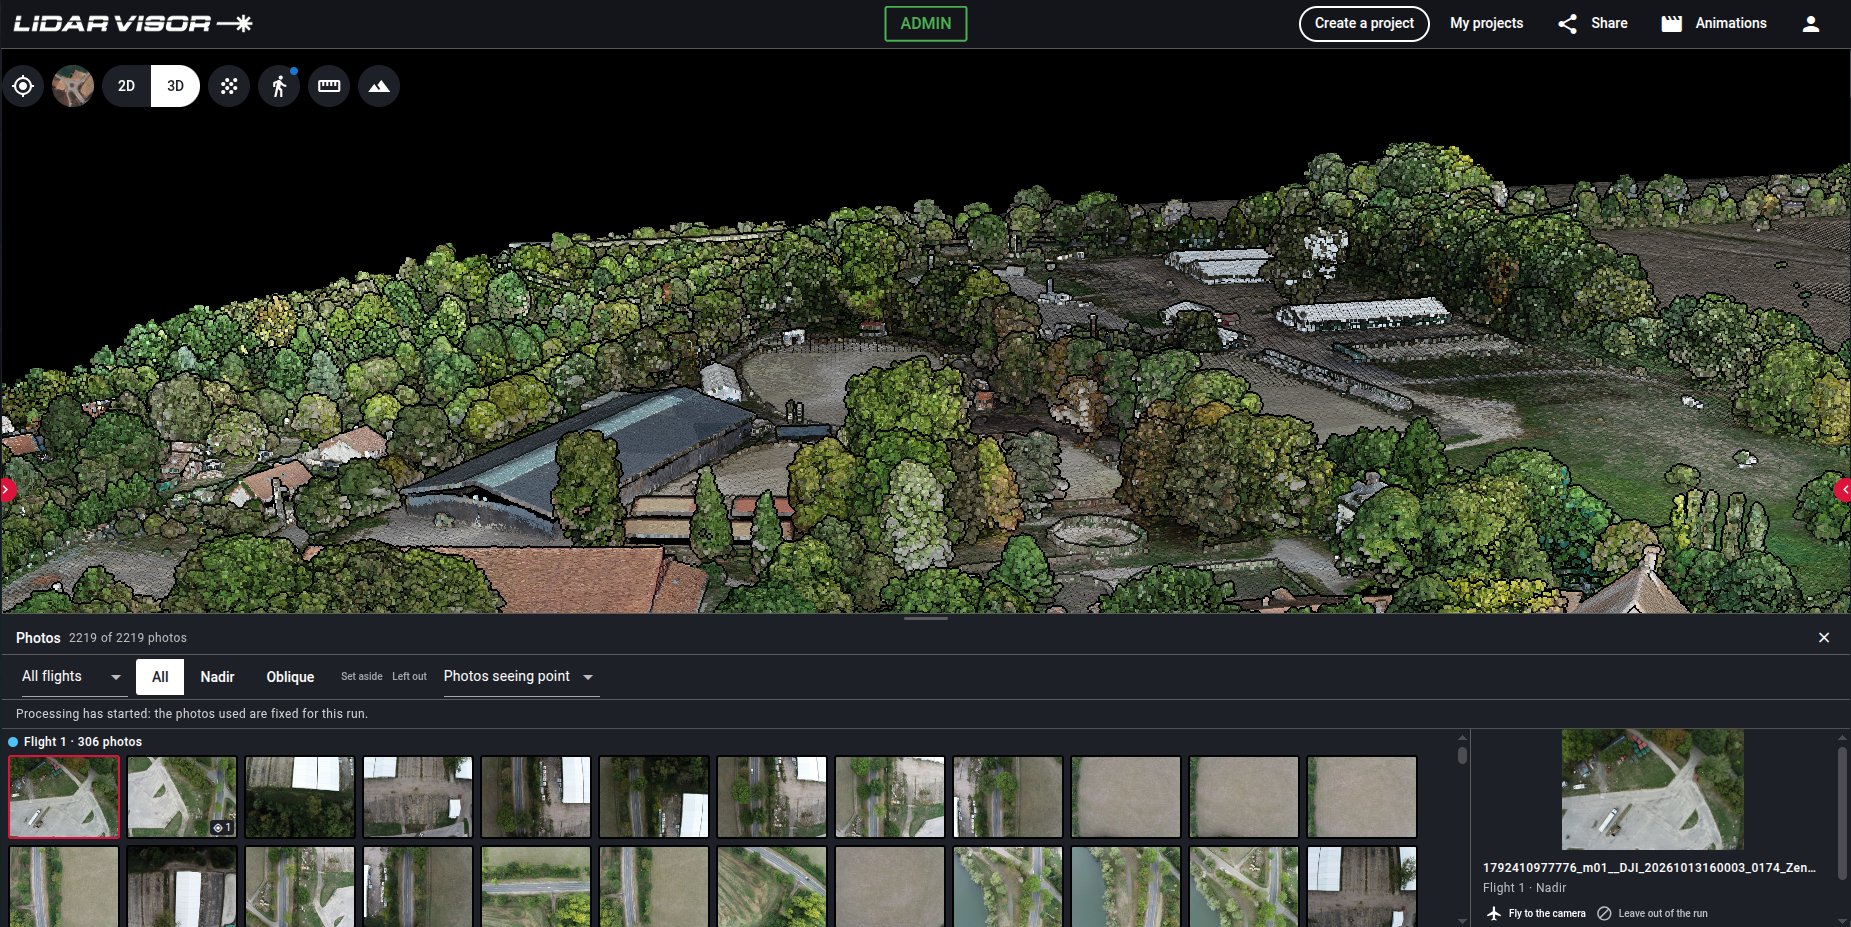
Posiciones de las cámaras
Cada foto se dibuja como una cámara en la posición desde la que se tomó, con un color por vuelo. Ve cómo cubren los vuelos el sitio y dónde se superponen antes de procesar nada.
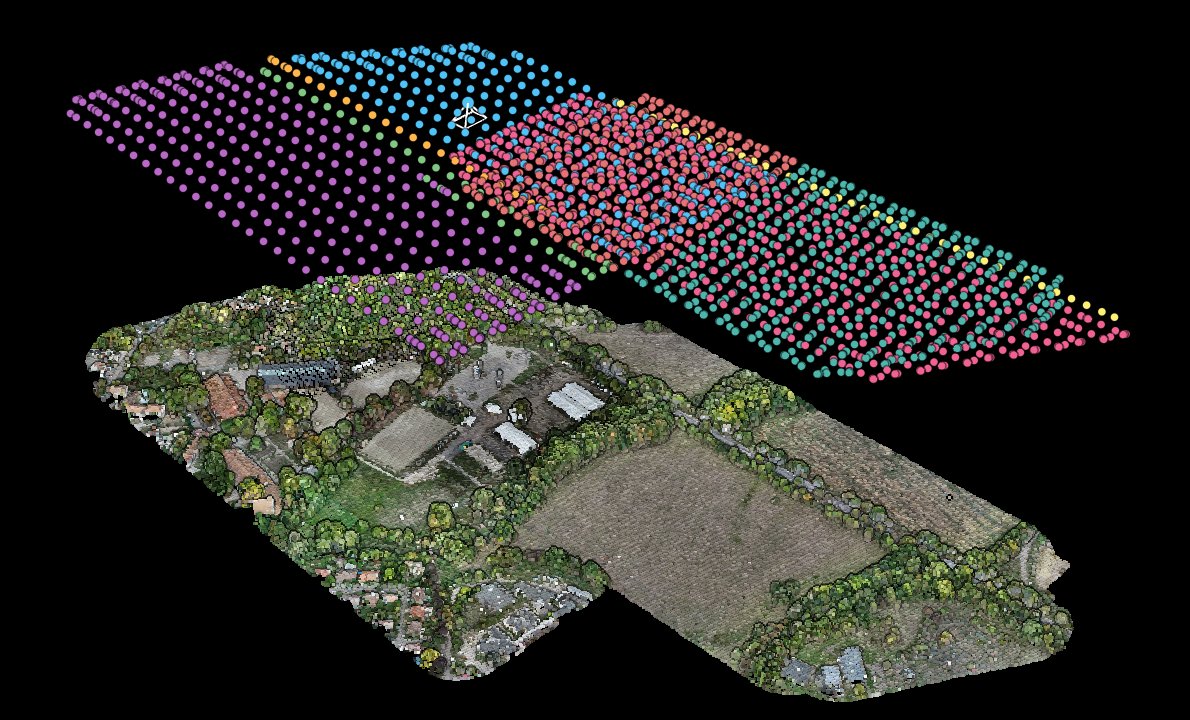
Lo que obtiene
Los modelos del terreno y de superficie salen de la misma cadena de procesamiento que para una nube LiDAR, así que ambos tipos de proyecto obtienen los mismos productos con las mismas reglas.
| Usted sube | Usted marca | Usted obtiene |
|---|---|---|
| Solo fotos | Nube de puntos fotogramétrica | Una nube de puntos en color, sobre la que se ejecuta todo lo que haya marcado: clasificación, modelos del terreno y de superficie, curvas de nivel, vectores. |
| Solo fotos | Ortofoto | Una ortofoto ensamblada a partir de sus fotos. Sin la nube de puntos se calcula sobre una superficie simplificada: correcta en terreno despejado, aunque los edificios y los árboles pueden aparecer inclinados. |
| LiDAR y fotos | Ortofoto | La ortofoto se genera a partir de sus fotos en lugar de los colores de la nube o de imágenes satelitales, y la extracción de vías, señalización, agua y rieles la utiliza. |
| LiDAR y fotos | Nube de puntos fotogramétrica | Su nube LiDAR se clasifica como de costumbre. La nube fotogramétrica se entrega a su lado como una capa adicional, sin clasificar. |
Todo procesamiento que usa fotos entrega también el informe de precisión. Una ortofoto que usted suba sigue teniendo prioridad sobre una calculada.
De cerca
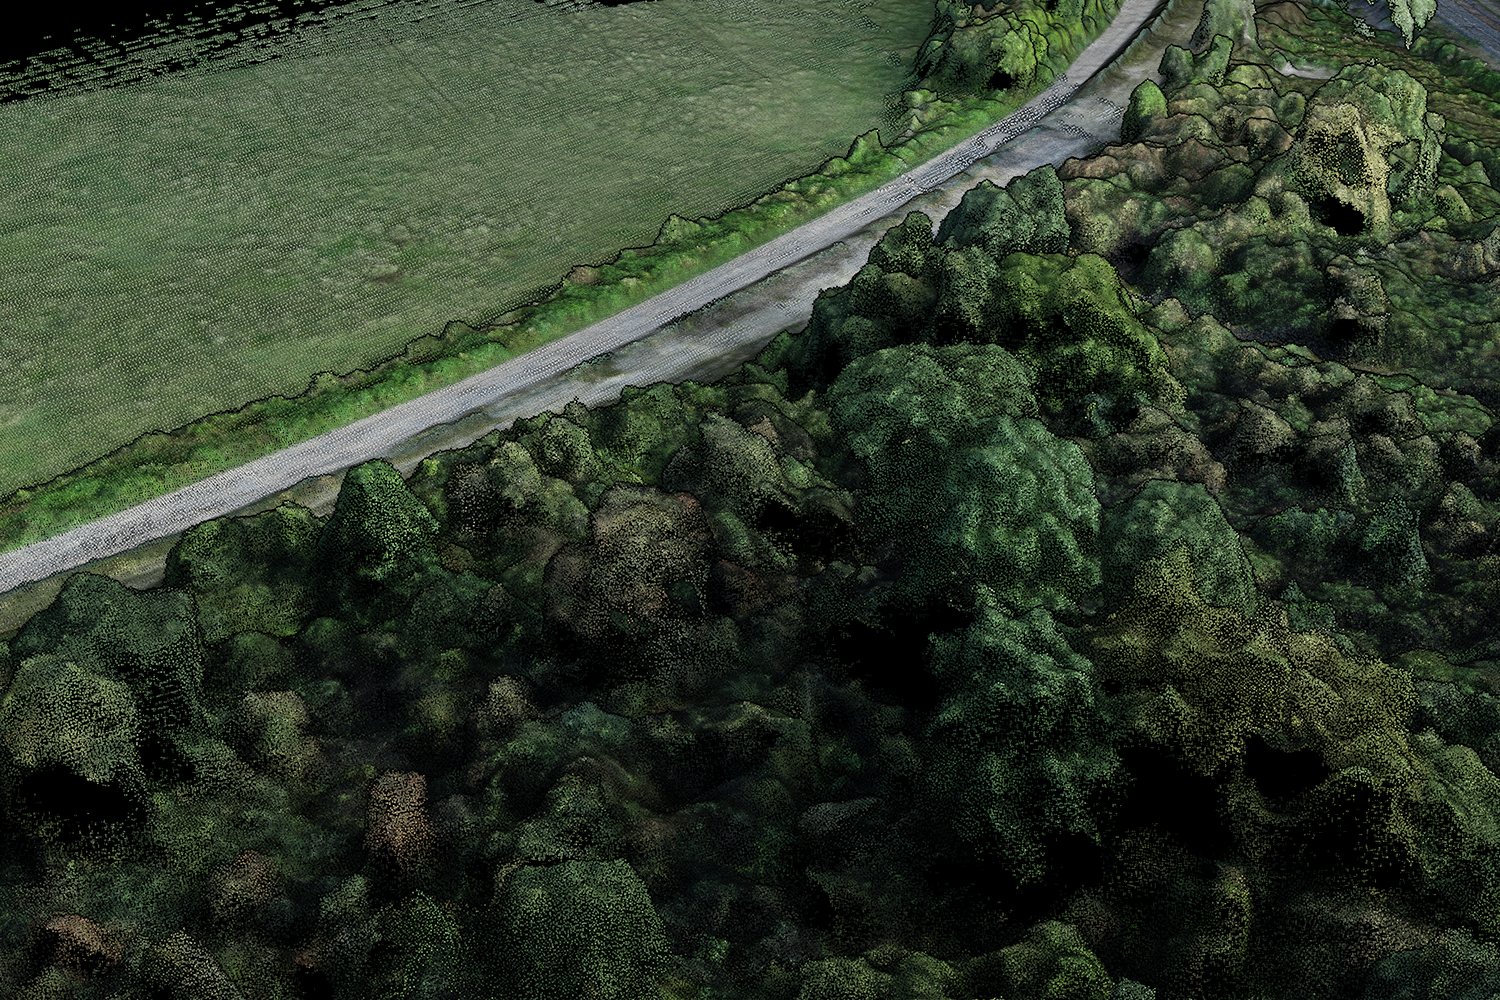
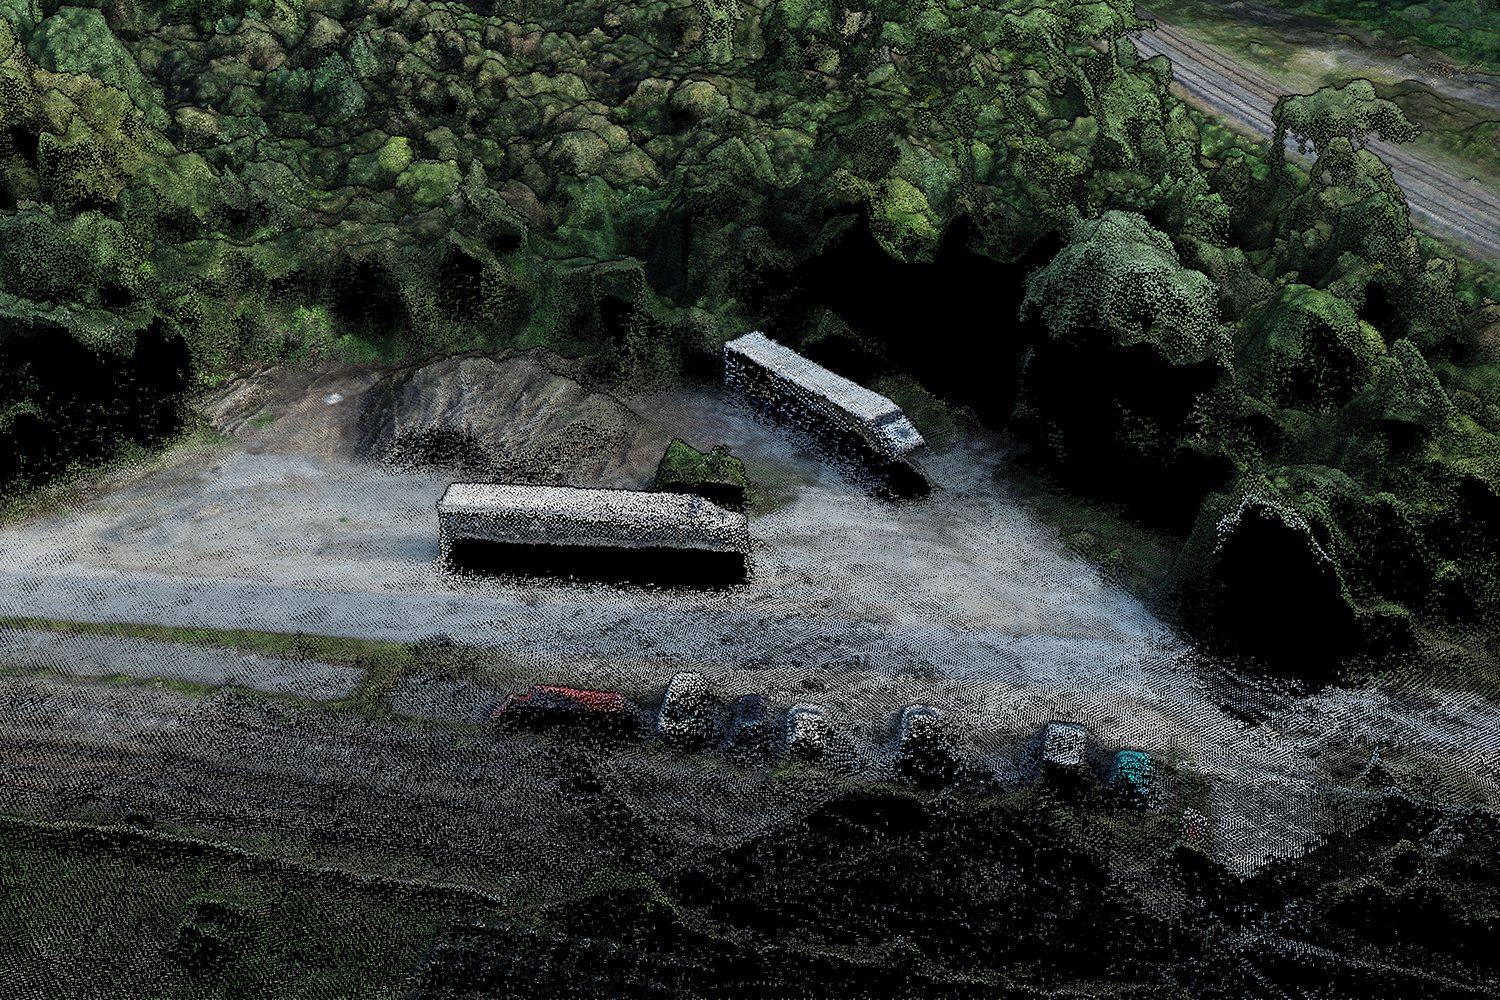
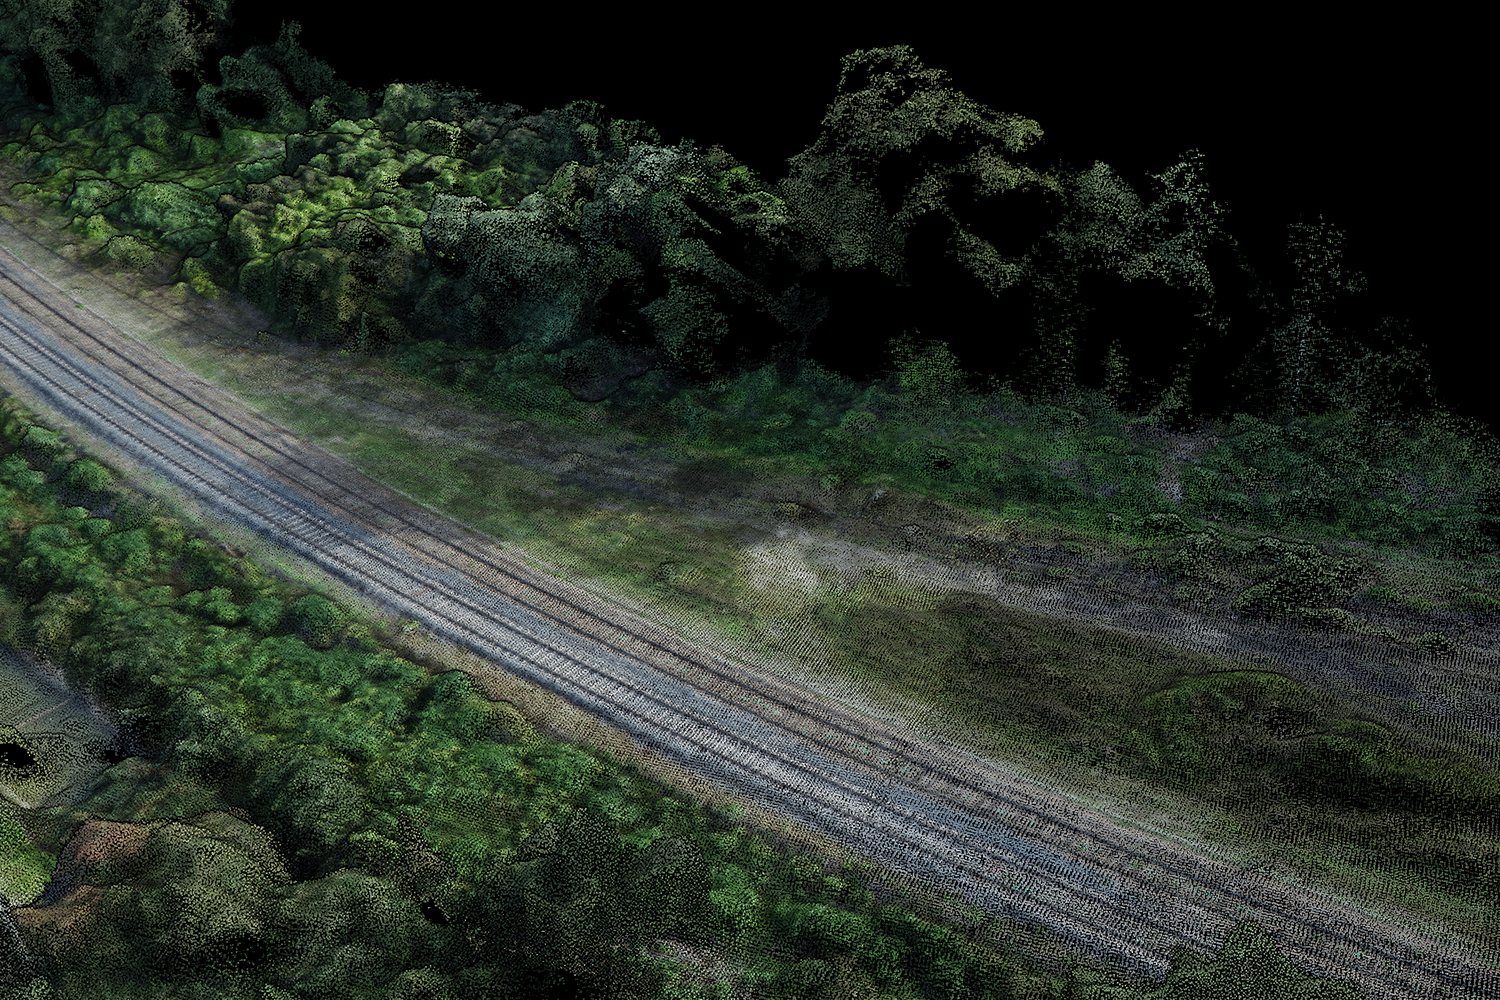
Un sitio, generado a partir de las 146 fotos de un solo vuelo, y luego ampliado tal como se ve en el visor.
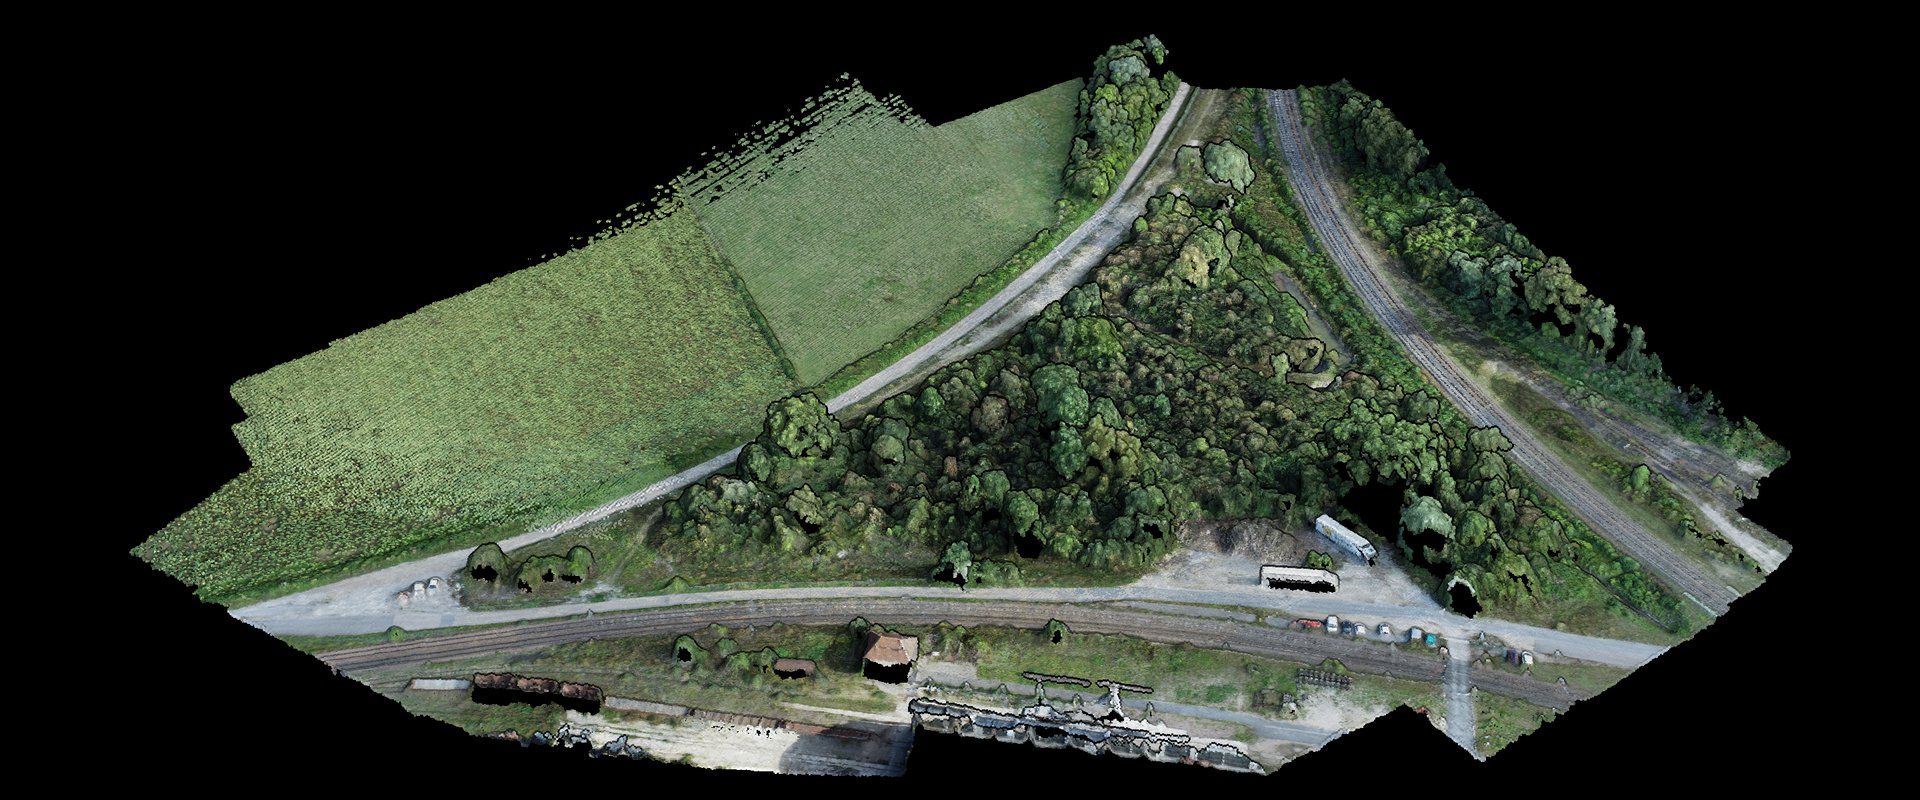
Vegetación
Copas, claros y el camino junto al borde del campo, coloreados a partir de las propias fotos. Después, la clasificación separa el suelo de la vegetación y el modelo del terreno se genera a partir del suelo.
Vehículos
Dos camiones en un patio y una fila de automóviles estacionados a lo largo de la carretera, cada uno en 3D con los colores de las fotos.
Ferrocarril y vías
Los rieles y los árboles que los bordean, en 3D. La ortofoto generada a partir de las mismas fotos es la que utiliza la extracción de vías, señalización, agua y rieles.
Puntos de control
Importe su levantamiento como ya lo hace, y nadie tiene que marcar nada. Para cada punto, Lidarvisor predice dónde debería aparecer, encuentra la marca y solo la conserva si concuerda entre las vistas.
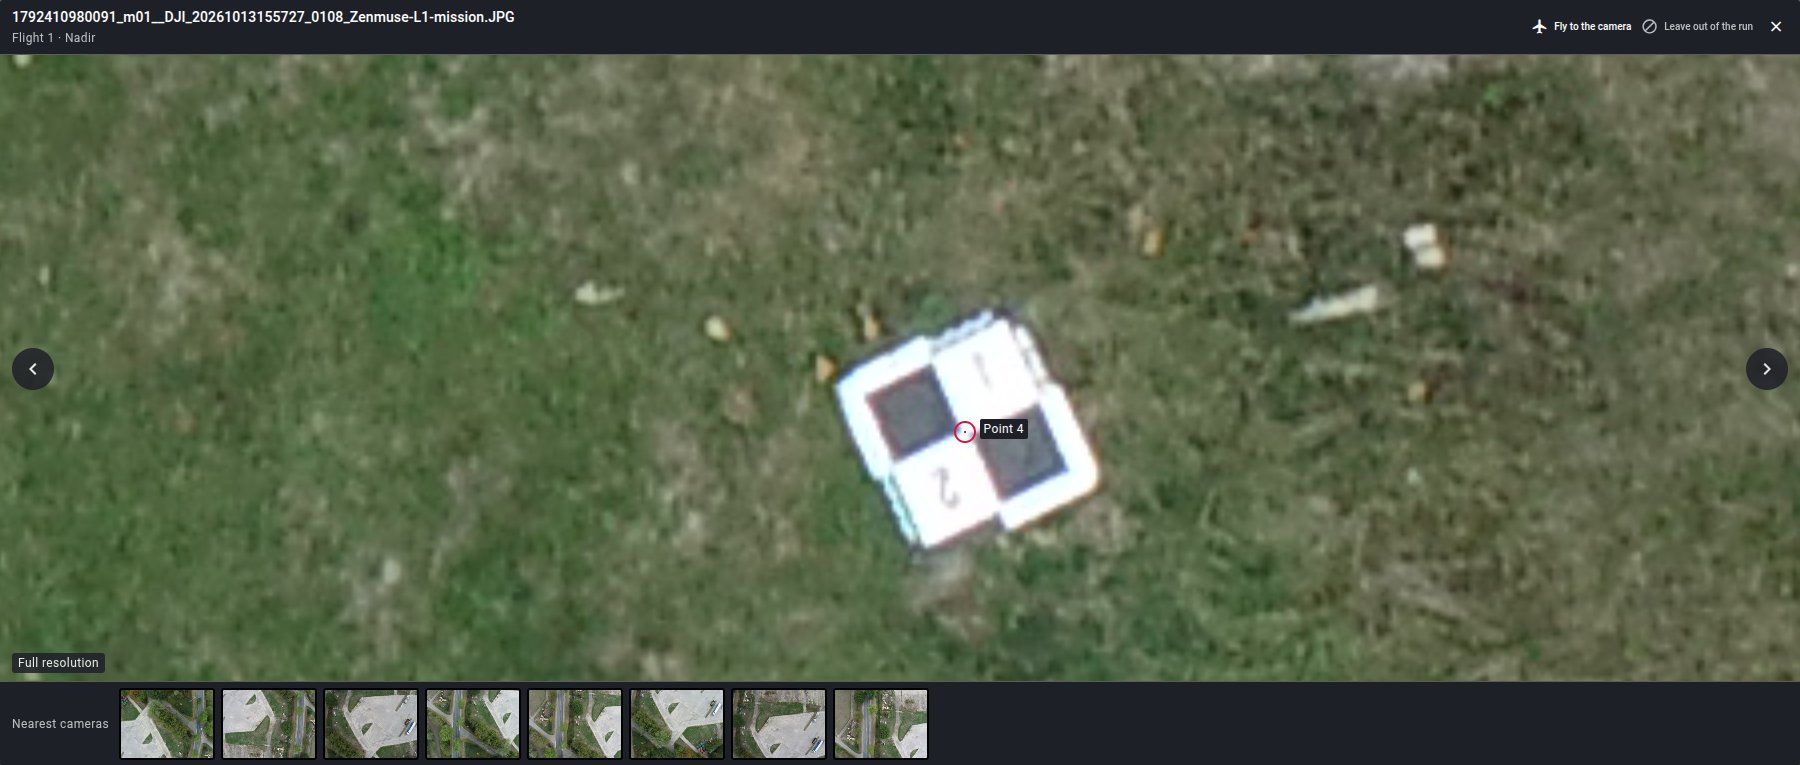
Un agente de IA confirma qué candidato de la foto es su marca, en dos o tres vistas, y la correlación encuentra la misma marca en las demás fotos.
La posición exacta procede de un detector y de la correlación entre fotos, nunca de la apreciación visual del agente.
Una marca que no concuerda con la reconstrucción o con su levantamiento se descarta, y un punto necesita varias vistas para conservarse.
Usado en el ajuste, o reservado como punto de verificación independiente.
No aparece en ninguna foto. Se informa, y no es un defecto.
Está en las fotos pero se rechazó. Se informa con sus miniaturas, y el procesamiento continúa sin él.
El entregable
Todo procesamiento con fotos termina con una sección del informe sobre la reconstrucción y su precisión. Indica cuántas fotos se alinearon de las suministradas, cómo se calibró la cámara, el tamaño de píxel sobre el terreno (GSD) y un veredicto sobre el bloque, con los umbrales expresados en GSD para que signifiquen lo mismo en cualquier sitio.
Ningún procesamiento se rechaza ni falla por su precisión. Un bloque que no se mantuvo coherente se entrega con un veredicto en rojo que explica con palabras sencillas qué salió mal.
Preguntas
Lo mismo que el LiDAR: 1 crédito por hectárea, al menos 5 por procesamiento, cobrados una sola vez cuando hace clic en Iniciar procesamiento. En un proyecto de fotos, la superficie es el terreno que cubren sus fotos, y ese único cargo cubre la fotogrametría y el resto del procesamiento.
Todos los planes, Free incluido, dentro de los créditos de su plan.
Se acepta cualquier foto JPEG con una posición GPS en sus metadatos, nadiral u oblicua, de uno o varios vuelos. Los mejores resultados se obtienen con drones RTK con una posición FIX en cada foto. Cuando las posiciones o la calibración de la cámara no permiten garantizar una precisión, la verificación de las fotos y el informe lo indican, y el procesamiento sigue adelante.
No. Sin ellos, la nube se posiciona con el propio GPS del dron y el informe indica que esa es su precisión absoluta. Con ellos, se colocan automáticamente en las fotos y la precisión se mide en puntos de verificación independientes.
No. Lidarvisor encuentra cada punto en las fotos donde debería verse, lo marca y lo verifica con la reconstrucción y con su levantamiento. Las marcas aparecen en el panel de fotos antes de procesar, y puede rechazar una con un clic, pero el procesamiento nunca le espera.
Sí. La fotogrametría se ejecuta primero, así que la ortofoto de sus fotos está lista para la extracción de vías, señalización, agua y rieles, y luego el procesamiento LiDAR se ejecuta como de costumbre.
Todavía no. Suba todos los vuelos al crear el proyecto.
Doce herramientas de cartografía con drones y modelos 3D comparadas, con sus precios.
Leer la comparativaCuándo basta la cámara y cuándo necesita un láser para llegar al suelo.
Leer la comparativaCómo los puntos de control y de verificación hacen preciso un levantamiento con dron, y cómo colocarlos.
Leer la guíaDoce herramientas para LiDAR y escaneos 3D, desde visores gratuitos hasta suites topográficas.
Leer la comparativaSuba las fotos, marque los productos que necesita y haga clic una sola vez en Iniciar procesamiento. El resto es automático, puntos de control incluidos.
Crear cuenta gratuitaLa fotogrametría está incluida en todos los planes. ¿Preguntas? Hable con nuestro equipo o consulte los precios