
LiDARを学ぶ
ASPRSのLiDAR分類コード:LAS 1.4のクラス0〜255早見表
ASPRSのコードをすばやく確認できれば、点群の手動分類がもっと楽になります。
カード登録不要 • 50クレジット無料
この早見表で、クラス2(地表)、クラス6(建物)、クラス9(水域)、クラス14(電線)、クラス15(送電鉄塔)と、LAS 1.4で拡張されたコードを確認し、分類を数分で自動化する方法をご覧ください。
このASPRSのクラスの早見表を使えば、クラス2(地表)、クラス6(建物)、クラス9(水域)、クラス14(電線)、クラス15(送電鉄塔)、予約済みやユーザー定義の範囲など、LAS 1.4のよく使うコードをすばやく確認できます。さらに、コードの確認から実務の分類の作業へ進むのにLidarvisorがどう役立つかも紹介します。
分類前:生のRGB点群
LiDARの分類コードとは
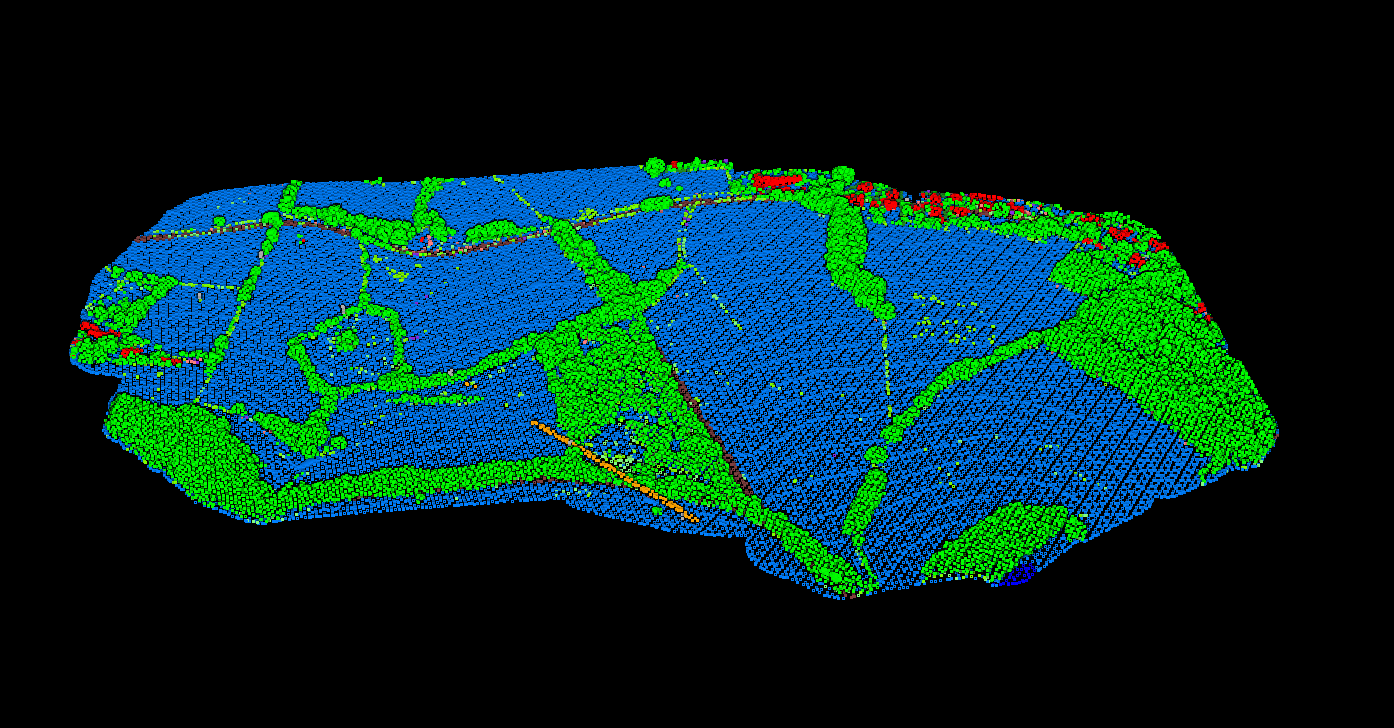
LiDAR点群の各点には、レーザーを反射した物体の種類を表す分類コードを付けられます。LiDARセンサーはパルスを発射してリターンの信号を計測しますが、そのリターンが地表、樹木、建物、送電線のどれから返ってきたのかは、それだけではわかりません。
分類とは、各点に意味を割り当てる処理です。これにより、生の点群が、数値地形モデル(DTM)の作成、地物の抽出、解析に使える、実用的な地理空間データに変わります。
ASPRS標準の分類コード(LAS 1.4)
ASPRSは、LAS形式のファイル(バージョン1.1〜1.4)で使われる標準の分類体系を定めています。現在の標準はLAS 1.4で、0〜255の分類値に対応しています。
基本の分類コード(0〜18)
| コード | 分類 | 説明 |
|---|---|---|
| 0 | 未処理 | どの分類アルゴリズムにもかけられていない点 |
| 1 | 未分類 | 処理されたが、特定のクラスに割り当てられていない点 |
| 2 | 地表 | 地表面の点。DTMの作成に欠かせません |
| 3 | 低植生 | 草、作物、高さ0.5 m未満の植生 |
| 4 | 中植生 | 低木、高さ0.5〜2 mの植生 |
| 5 | 高植生 | 樹木、高さ2 mを超える植生 |
| 6 | 建物 | 屋根の面と建物の構造 |
| 7 | 低点(ノイズ) | 低い外れ値。通常は誤差や地上の雑多な点 |
| 8 | 予約済み | 旧仕様のモデルキーポイント(LAS 1.4では予約済み) |
| 9 | 水域 | 水面(湖、河川、池) |
| 10 | レール | 鉄道の線路 |
| 11 | 路面 | 舗装された路面 |
| 12 | 予約済み | 旧仕様の重複点(LAS 1.4では予約済み) |
| 13 | 架空地線 | 送電線の架空地線(シールド線) |
| 14 | 電線(相) | 電気を送る相導体の電線 |
| 15 | 送電鉄塔 | 送電線の鉄塔と電柱 |
| 16 | 碍子(接続部) | 電力設備の碍子と接続金具 |
| 17 | 橋面 | 橋の路面 |
| 18 | 高ノイズ | 高い外れ値。通常は大気による干渉や鳥 |
拡張コードとユーザー定義コード(19〜255)
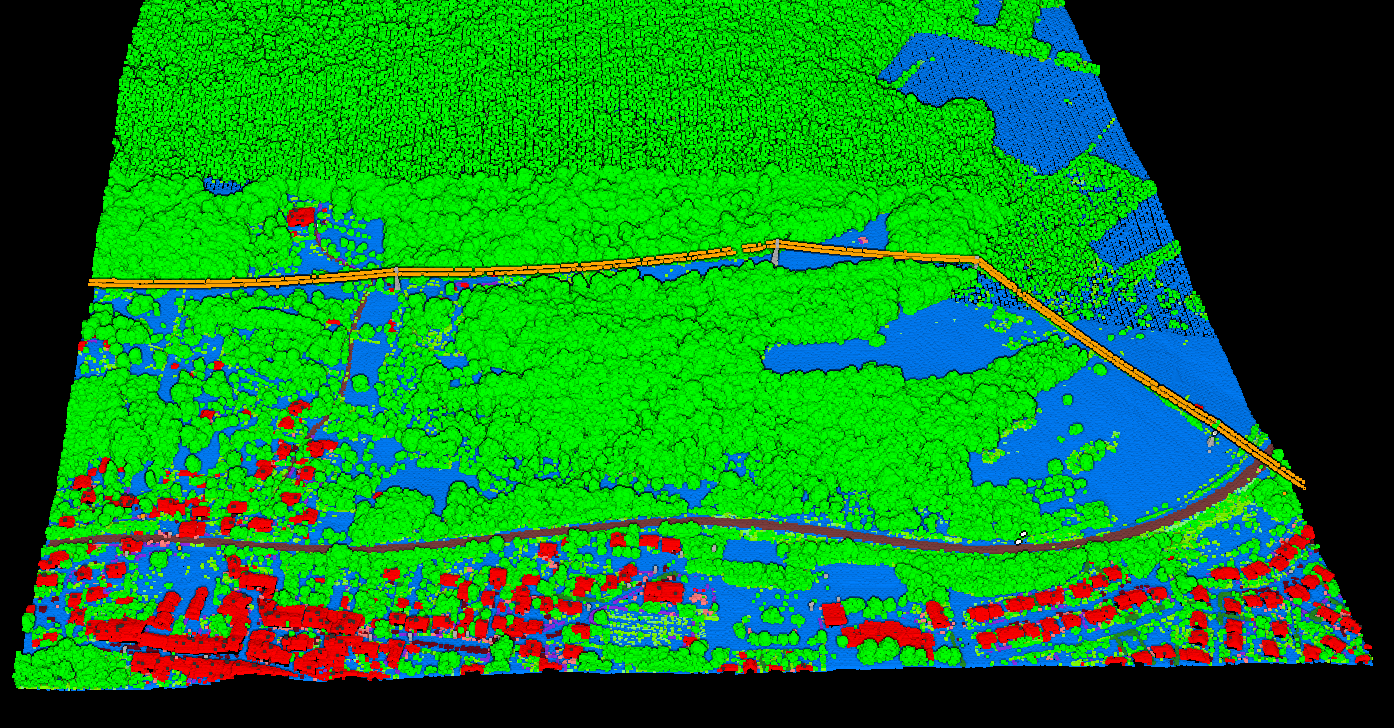
LAS 1.4では、コード19〜63がASPRSの将来の定義のために予約され、コード64〜255はユーザー定義の分類に使えます。よく使われる拡張の分類には次のものがあります。
- 19:コンベヤー・上空の機械:高所にある産業設備(鉱山など)
- 20:除外地表:ブレークライン付近の地表の点(USGSの仕様)
- 21:雪:雪に覆われた面
- 22:時期除外:時系列の解析から除外する点
分類フラグ
数値のコードのほかに、LASファイル(バージョン1.1以降)は、各点に追加のメタデータを与える分類フラグに対応しています。
- Synthetic:LiDARの計測ではなく、他の手段(写真測量など)から作成された点
- Key-point:間引きの際に削除してはならない重要な点
- Withheld:処理から除外すべき点
- Overlap:飛行コースの重複部にある点(LAS 1.4のみ)
これらのフラグは分類コードと組み合わせられます。たとえば、水域の点(コード9)にWithheldのフラグを付ければ、データセットには残したまま地形のモデル化から除外できます。
自動分類の仕組み
最近のLiDAR処理ソフトは、アルゴリズムを使って点群を自動で分類します。一般的な流れは次のとおりです
1. 地表の分類
地表の分類は、他の分類の基礎になるため、通常は最初に行います。アルゴリズムは点どうしの幾何学的な関係を解析し、連続した面をなす最も低い点を地表(クラス2)として判別します。
2. 地上の地物
地表が決まったら、地表より上の点を、高さ、形状、空間的なパターンに基づいて分類します。植生は高さの区分で、建物は平面で、送電線は空中に張られた線状の地物として判別します。
3. ノイズの除去
外れ値の検出アルゴリズムが統計的に異常な点を見つけ、低ノイズ(クラス7)または高ノイズ(クラス18)に分類して、解析のためにデータセットをきれいにします。
手作業を省く
LidarvisorはAIを使って点群の分類を自動化します。データをアップロードすれば、数分でASPRSに準拠した分類結果が得られます。
ソフトのインストールも、パラメーターの調整も不要です。特定の点を別のクラスに割り当て直したい場合は?
内蔵の手動ツール(ブラシ選択、クラスの入れ替え、フィルター)を使えば、プラットフォームを離れずに結果を修正できます。
LidarvisorのAIの出力
Lidarvisorの分類の出力
LidarvisorのAIによる分類は、航空LiDARのデータから12以上のクラスを自動で判別します
| Lidarvisorのクラス | ASPRSのコード | 用途 |
|---|---|---|
| 地表 | 2 | DTMの生成、地形の解析 |
| 低植生 | 3 | 農業の解析、地被 |
| 中植生 | 4 | 低木の検出、造園 |
| 高植生 | 5 | 森林資源調査、樹冠の解析、炭素量の推定 |
| 建物 | 6 | 建物外形の抽出、都市の図化 |
| 水域 | 9 | 水文解析、洪水解析 |
| 電線 | 14 | 送電線の図化、樹木管理 |
| 鉄塔 | 15 | インフラの台帳整備 |
| 橋面 | 17 | 交通インフラ |
| 車両 | ユーザー定義 | 点群のクリーニング(一時的な物体の除去) |
| 柱 | ユーザー定義 | 電柱の検出 |
| フェンス・壁 | ユーザー定義 | 敷地境界の検出 |
分類済みの点群は、ASPRS標準のコードを持つLASファイルとしてエクスポートでき、どのGISソフトやCADソフトでも扱えます。
分類が重要な理由
適切に分類すれば、生の点群が使える地理空間の成果に変わります
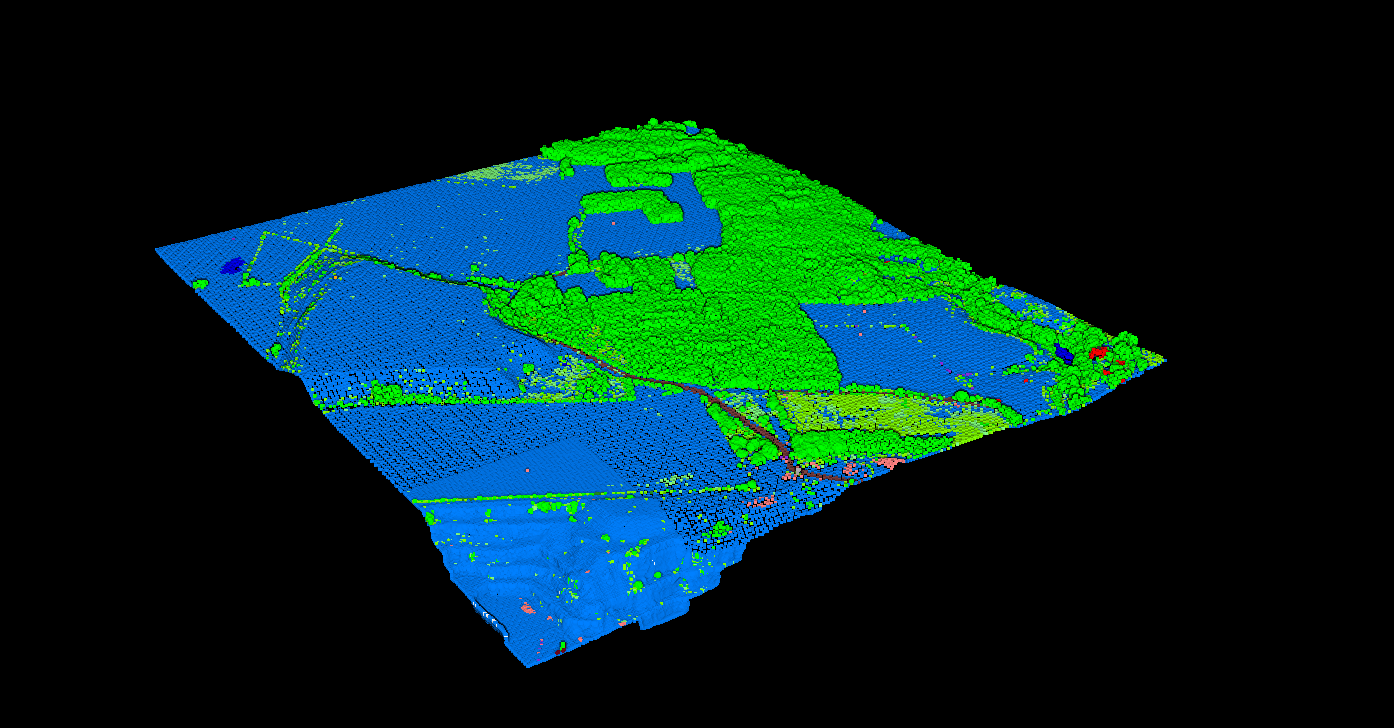
数値地形モデル(DTM)
地表に分類された点(クラス2)を使って、地表面の地形モデルを作成します。地表を正確に分類しなければ、DTMに建物、樹木などの地物が含まれ、水文解析、土木設計、敷地計画に使えなくなります。
数値表層モデル(DSM)
DSMは、分類に関係なく最も高い点(ファーストリターン)を使い、建物、植生などの地物の上面を捉えます。DSMとDTMの差から地物の高さがわかります。
分類でよくある難しさ
密集した市街地
建物が密集した場所、狭い道路、複雑な屋上の構造物は、分類アルゴリズムを混乱させることがあります。立体駐車場や高架道路があると、さらに複雑になります。
急峻な地形
山腹や崖では、地表の分類に使う幾何学的な前提が成り立たないことがあり、露出した岩盤が建物に分類されることもあります。
混在する植生
果樹園、ブドウ畑、手入れされた庭園などでは植生の高さのクラスの境界があいまいになり、パラメーターを慎重に調整する必要があります。
分類済みの点群を数分で入手
LiDARの分類コードは点群の解析の基礎です。Lidarvisorなら手動の分類作業をまるごと省けます。データをアップロードし、地表、植生、建物、インフラのクラスの分類はAIに任せて、GISソフトやCADソフトですぐに使えるASPRS準拠のLASファイルをダウンロードしてください。
無料アカウントを作成50クレジット無料。カード登録もソフトのインストールも不要です。