
LiDARを学ぶ
LiDAR点群分類ガイド:ASPRSのクラス、分類コード、点群処理の流れ
LiDARの点群分類は、生の点群を地表、低植生・高植生、建物、水域、橋面、電線、柱など、使えるクラスに整理する処理です。
カード登録不要 • 50クレジット無料
このガイドでは、ASPRSの分類コードと、LASファイルやLAZファイルを地形、森林、電力設備向けの成果品に仕上げる作業の流れを解説します。
分類が重要な理由
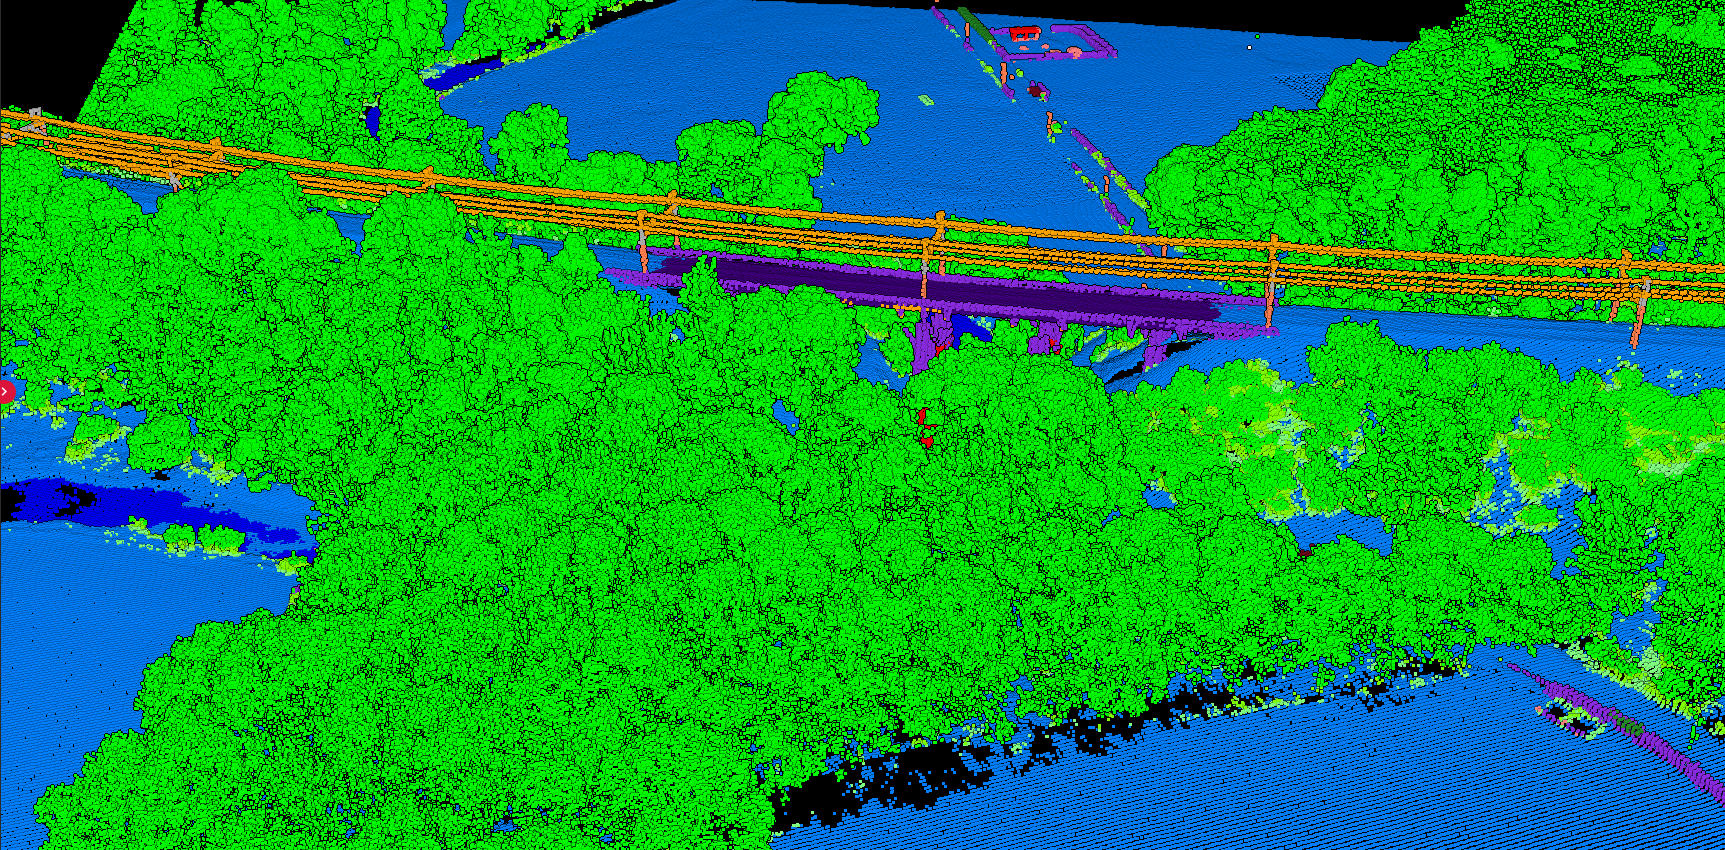
分類しなければ、点群は数百万点のXYZ座標にすぎません。分類すれば整理されたデータセットになり、次のことができます。
- 地形モデルの作成のために地表点を抽出
- 都市部の地図作成のために建物を抽出
- 森林解析のために植生を特定
- 電力設備の点検のために送電線を図化
分類の情報は、ASPRSの規格に従った整数の属性としてLAS・LAZファイルに格納されます。
ASPRS標準の分類コード
基本クラス
- 0:未処理
- 1:未分類
- 2:地表
- 7:低点(ノイズ)
- 9:水域
植生
- 3:低植生(0〜0.5 m)
- 4:中植生(0.5〜2 m)
- 5:高植生(2 m超)
- 6:建物
インフラ
- 10:レール
- 11:路面
- 14:電線(相)
- 15:送電鉄塔
- 17:橋面
農地での分類
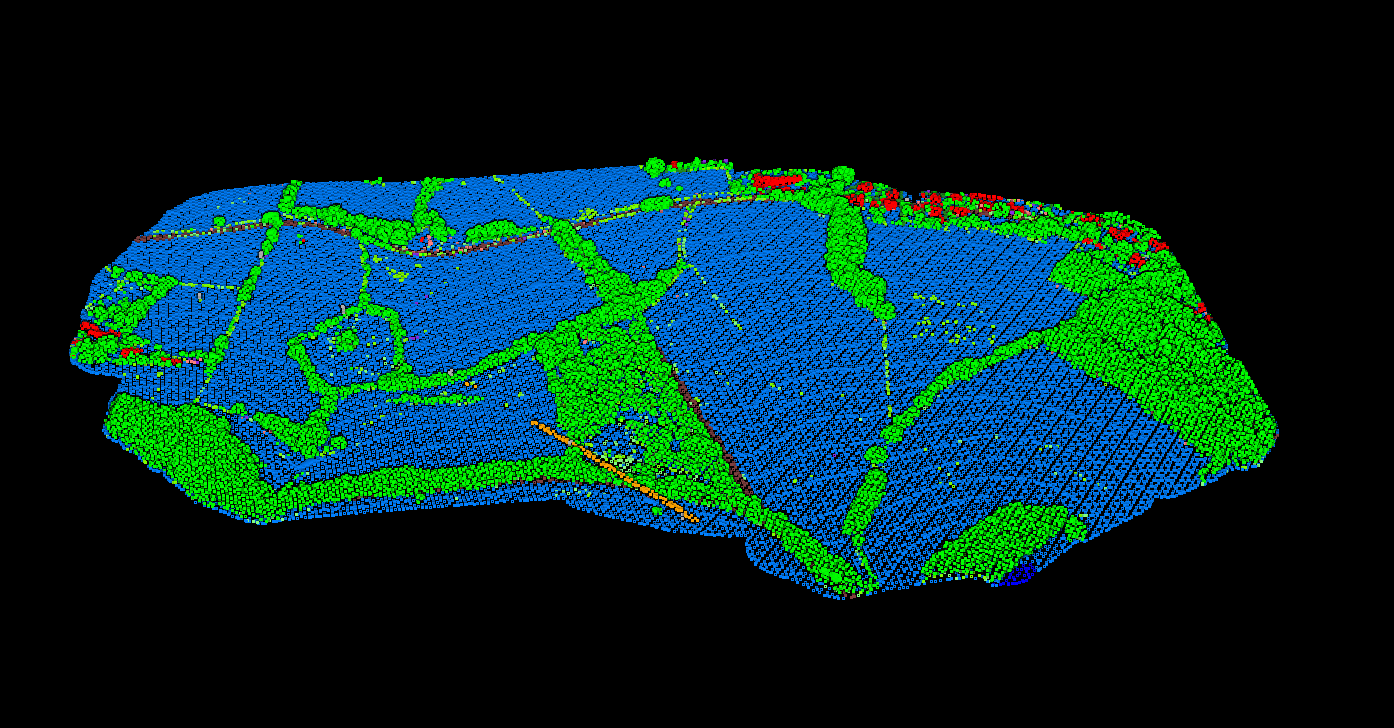
農村部では、分類によって農地、生垣、農業用の建物、灌漑設備を分けます。これにより、精密農業の解析や土地管理の計画が可能になります。
分類の手順
ステップ1:ノイズの分類
ノイズは必ず最初に分類します。外れ値は、後続のアルゴリズムの結果を損ないます。高ノイズは鳥や大気によるもの、低ノイズはマルチパスの誤差によるものです。
ステップ2:地表の分類
地表分類はすべての基礎です。建物と植生の分類には、地表の位置がわかっていることが前提になります。一般的なアルゴリズムは、Progressive TIN Densification、Cloth Simulation Filter(CSF)、SMRFです。
ステップ3:建物の分類
アルゴリズムは、地表からの高さ、平面、幾何学的な規則性をもとに建物を判別します。
ステップ4:植生の高さ区分
点を高さの層に分けます。低(0〜0.5 m)、中(0.5〜2 m)、高(2 m超)です。植生と建物の区別は、点がばらついて分布するか、平面をなすかの違いに基づきます。
農村部と森林の地形
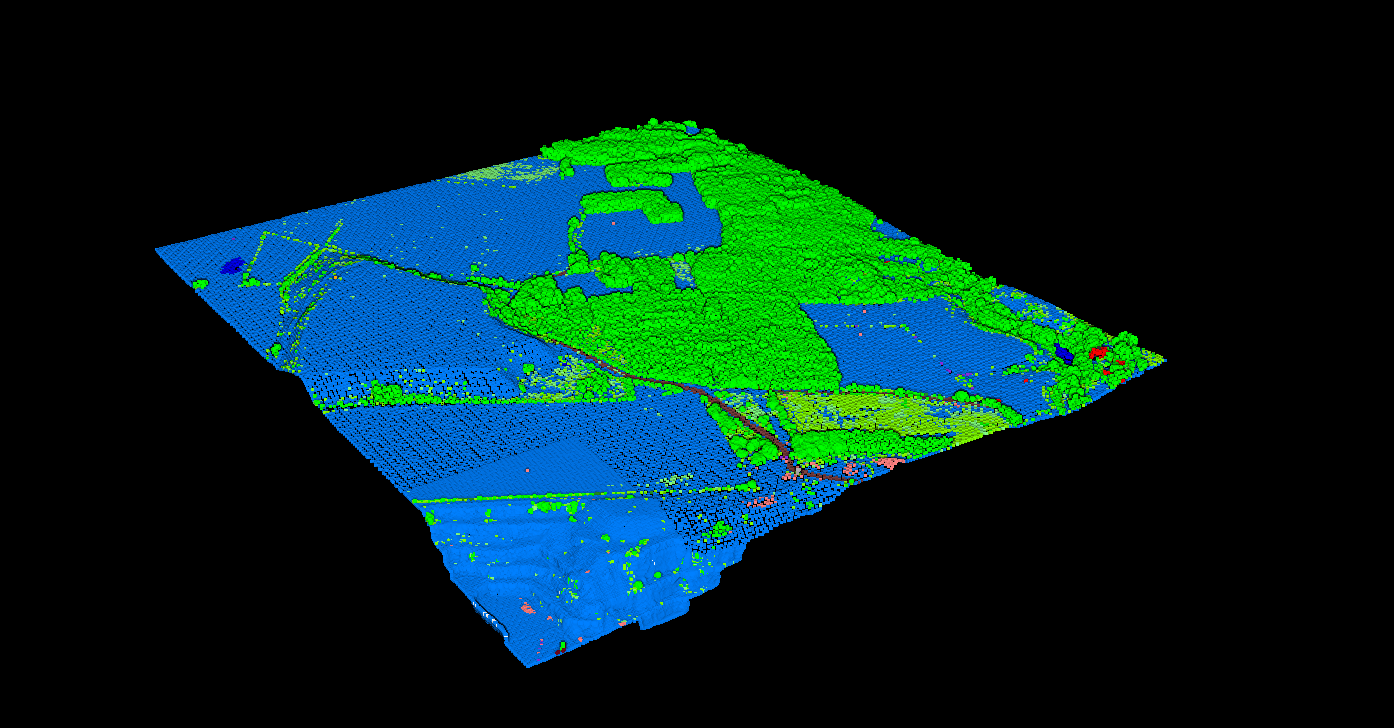
森林が混在する農村部の分類では、パラメーターを慎重に調整する必要があります。地表の分類アルゴリズムは開けた畑から密な林冠への移り変わりに対応しなければならず、植生の高さ区分によって下層植生から樹冠までの森林の構造が見えてきます。
地表分類のアルゴリズム
Progressive TIN Densification
三角網の面を反復して構築します。一般的な地形向けで、実務で広く使われています。
Cloth Simulation Filter
反転させた点群に布をかぶせる様子をシミュレーションします。多様な地形や急斜面に対応します。
送電線と電力設備の分類
送電線と送電設備には、専用の分類アルゴリズムが必要です。電線は細い線状の形をしているため、高い点密度と、周囲の植生からの慎重な分離が求められます。分類済みの送電線データは、樹木接近の解析や保守計画に活用できます。
分類の作業を自動化
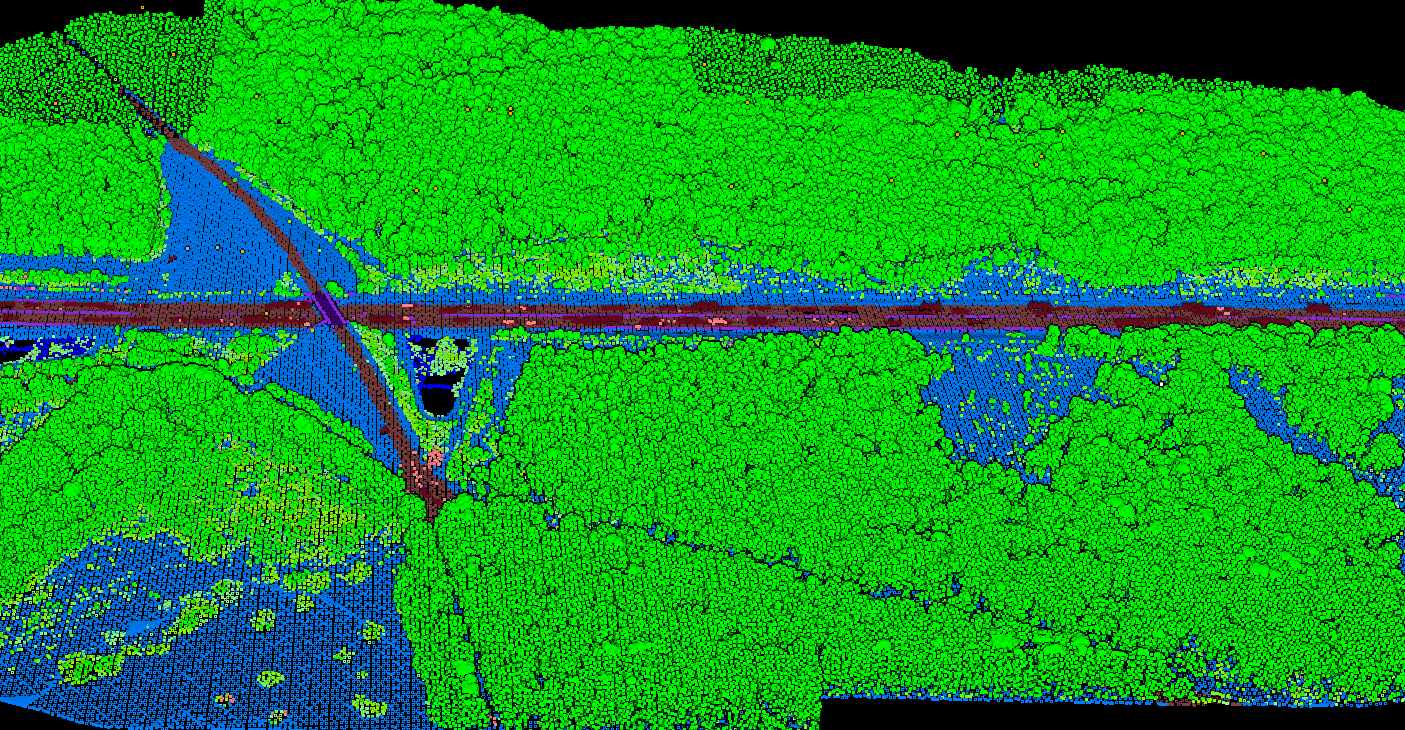
Lidarvisorは、AIによる分類で地表、植生、建物などに自動でラベルを付けます。LAS・LAZファイルをアップロードすると、分類済みのデータとともにDTM・DSMも生成されます。
内蔵の手動ツール(ブラシ選択、クラスの入れ替え、フィルター)を使えば、プラットフォームを離れずに判別の難しい箇所を修正できます。