
Comprendre le LiDAR
Codes de classification LiDAR ASPRS : aide-mémoire des classes LAS 1.4 de 0 à 255
La classification manuelle d'un nuage de points devient plus simple quand on retrouve vite les codes ASPRS.
Sans carte bancaire • 50 crédits offerts
Utilisez cet aide-mémoire pour la classe 2 sol, la classe 6 bâtiment, la classe 9 eau, la classe 14 câble conducteur, la classe 15 pylône de transmission et les codes étendus de LAS 1.4, puis découvrez comment automatiser la classification en quelques minutes.
Cet aide-mémoire des classes ASPRS vous permet de vérifier vite les codes LAS 1.4 courants, dont la classe 2 sol, la classe 6 bâtiment, la classe 9 eau, la classe 14 câble conducteur, la classe 15 pylône de transmission, ainsi que les plages réservées ou définissables par l'utilisateur. Voyez ensuite comment Lidarvisor aide les équipes à passer de la recherche d'un code à une classification de production.
Avant : nuage de points RVB brut
Que sont les codes de classification LiDAR ?
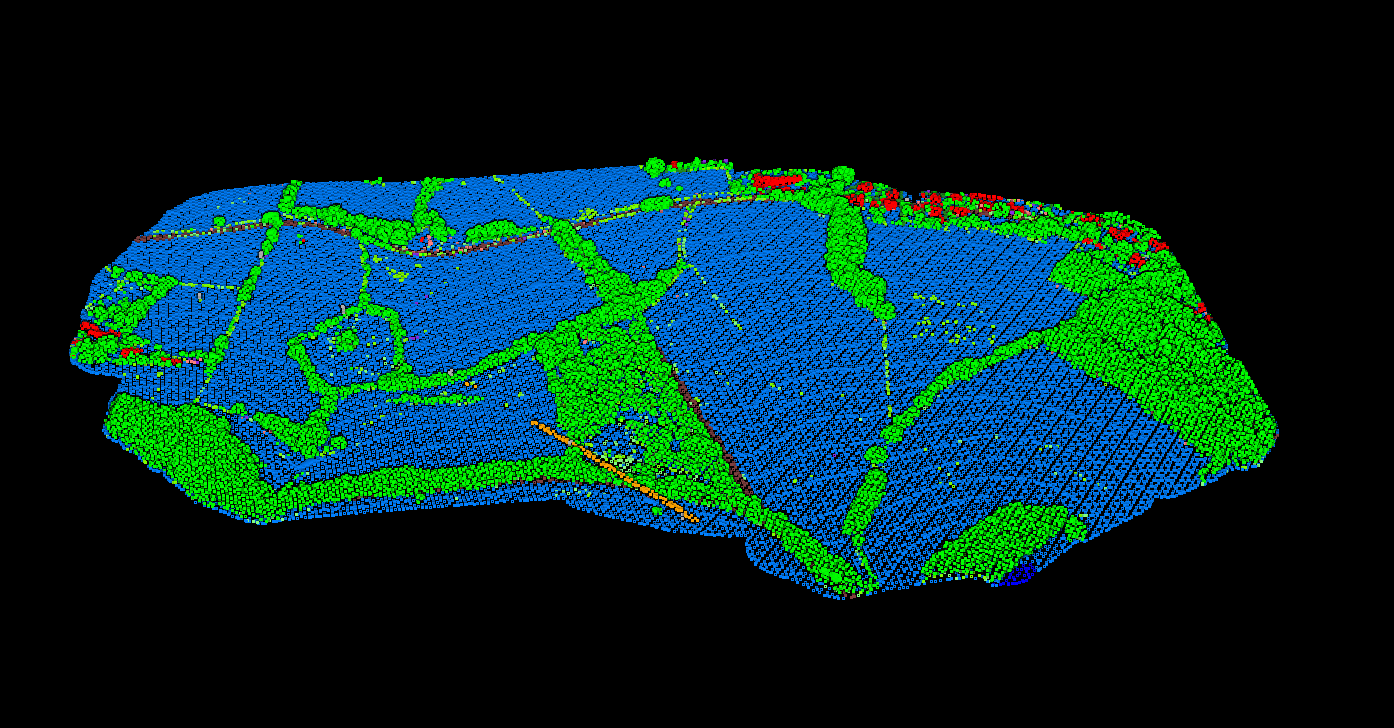
Chaque point d'un nuage de points LiDAR peut porter un code de classification qui définit le type d'objet ayant réfléchi le laser. Quand un capteur LiDAR émet une impulsion, il mesure le signal de retour, mais il ne sait pas par lui-même si ce retour vient du sol, d'un arbre, d'un bâtiment ou d'une ligne électrique.
La classification consiste à donner un sens à chaque point. Elle transforme des nuages de points bruts en données géospatiales exploitables, qui servent à créer des modèles numériques de terrain (MNT), à extraire des objets et à mener des analyses.
Les codes de classification standard ASPRS (LAS 1.4)
L'ASPRS définit le schéma de classification standard utilisé dans les fichiers au format LAS (versions 1.1 à 1.4). LAS 1.4 est la norme actuelle et accepte des valeurs de classification de 0 à 255.
Les codes de classification de base (0-18)
| Code | Classe | Description |
|---|---|---|
| 0 | Jamais Classifié | Points qui n'ont été traités par aucun algorithme de classification |
| 1 | Non Attribué | Points traités mais non attribués à une classe précise |
| 2 | Sol | Points de la surface du sol nu, indispensables pour créer un MNT |
| 3 | Végétation Basse | Herbe, cultures et végétation de moins de 0,5 mètre |
| 4 | Végétation Moyenne | Arbustes et végétation entre 0,5 et 2 mètres |
| 5 | Végétation Haute | Arbres et végétation de plus de 2 mètres |
| 6 | Bâtiment | Toitures et structures des bâtiments |
| 7 | Point Bas (Bruit) | Points aberrants bas, en général des erreurs ou des parasites au sol |
| 8 | Réservé | Model Key-point dans les anciennes spécifications (réservé dans LAS 1.4) |
| 9 | Eau | Surfaces en eau (lacs, rivières, étangs) |
| 10 | Rail | Voies ferrées |
| 11 | Route | Chaussées revêtues |
| 12 | Réservé | Points de recouvrement dans les anciennes spécifications (réservé dans LAS 1.4) |
| 13 | Câble - Protection (Blindage) | Câbles de garde des lignes électriques |
| 14 | Câble - Conducteur (Phase) | Câbles conducteurs de phase qui transportent l'électricité |
| 15 | Pylône de Transmission | Pylônes et poteaux des lignes électriques |
| 16 | Connecteur de Structure pour Câble | Isolateurs et connecteurs des infrastructures électriques |
| 17 | Tablier de Pont | Surfaces des ponts |
| 18 | Point Haut (Bruit) | Points aberrants hauts, en général des interférences atmosphériques ou des oiseaux |
Les codes étendus et définis par l'utilisateur (19-255)
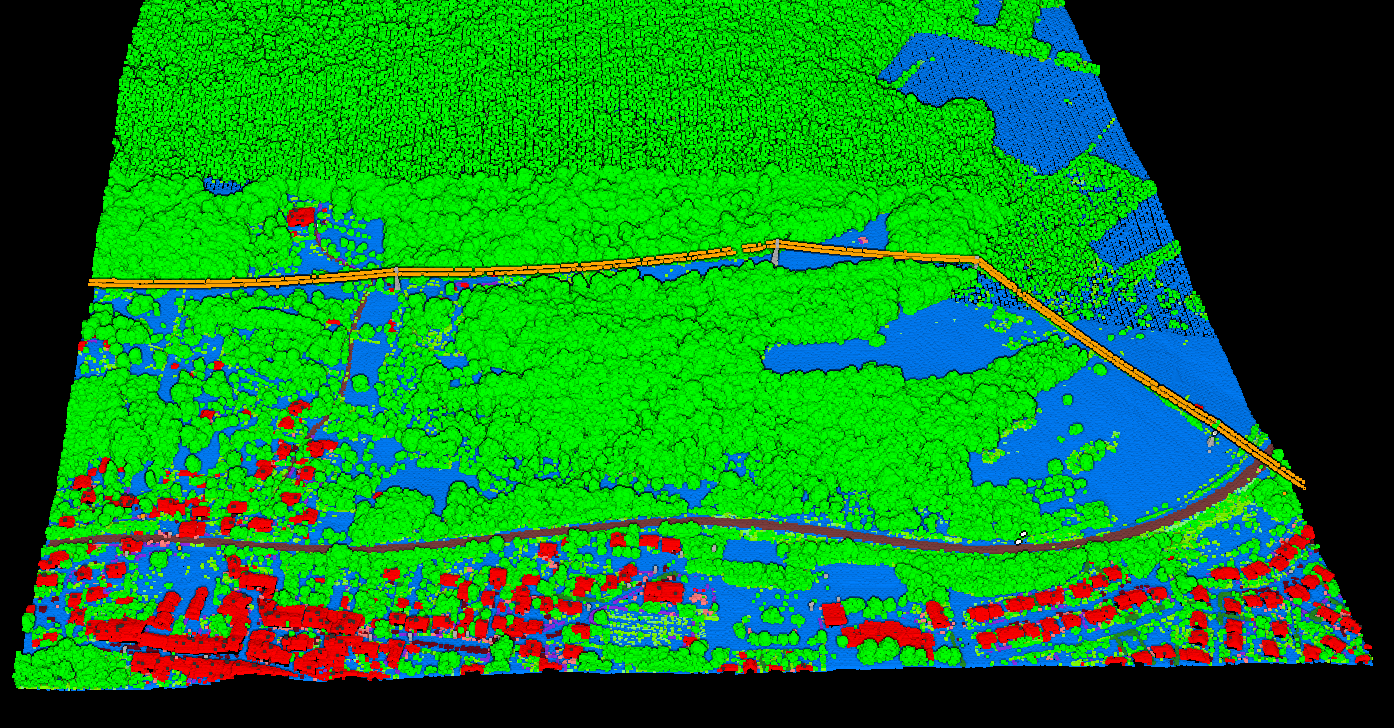
LAS 1.4 réserve les codes 19 à 63 à de futures définitions de l'ASPRS et autorise les codes 64 à 255 pour des classes définies par l'utilisateur. Les classes étendues courantes comprennent :
- 19 : convoyeur / machinerie en hauteur : équipements industriels surélevés (sites miniers)
- 20 : sol ignoré : points du sol proches des lignes de rupture (spécification USGS)
- 21 : neige : surfaces enneigées
- 22 : exclusion temporelle : points à exclure d'une analyse temporelle
Les indicateurs de classification
Au-delà des codes numériques, les fichiers LAS (version 1.1 et suivantes) prennent en charge des indicateurs de classification qui ajoutent des métadonnées à chaque point :
- Synthetic : point créé à partir d'autres sources (par exemple la photogrammétrie), et non par l'acquisition LiDAR
- Key-point : point important à ne pas supprimer lors de la décimation
- Withheld : point à exclure du traitement
- Overlap : point situé dans des lignes de vol qui se recouvrent (LAS 1.4 uniquement)
Ces indicateurs se combinent avec les codes de classification. Par exemple, un point d'eau (code 9) peut aussi porter l'indicateur Withheld, pour être exclu de la modélisation du terrain tout en restant dans le jeu de données.
Comment fonctionne la classification automatique
Les logiciels de traitement LiDAR modernes classent automatiquement les nuages de points à l'aide d'algorithmes. La démarche générale suit ces étapes
1. Classification du sol
La classification du sol est en général réalisée en premier, car elle sert de base aux autres classes. Les algorithmes analysent les relations géométriques entre les points et classent comme sol (classe 2) les points les plus bas qui forment une surface continue.
2. Éléments au-dessus du sol
Une fois le sol établi, les points situés au-dessus sont classés selon leur hauteur, leur forme et leur organisation spatiale : la végétation par tranches de hauteur, les bâtiments par leurs surfaces planes, les lignes électriques comme des objets linéaires suspendus.
3. Suppression du bruit
Des algorithmes de détection des points aberrants repèrent les anomalies statistiques et les classent en bruit bas (classe 7) ou bruit haut (classe 18) pour nettoyer le jeu de données avant l'analyse.
Évitez le travail manuel
Lidarvisor automatise la classification des nuages de points par IA. Importez vos données et obtenez en quelques minutes des résultats classifiés conformes à l'ASPRS.
Aucun logiciel à installer, aucun paramètre à régler. Besoin de réattribuer certains points ?
Les outils manuels intégrés (sélection au pinceau, permutation de classes, filtrage) vous permettent d'affiner les résultats sans quitter la plateforme.
Résultat de l'IA Lidarvisor
Les classes produites par Lidarvisor
La classification par IA de Lidarvisor identifie automatiquement plus de 12 classes dans les données LiDAR aéroportées
| Classe Lidarvisor | Code ASPRS | Usage |
|---|---|---|
| Sol | 2 | Production de MNT, analyse du terrain |
| Végétation Basse | 3 | Analyse agricole, couverture du sol |
| Végétation Moyenne | 4 | Détection des arbustes, aménagement paysager |
| Végétation Haute | 5 | Inventaire forestier, analyse de la canopée, estimation du carbone |
| Bâtiment | 6 | Extraction des emprises de bâtiments, cartographie urbaine |
| Eau | 9 | Hydrologie, modélisation des inondations |
| Câble | 14 | Cartographie des lignes électriques, gestion de la végétation |
| Support | 15 | Inventaire des infrastructures |
| Tablier de Pont | 17 | Infrastructures de transport |
| Véhicule | Défini par l'utilisateur | Nettoyage du nuage de points (suppression des objets temporaires) |
| Poteau | Défini par l'utilisateur | Détection des poteaux de réseaux |
| Clôture - Mur | Défini par l'utilisateur | Détection des limites de propriété |
Le nuage de points classifié peut être exporté en fichier LAS avec les codes ASPRS standard, ce qui garantit sa compatibilité avec tout logiciel SIG ou de CAO.
Pourquoi la classification est déterminante
Une bonne classification transforme des nuages de points bruts en produits géospatiaux exploitables
Modèles numériques de terrain (MNT)
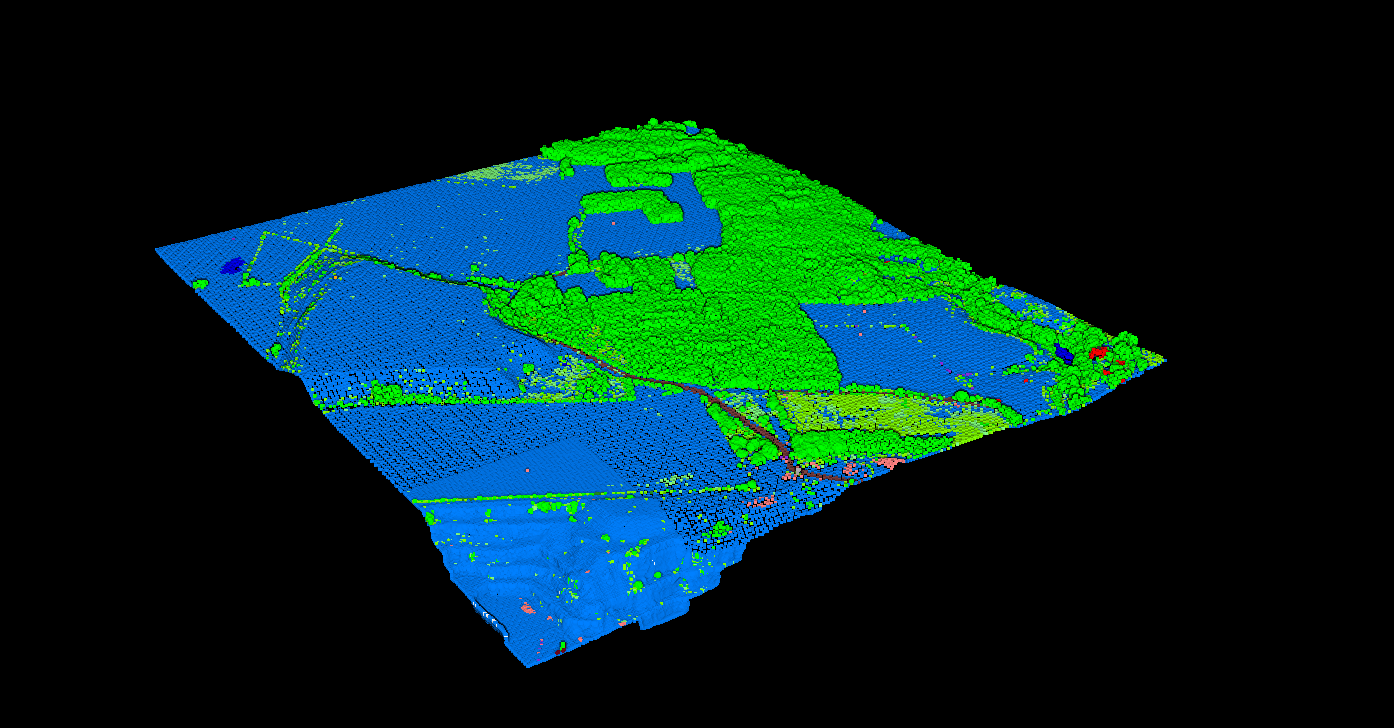
Les points classés sol (classe 2) servent à créer des modèles de terrain en sol nu. Sans classification précise du sol, le MNT inclut bâtiments, arbres et autres objets, ce qui le rend inutilisable pour l'hydrologie, le génie civil ou l'aménagement.
Modèles numériques de surface (MNS)
Le MNS utilise les points les plus hauts (premiers retours), quelle que soit leur classe, et capte le sommet des bâtiments, de la végétation et des autres objets. La différence entre MNS et MNT révèle la hauteur des objets.
Les difficultés courantes de la classification
Zones urbaines denses
Des bâtiments rapprochés, des rues étroites et des toitures complexes peuvent tromper les algorithmes de classification. Les parkings à étages et les routes surélevées ajoutent de la complexité.
Terrain escarpé
Sur les versants et les falaises, les hypothèses géométriques de la classification du sol peuvent échouer, au point de classer parfois des parois rocheuses comme des bâtiments.
Végétation mixte
Les vergers, les vignes et les espaces paysagers entretenus brouillent les limites entre classes de hauteur de végétation et exigent un réglage soigneux des paramètres.
Articles associés
Classification des nuages de points
• Guide de la classification • Méthodes de classification • Qu'est-ce que la classification ? • Logiciels de classification
Terrain et altitude
• Guide du MNT • Guide du MNS • Guide du MNE • MNT ou MNS • Cartes d'ombrage
Des nuages de points classifiés en quelques minutes
Les codes de classification LiDAR sont la base de l'analyse des nuages de points. Avec Lidarvisor, vous vous passez entièrement de la classification manuelle. Importez vos données, laissez l'IA gérer les classes sol, végétation, bâtiments et infrastructures, puis téléchargez des fichiers LAS conformes à l'ASPRS, prêts pour votre logiciel SIG ou de CAO.
Créer un compte gratuit50 crédits offerts. Sans carte bancaire. Aucun logiciel à installer.